ティーチングペンダントとは?ロボット操作で担う役割
著者・監修 ・ YDAIコンサルティング株式会社 代表
目次
ティーチングペンダントは、ロボットに動作や設定を入力し、状態を表示して確認するための操作器です。入力する情報と表示から読む情報を分ける視点を持つと、ロボット操作で担う役割を整理できます。
「画面に出る表示と、操作して変更する情報が混ざると、何を確認すればよいか分かりにくい」と感じることがあります。入力と表示の役割を分けないと、操作前後の状態を正しく比べられません。
本記事では、ティーチングペンダントで扱う入力、表示、動作確認の関係を整理します。機種ごとのボタン操作や教示の手順には踏み込まず、操作器が担う情報の範囲に絞ります。
本記事で分かること
- ペンダントで扱う入力情報
- 表示と入力の役割の違い
- 操作前後に残す記録
- 操作経験を限定して伝える方法
結論:ティーチングペンダントの役割(早見表)
ティーチングペンダントとは、ロボットの動作や設定に関する入力と状態表示を扱う操作器です。入力する内容、画面で確認する状態、操作後に照合する結果を分けて考えます。産業用ロボットのティーチングとはを読むと、ティーチング全体の中での位置づけも確認できます。
| 情報の種類 | ペンダントで扱うこと | 確認する場面 | 関連 |
|---|---|---|---|
| 動作入力 | 移動や実行の指示 | 操作前後 | 動作の確認 |
| 設定入力 | 条件や値の指定 | 変更時 | 前提の管理 |
| 状態表示 | 現在の位置や状態 | 観察時 | 状態の把握 |
| 結果表示 | 指示後の変化 | 照合時 | 操作結果 |
ロボットシステムインテグレータのスキル読本[第一版](2026-10-11確認)は、ロボットシステムの導入提案から設計・組立に関わる知識を解説しています。ティーチングペンダントの操作も、担当した工程と確認した情報を分けて整理します。
株式会社ダイヘン「FD-ST」(2026-10-11確認)は、ティーチペンダントと同じ操作によるティーチングとシミュレーションを案内しています。操作経験は、入力した内容と確認した状態を対応させて説明します。
操作器で設定する情報を整理する
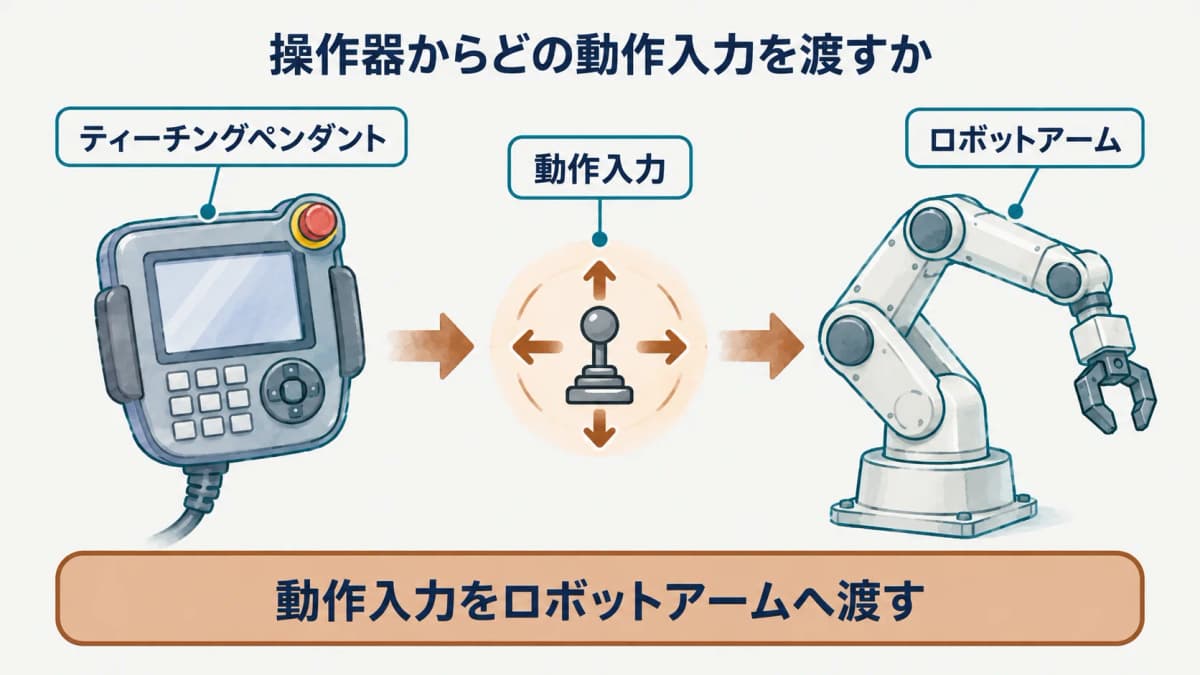
ティーチングペンダントでは、動作に関わる入力と、設定値として扱う入力を区別します。入力の目的を動作と設定に分けることで、操作内容を整理できます。
動作に関わる入力
動作に関わる入力は、ロボットをどのように動かすかを指示するための情報です。位置や姿勢を確認しながら入力する場面では、対象物、治具、周辺設備との関係も見る必要があります。入力した内容がどの動作を意図するかを、工程上の目的と対応させます。
設定値として扱う入力
設定値として扱う入力は、動作の前提や条件に関わる情報です。設定を変更する場合は、どの工程、どの対象物、どの状態に影響するかを確認します。値だけを記録するのではなく、変更した理由と変更前の条件を分けて残すことが大切です。
| 入力の種類 | 目的 | 確認する関係 |
|---|---|---|
| 動作入力 | 位置や動きの指示 | 周辺設備との関係 |
| 設定入力 | 条件の指定 | 工程への影響 |
| 実行入力 | 動作の開始 | 結果の表示 |
操作器で扱う情報は、位置や動作の指示、設定値、状態表示など、変更するためのものと読むためのものに分けられます。入力した内容がどの工程や周辺設備に関わるかを整理し、変更前の条件と合わせて扱うと、操作の意味を後からたどりやすくなります。
表示と入力を切り分ける
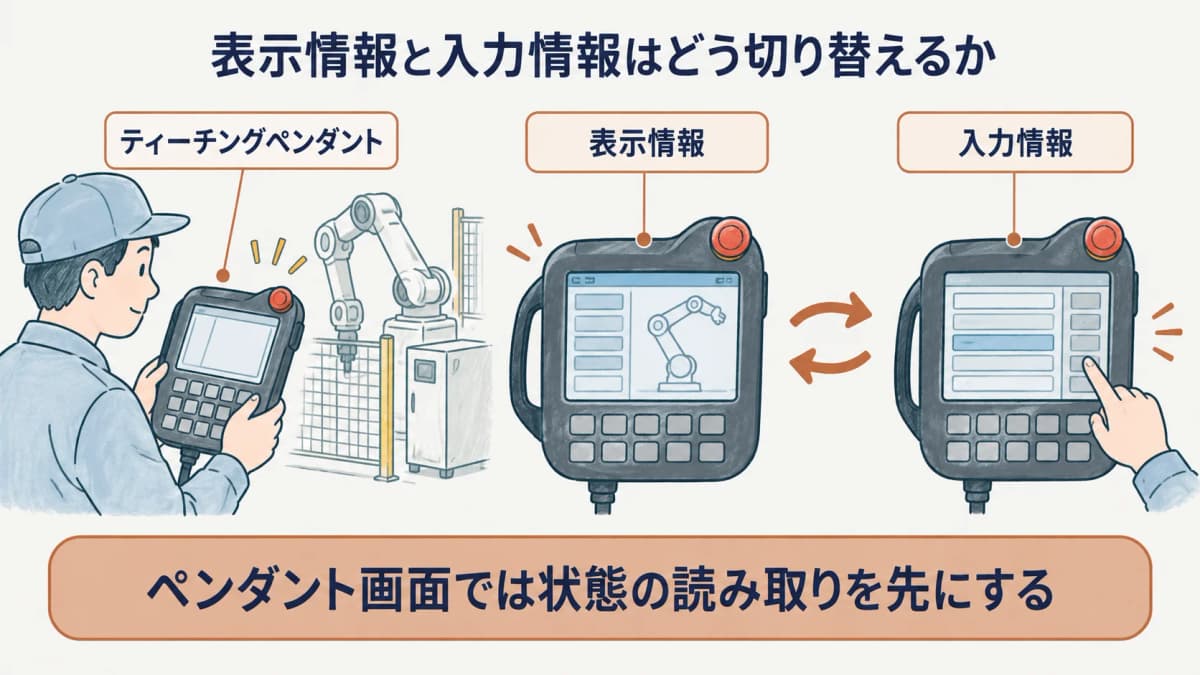
ペンダントの画面には、利用者が変える情報と、ロボット側から受け取る状態があります。表示は確認用、入力は変更用として区別することが、操作後の照合に役立ちます。
表示から読み取る状態
表示には、現在の位置、動作の進行、設定の内容、警告に関する情報などがあります。表示を見たときは、単に数値や名称を読むのではなく、どの状態を表すものかを確認します。表示が切り替わる条件を把握すると、操作の結果と現在の状態を対応させられます。
入力後に確認する状態
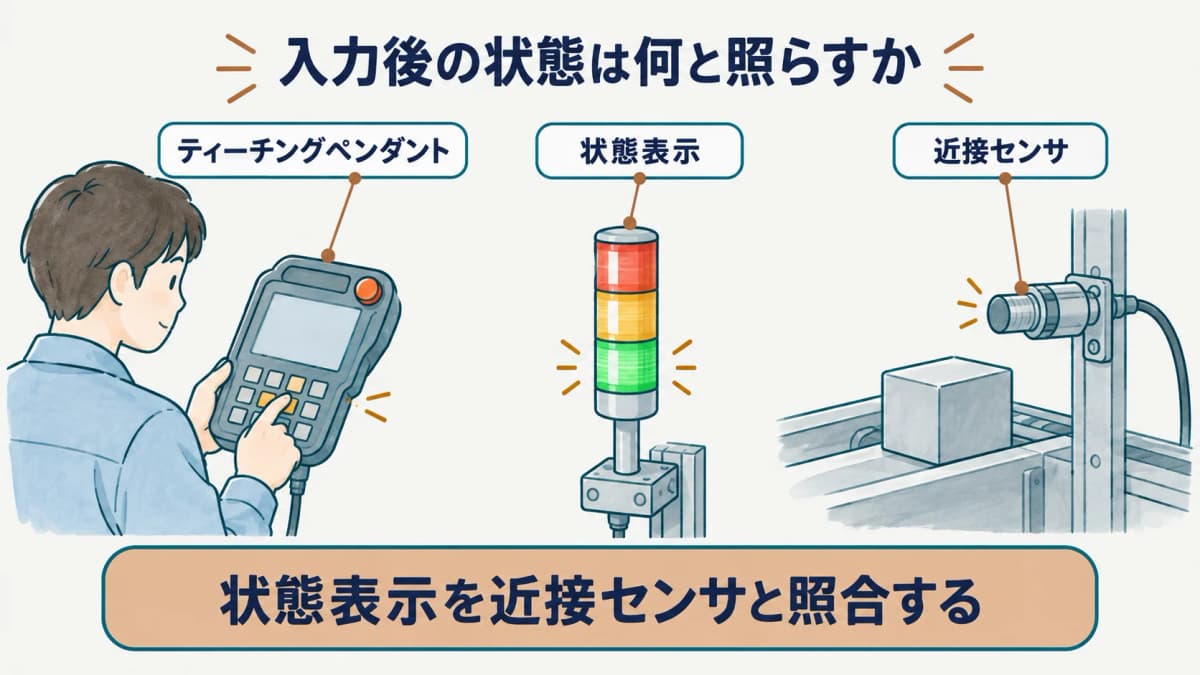
入力後は、指示した内容が反映されたか、ロボットや周辺設備が期待した状態になったかを確認します。入力の完了と動作の完了を同じものとせず、表示や戻り情報を使って分けて見ます。想定と異なる場合は、入力内容、設定条件、制御側の状態を順に整理します。
| 画面上の情報 | 役割 | 確認すること |
|---|---|---|
| 現在の状態 | 表示 | どの工程にいるか |
| 設定値 | 入力と表示 | 何を変更したか |
| 動作結果 | 表示 | 指示が反映したか |
表示と入力を切り分けるときは、画面に見える値が現在の状態を表すのか、利用者が変更できる設定なのかを区別します。入力後には、画面に反映したこと、実機側が変化したこと、周辺設備と連携したことを別々に確認し、操作した事実と動作の結果を混同しないようにします。
実機操作の記録を残す
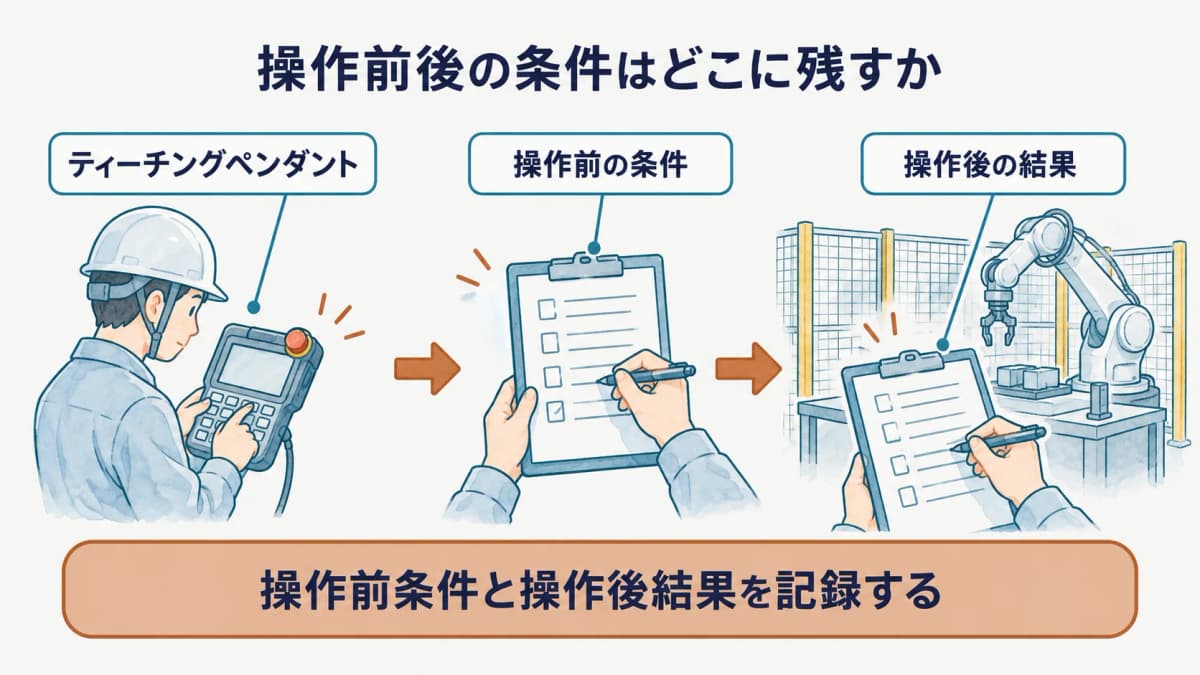
操作に関わった内容は、何を押したかだけでなく、どの条件で何を確認したかを残します。変更前の条件と操作後の結果を対応させることで、操作記録の意味が明確になります。
変更前の条件を残す
操作の前には、対象物の位置、設備の状態、設定値、工程の進行など、結果に影響する条件があります。すべてを細かく書くのではなく、操作の意味を判断するために必要な前提を残します。前提が異なる記録を混ぜないと、あとから比較しやすくなります。
操作後の結果を残す
操作後は、画面上の状態、ロボットの位置、周辺設備との連携など、実際に確認した結果を記録します。結果が期待と異なる場合は、見えた状態と未確認の範囲を分けます。変更内容と結果を対応づけることで、次の確認に必要な情報を渡せます。
| 残す情報 | 内容 | 役立つ場面 |
|---|---|---|
| 前提 | 操作前の状態 | 再現と比較 |
| 入力 | 変更した条件 | 影響の把握 |
| 結果 | 表示と動作 | 引継ぎ |
操作記録には、対象物や設備の状態、変更した条件、画面で確認した結果を対応させて残します。記録を見返す担当が同じ前提をたどれるよう、操作前の状態と操作後に確認した状態を分け、未確認の範囲を確定した結果の中に混ぜないことが大切です。
操作経験を限定して伝える
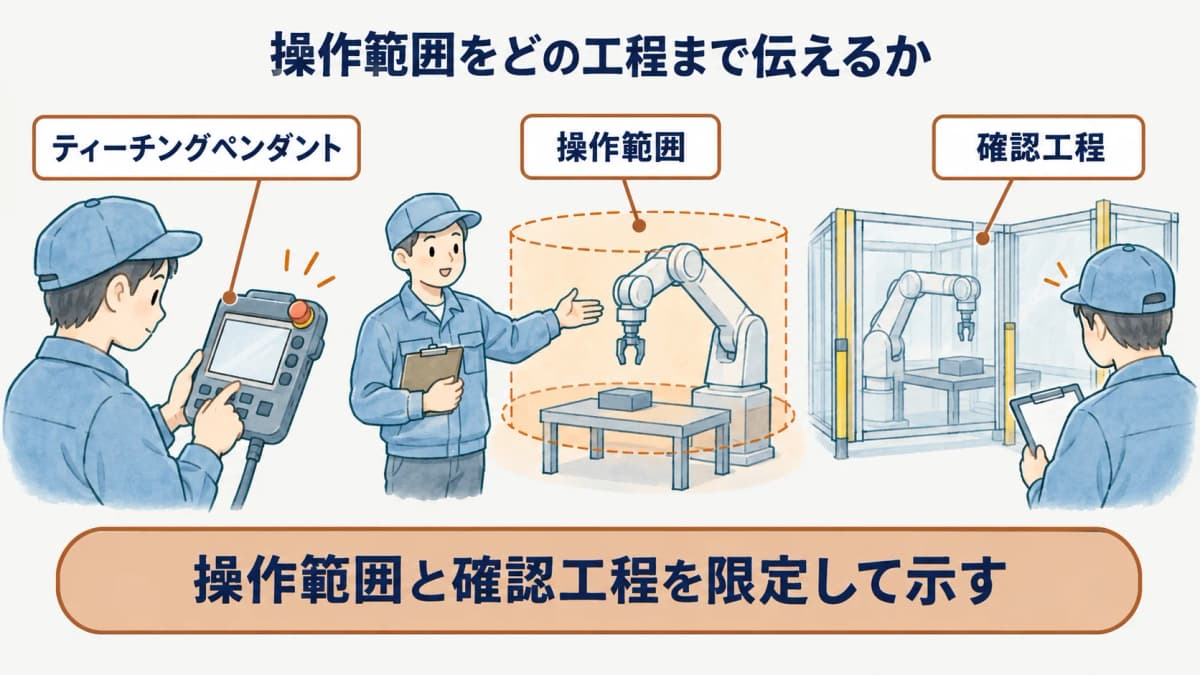
ティーチングペンダントを扱った経験は、操作した事実だけでは担当範囲が伝わりません。担当した工程と確認対象を明示することで、経験を過度に広げずに説明できます。
担当した操作の範囲
経験を整理するときは、動作の確認、設定の変更、表示の照合、実機との連携のどこを担当したかに分けます。自分で設定を決めたのか、指定された条件を入力したのかも別に書きます。ロボット全体を担当したように表現せず、関わった作業と条件に限定します。
連携して確認した工程
操作は、制御、機械、周辺設備の担当と連携して確認することがあります。どの条件を共有し、どの結果を渡したかを記録すると、工程の中での役割が分かります。ペンダント経験は、画面の名称より、操作と確認の関係で整理すると伝わりやすくなります。
| 担当場面 | 確認した対象 | 説明できる記録 |
|---|---|---|
| 動作確認 | 位置と姿勢 | 確認項目 |
| 設定変更 | 条件と影響 | 変更記録 |
| 連携確認 | 周辺設備との状態 | 共有内容 |
ペンダント操作の経験は、動作の指示、設定の変更、表示の照合、周辺設備との連携のうち、実際に関わった範囲で整理します。自分で条件を決めたのか、指定された条件を入力したのか、どの結果を誰と共有したのかを分けると、担当内容を正確に説明できます。
ティーチングペンダントでは、表示される情報と、操作によって変更する情報を同じ役割として扱いません。表示は状態を読み取るための情報であり、入力は動作や設定に影響する情報です。操作後にどの表示や実機の変化を確認するかまで対応づけると、操作器で担う役割を整理できます。
経験を伝える場合は、使った機種名だけで範囲を広げず、位置の確認、動作の指示、設定値の照合など、実際に関わった情報で示します。変更前の条件と操作後の結果を残したかどうかも、担当した確認の深さを説明する材料になります。
まとめ
ティーチングペンダントは、ロボットの動作や設定を入力し、状態を表示して確認する操作器です。入力、表示、操作後の結果を分けて考えることで、実機操作で確認する情報と担当範囲を整理できます。入力した条件、画面で見た状態、実機側で確認した変化を別に扱うと、操作したことと工程が完了したことを混同せずに済みます。変更前の前提と操作後の結果を対応させて残すことで、次に同じ条件を確認する担当も情報をたどれます。
ペンダント操作の経験は、実際に担当した操作、扱った設定や表示、周辺設備との連携確認を工程単位で整理します。自分で決めた条件と、指定された内容を入力した範囲を分け、共有した結果を添えると、操作器を扱った役割を過度に広げずに説明できます。
ロボットSIerの仕事とはで業務全体を確認し、ロボットSIerの客先常駐・出張では現地での働き方を整理できます。操作に関わる用語は、スキル辞書カテゴリから続けて確認できます。
よくある質問
- Q. ティーチングペンダントで確認できる情報は何ですか?
- ティーチングペンダントでは、ロボットの状態、位置や姿勢、設定に関する情報、操作後の結果などを確認できます。実際に見られる範囲は機種や構成で異なりますが、表示と操作の情報を分けて捉えることが基本です。
- Q. ティーチングペンダントの表示と入力はどう分けますか?
- ティーチングペンダントの表示は現在の状態を確認するための情報で、入力は動作や設定を変更するための情報です。入力後は、表示や実機側の状態で結果を照合し、入力したことと動作したことを分けます。
- Q. ペンダント操作の経験はどこまで職務経歴に書けますか?
- ペンダント操作の経験は、実際に担当した工程、入力または確認した情報、連携して確かめた条件まで書けます。設定を決めたのか、指定された条件を操作したのかを分けて示すと、担当範囲が明確です。
出典
本記事の出典は に内容を確認しています。
- 1.ロボットシステムインテグレータのスキル読本[第一版](robo-navi.com)
- 2.株式会社ダイヘン「FD-ST」(daihen.co.jp)