ロボットビジョンとは?カメラ情報を動作につなぐ仕組み
著者・監修 ・ YDAIコンサルティング株式会社 代表
目次
ロボットビジョンは、カメラから得た情報を認識処理し、ロボットの動作に結び付ける仕組みです。撮像、認識、動作への受渡しを分けて見る視点を持つと、どこで何を確認するかを整理できます。
「カメラ、画像処理、ロボットのどこを誰が担当するかが、一つの言葉では見えにくい」と感じることがあります。画像を得ることと、その情報を動作に使える形にすることは、別の段階として捉える必要があります。
本記事では、撮像、認識、動作への受渡し、担当経験の整理を扱います。精度や成功率、方式の優劣には触れず、カメラ情報とロボット動作のつながりに範囲を絞ります。
本記事で分かること
- 撮像から認識までの情報の流れ
- 認識結果を動作へ渡す考え方
- 対象物の条件で変わる確認範囲
- ビジョン経験を工程で整理する方法
結論:ロボットビジョン(早見表)
ロボットビジョンとは、撮像した情報を認識し、動作の判断へ渡すための仕組みです。マシンビジョンの仕事とはを参照すると、画像処理を担う仕事との接点も見えてきます。
| 段階 | 主に扱う情報 | 次へ渡す結果 | 担当が確認する点 |
|---|---|---|---|
| 撮像 | 対象物の見え方 | 画像 | 範囲と状態 |
| 前処理 | 画像の条件 | 認識用の情報 | 入力の整合 |
| 認識 | 対象物の特徴 | 位置や分類 | 結果の意味 |
| 動作指示 | 認識結果 | 動作の条件 | 受渡しの状態 |
ロボットシステムインテグレータのスキル読本[第一版](2026-10-11確認)は、ロボットを使う機械システムに必要な技術を工程と結び付けて説明しています。ロボットビジョンでは、撮像、認識、動作への受渡しを別々に確認します。
日本画像・計測機器協会(2026-10-11確認)は、マシンビジョンの国際標準化活動と標準規格の紹介を行っています。画像処理の結果をロボット動作に使う場合は、渡す情報の意味を明確にします。
撮像から認識までの情報を分ける
画像を得る段階と、画像から意味のある情報を取り出す段階は別です。撮像と認識を分けると問題の位置を整理しやすいことが、ロボットビジョンを理解する出発点になります。
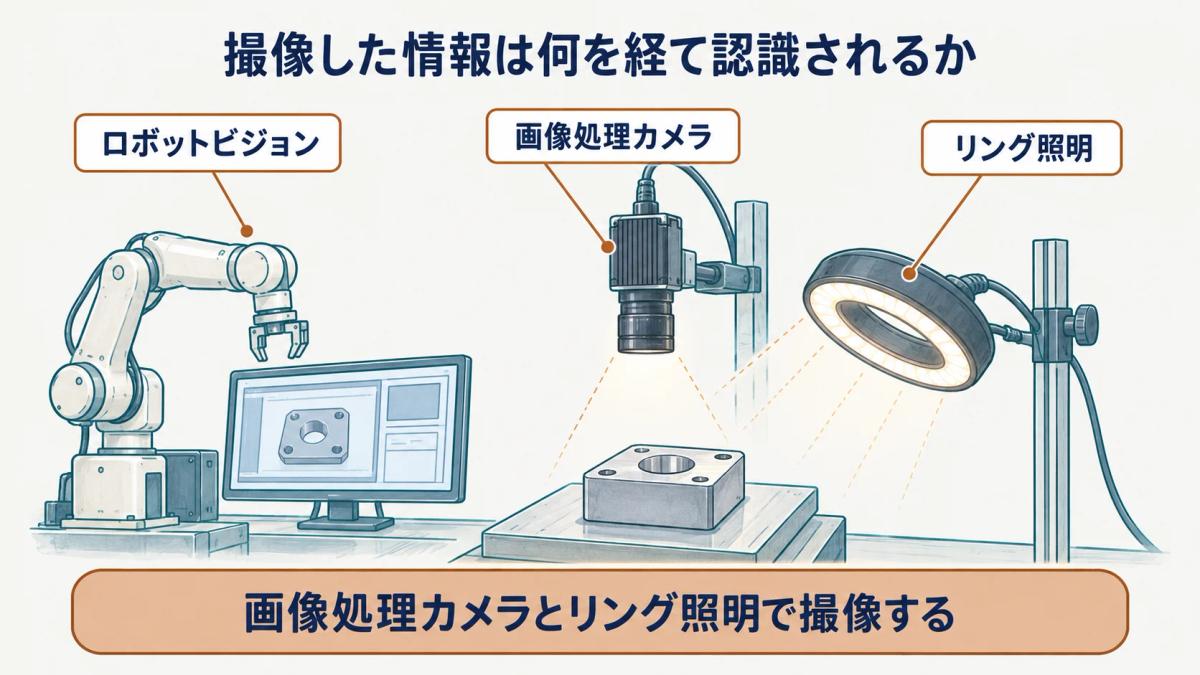
撮像条件で決まる情報
撮像では、カメラがどの範囲の対象物をどのように捉えるかが関わります。対象物の位置、周囲の明るさ、画面に入る範囲などは、後の認識で扱う入力の条件になります。撮像したことだけで終えず、何が見えている状態かを確認します。
認識処理で扱う情報
認識処理では、画像から対象物に関する情報を取り出し、次の動作に使える形へ整理します。ここで扱う結果は、画像そのものではなく、位置、対象、条件といった判断に関わる情報です。撮像側の問題と認識側の問題を混ぜず、どの段階の情報かを分けます。
| 段階 | 入力 | 出力 |
|---|---|---|
| 撮像 | 対象物と周辺条件 | 画像 |
| 前処理 | 撮像した画像 | 認識用の情報 |
| 認識 | 画像上の特徴 | 動作に使う結果 |
撮像と認識を分けると、画像が得られた段階で確認することと、対象物の位置や状態として扱う段階で確認することを整理できます。対象物の見え方、画面に入る範囲、認識結果の意味を別にすると、問題がどの情報の段階に関わるかをたどれます。
認識結果を動作へ受け渡す
認識した結果は、そのままではロボットの動作になりません。認識結果は動作に使う情報へ変換されて初めて連携することを押さえると、受渡しの確認点が見えます。
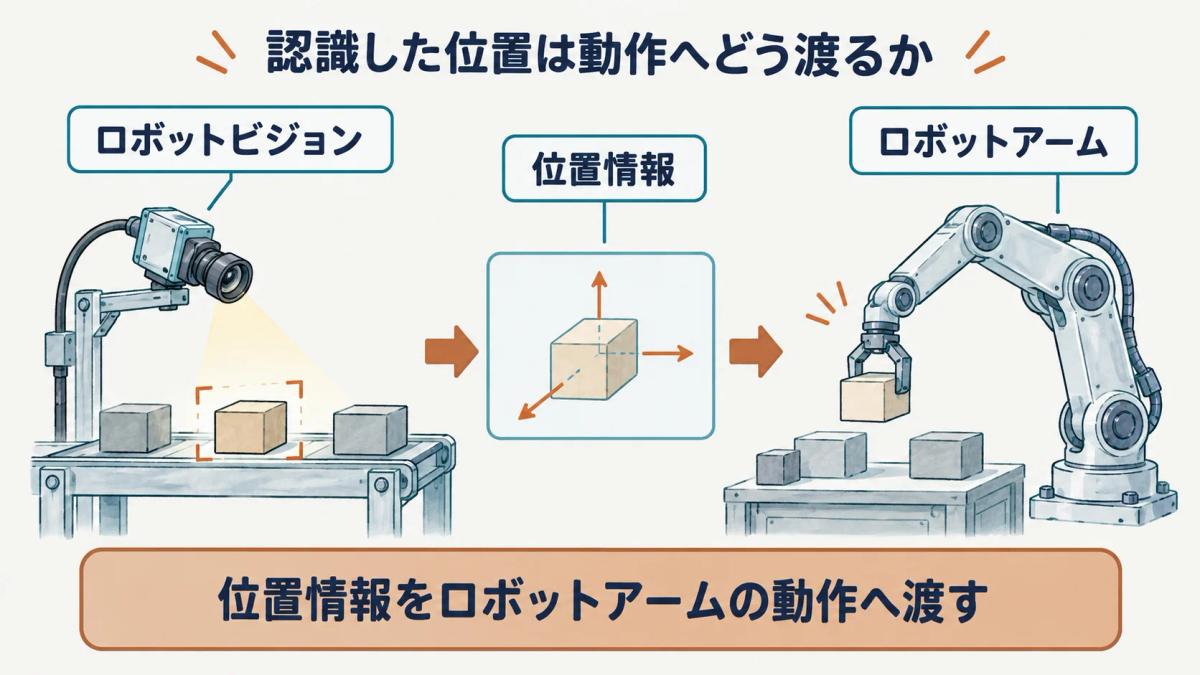
動作へ渡す情報の形
動作へ渡す情報は、対象物がどこにあるか、どの向きか、どの条件で扱うかといった判断に関わる内容です。ロボット側では、その情報を動きとして扱える状態にします。画像処理の結果とロボットの指令を同じものとせず、間にある受渡しを確認します。
受渡し後に確認すること
受渡し後は、認識した対象とロボットが扱う対象が対応しているかを確認します。動作の前提、対象物の状態、周辺設備との関係によって、確認する範囲が変わります。結果が想定と異なる場合は、撮像、認識、動作のどこで情報が変わったかを分けます。
| 認識した結果 | 動作側の利用 | 確認点 |
|---|---|---|
| 位置 | 動作の基準 | 対象との対応 |
| 向き | 把持や移動の条件 | 姿勢との関係 |
| 対象の状態 | 次の処理の条件 | 工程との整合 |
認識結果を動作へ渡す際は、画像上の情報を、そのままロボットの動きと見なさず、位置、向き、対象の状態などの条件へ整理します。受渡し後には、認識した対象とロボットが扱う対象が対応しているかを確認し、撮像、認識、動作のどこで情報が変わるかを分けます。
対象物の条件で見る範囲を変える
ビジョンで確認する範囲は、対象物の状態や置かれ方と切り離せません。ビジョンの確認範囲は対象物の条件と切り離せないことを意識すると、見るべき情報を整理できます。
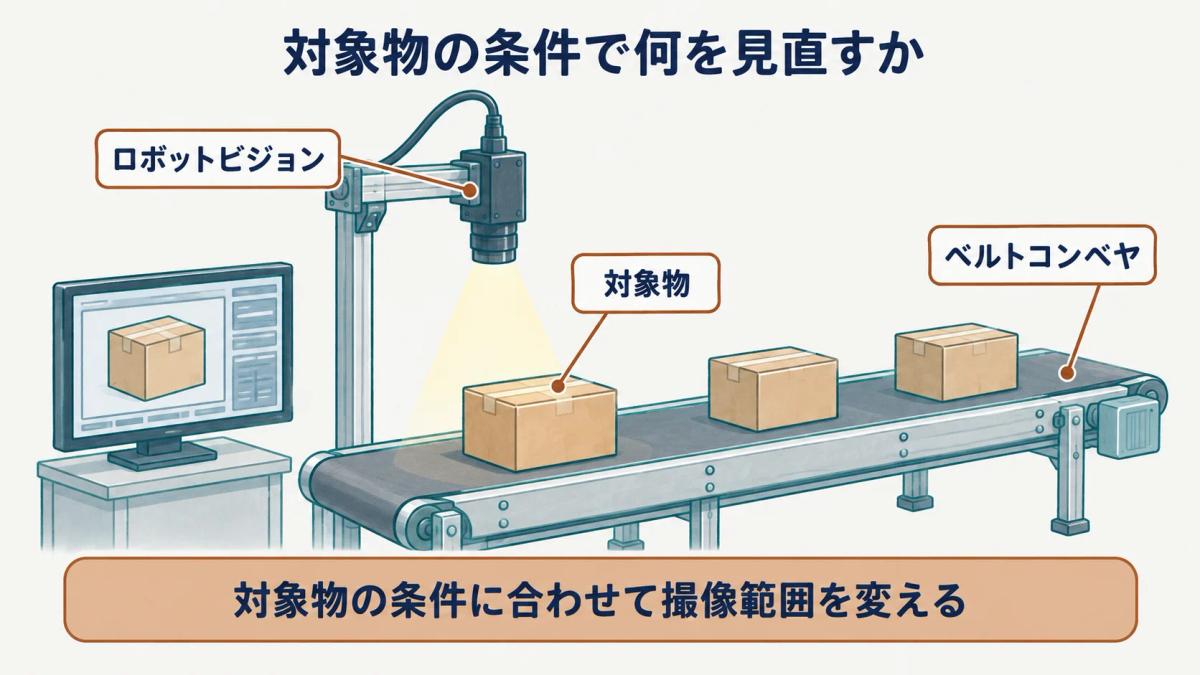
対象物の見え方を整理する
対象物の形、表面、並び方は、カメラで得る情報に関係します。どの対象物を見分けるための画像かを先に整理すると、撮像で確認する条件が明確になります。対象物以外の背景や治具も、見え方に関係する要素として分けて確認します。
位置のばらつきを整理する
対象物の位置や向きが一定でない場合は、どのばらつきを認識結果として扱うかを整理します。画面の中で見える範囲と、ロボットが動作に使う範囲は同じとは限りません。ばらつきを一つの課題にまとめず、位置、向き、重なりなどに分けて考えます。
| 対象条件 | 確認対象 | 連携への影響 |
|---|---|---|
| 見え方 | 画像に入る範囲 | 認識の入力 |
| 位置 | 基準からの違い | 動作の条件 |
| 向き | 対象の姿勢 | 動きの方向 |
対象物の形や置かれ方が変われば、画像で確認する範囲と、ロボットが使う条件も変わります。位置、向き、重なり、背景や治具との関係を一つの問題にまとめず、どの条件が撮像と認識と動作のそれぞれに影響するかを整理すると、確認の範囲が明確になります。
ビジョン経験を工程で整理する
ビジョンに関わる経験は、カメラ、画像処理、ロボット連携を一つの担当としてまとめません。ビジョン経験は担当した情報の受渡しで説明することが、役割を正確に伝える方法です。
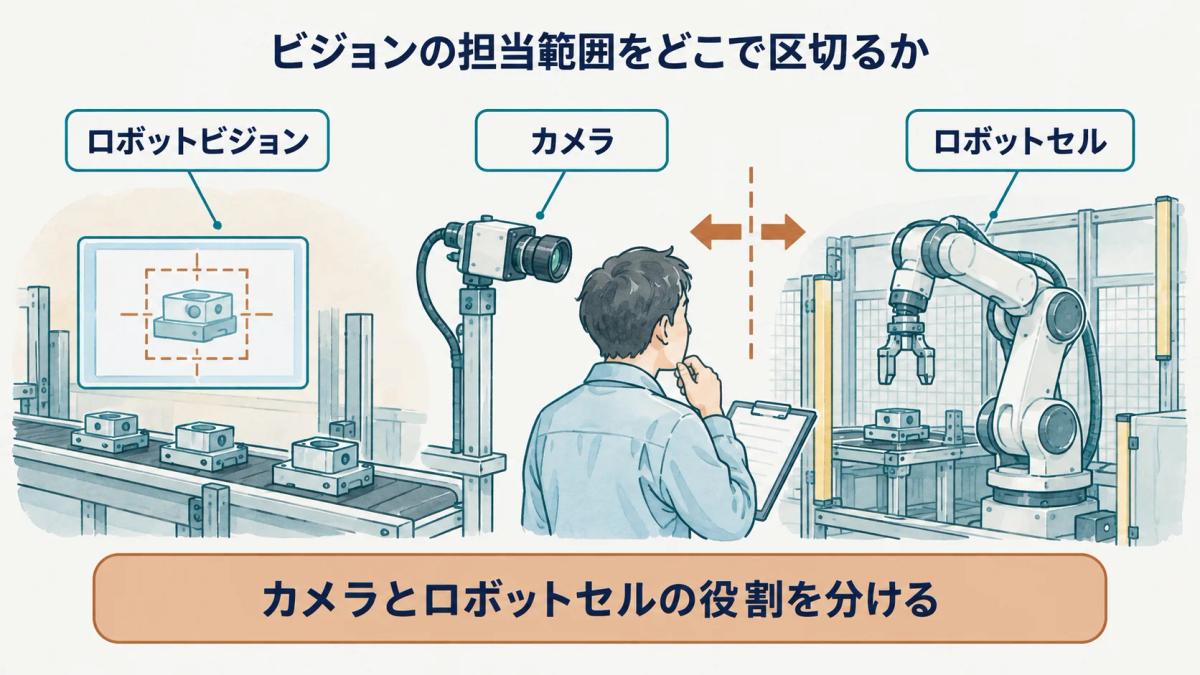
担当した段階を分ける
担当した段階は、撮像の確認、画像の条件整理、認識結果の確認、動作との連携確認のように分けます。自分が設定を決めた範囲と、指定された条件で確認した範囲を別にします。扱った情報の入力と出力を記すと、担当範囲が明確になります。
連携試験で確認したこと
連携の場面では、画像側が渡した結果と、ロボット側で確認した動作を対応させます。外観検査の画像処理とはも参考に、画像処理だけを担当したのか、動作への受渡しまで確認したのかを分けます。結果を共有した相手と、確認した工程を添えると説明しやすくなります。
| 担当段階 | 扱った情報 | 確認した相手 |
|---|---|---|
| 撮像 | 対象物の見え方 | カメラ側 |
| 認識 | 位置や状態 | 画像処理側 |
| 連携 | 動作の条件 | ロボット側 |
ビジョン経験は、撮像の条件を扱った範囲、認識結果を確認した範囲、ロボット側との受渡しを照合した範囲に分けて示せます。どの対象物、どの情報、どの工程を扱い、結果を誰と共有したかを添えると、カメラや画像処理の名称だけでは伝わりにくい役割を説明できます。
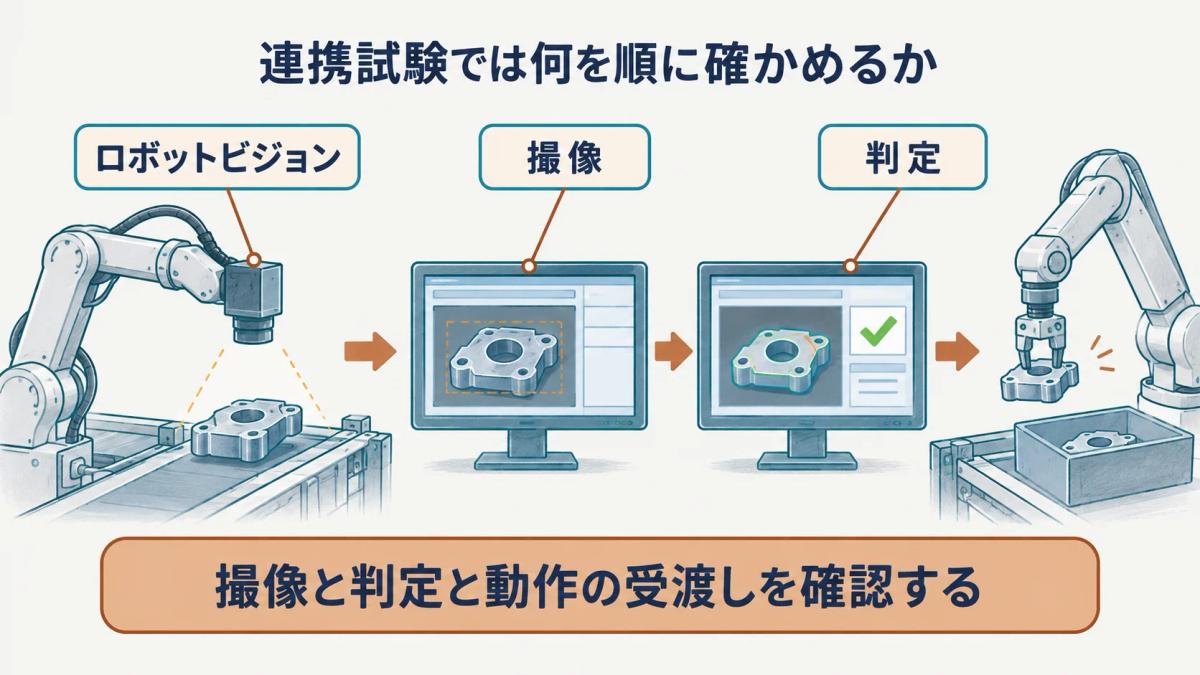
ロボットビジョンでは、カメラが撮った情報と、認識した結果、ロボットが使う動作指示を同じものとして扱いません。撮像条件が変われば見える情報が変わり、認識結果の扱いが変われば動作へ渡す情報も変わります。画像、判定、動作の三つの段階を分けると、どこで確認するべきかを整理できます。
立上げや調整の場面では、対象物、照明、カメラ、ロボット側の位置関係を一組で記録します。どの情報を見て何を判断したかを残すことで、カメラの設定経験と動作確認の経験を混同せずに説明できます。
ロボットビジョンの確認では、画像を得る段階、画像から対象を判定する段階、判定結果をロボット動作に渡す段階を分けて見ます。画面に対象が写っていることと、動作に必要な情報が渡っていることは別の確認であるため、段階ごとに期待する結果を置くと、確認の場所を絞れます。
撮像条件を見直す場合は、対象物、照明、カメラの位置など、見え方に関わる前提を一緒に整理します。判定結果を扱う場合は、どの値や位置情報を次の制御へ渡すのかを別に確認します。画像、判定、動作の三つを混ぜないことで、変更がどこへ影響するかを説明しやすくなります。
まとめ
ロボットビジョンは、撮像した情報を認識し、ロボット動作に必要な条件へつなぐ仕組みです。撮像、認識、受渡しを分けて見ることで、確認すべき情報と自分が関わった工程を整理できます。撮像範囲や対象物の見え方、認識結果が表す位置や向き、ロボット側で使う動作条件を対応させると、情報がどの段階で変わるかを追えます。対象物や治具、周辺設備の状態を分けて扱うことで、画像側の結果と実機側の動作を一つの原因として決めつけずに確認できます。
ビジョン経験は、撮像条件、認識結果、動作との連携のどこを担当したかで整理できます。対象物、扱った情報、照合した結果、共有した相手を添えると、カメラやソフトの名称ではなく、工程で担った役割として説明できます。
マシンビジョンの照明とはと併せて、画像処理の学習はスキル辞書カテゴリで続けられます。
よくある質問
- Q. ロボットビジョンとマシンビジョンは同じですか?
- ロボットビジョンとマシンビジョンは、完全に同じ意味ではありません。ロボットビジョンでは、撮像や認識の結果をロボット動作へ渡す関係に焦点を当てて考えると、役割を分けやすくなります。
- Q. ロボットビジョンではカメラの後に何を確認しますか?
- ロボットビジョンでは、カメラの後に認識結果と動作への受渡しを確認します。撮像した画像から何の情報を取り出し、それがロボット側のどの動きに使われるかを対応させます。
- Q. 画像処理の結果はロボットのどこで使われますか?
- 画像処理の結果は、ロボットの動作判断へ渡す情報として使われます。位置、向き、対象物の状態などを、動作の条件として扱える形にし、周辺設備との関係も含めて確認します。
出典
本記事の出典は に内容を確認しています。
- 1.ロボットシステムインテグレータのスキル読本[第一版](robo-navi.com)
- 2.日本画像・計測機器協会(jiia.org)