サーボモータの役割とは?位置決めを支える仕組み
著者・監修 ・ YDAIコンサルティング株式会社 代表
目次
サーボモータは、制御側からの指令をもとに位置や動きに関わる駆動を担う要素です。指令、駆動、位置情報を別の役割として見る視点を持つと、位置決めに関わる仕組みを整理できます。
「モータという部品名だけでは、PLCや位置情報とどうつながるかを理解しにくい」と感じることがあります。動きを生む役割と、その結果を確認する情報を分けると、装置の中での関係が見えてきます。
本記事では、指令から駆動までの流れ、位置情報、工程での役割、経験の整理を扱います。性能数値、方式の優劣、製品選定の推奨には触れず、情報と動きのつながりに範囲を絞ります。
本記事で分かること
- サーボに関わる情報の流れ
- 指令と駆動の役割の違い
- 位置情報を確認する視点
- 駆動系の経験を整理する方法
結論:サーボモータの役割(早見表)
サーボモータの役割とは、指令を受けて動きを生み、位置に関わる情報と結び付く駆動の役割です。PLC・シーケンス制御エンジニアの仕事を読むと、制御側から見る接点もつかめます。
| 関係する情報 | 担当する要素 | 確認する動き | 制御側との接点 |
|---|---|---|---|
| 指令 | 制御側 | 動かす意図 | 動作条件 |
| 駆動 | サーボモータ | 実際の動き | 指令の反映 |
| 位置情報 | エンコーダ | 現在の状態 | 結果の確認 |
| 負荷条件 | 周辺機構 | 動きの関係 | 工程の条件 |
ロボットシステムインテグレータのスキル読本[第一版](2026-10-11確認)は、ロボットを用いた機械システムの設計・組立などに関わる知識を体系的に整理しています。サーボの役割は、機械、制御、確認の関係の中で捉えます。
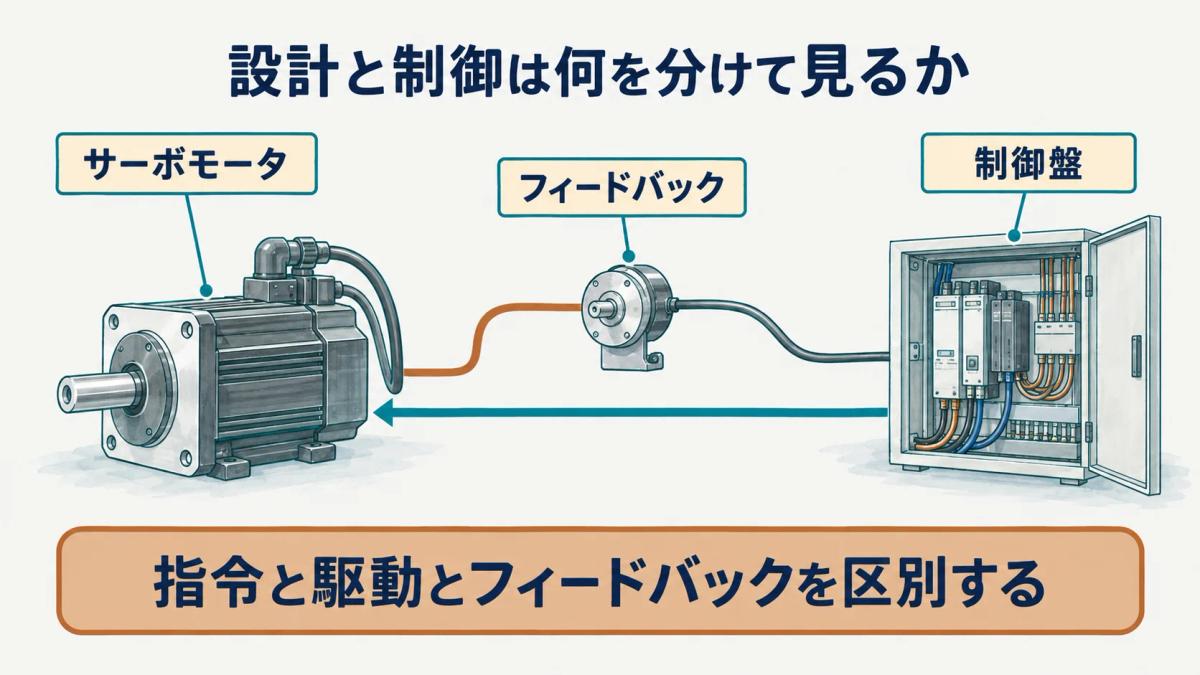
一般社団法人 日本電機工業会「サーボ」(2026-10-11確認)は、サーボシステムが産業用ロボットなどの高速・高精度化に貢献してきたことを説明しています。指令、駆動、フィードバックを分けると、その役割を追いやすくなります。
指令から駆動までの関係を見る
位置決めを理解するには、制御側が出す情報と、モータが担う駆動を分けて捉えます。指令と駆動を分けると制御側の役割が見えやすいことが、構成を読む基本です。
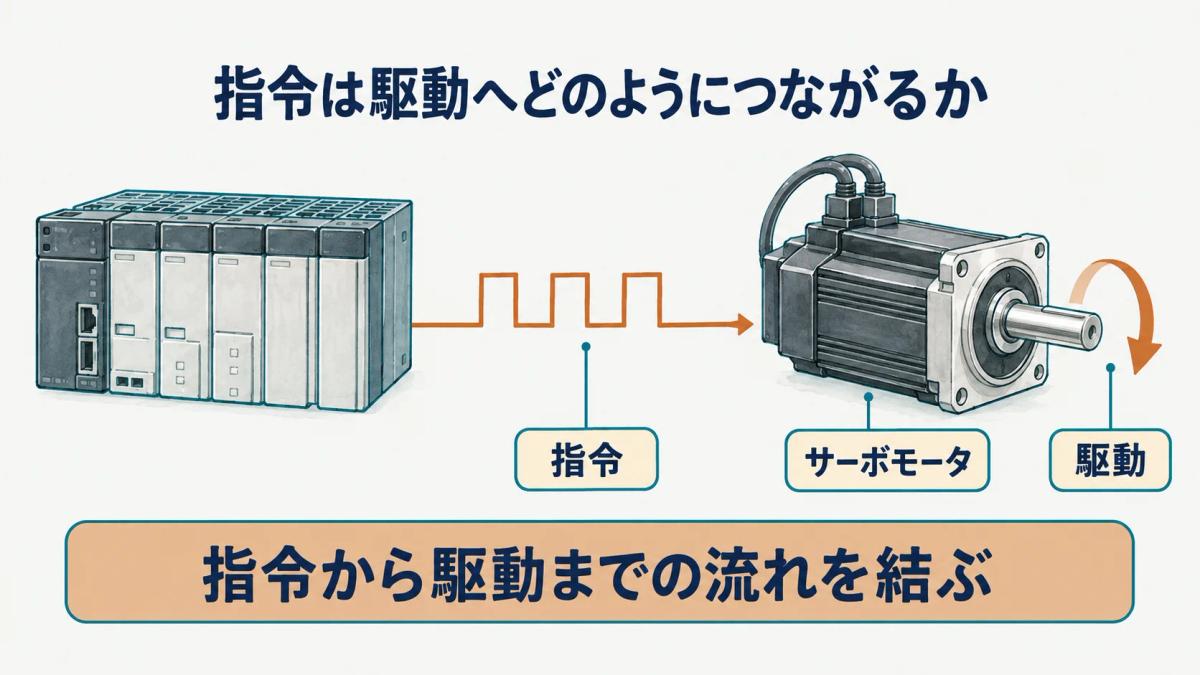
指令として渡る情報
指令は、装置のどの動きに関わるかを制御側から渡す情報です。動かす対象、工程の条件、動作の順序と結び付けて見ると、指令が単独の値ではないことが分かります。制御側の情報と、モータが実際に担う動きを混同しないようにします。
駆動側で起きる変化
駆動側では、受け取った指令に応じて機構を動かす役割を担います。サーボモータ単体だけではなく、接続する機構、動かす対象、周辺の状態を合わせて見ます。指令が渡ったことと、工程上必要な動きができたことは、別の確認として整理します。
| 情報の流れ | 扱う要素 | 確認する変化 |
|---|---|---|
| 指令の出力 | シーケンサ | 動作の条件 |
| 駆動への伝達 | サーボモータ | 機構の動き |
| 結果の受取 | 制御側 | 状態の変化 |
指令から駆動までを見るときは、制御側が動きの条件を扱うことと、サーボモータが機構を動かすことを分けます。指令が出たことと工程で必要な動きが確認できたことは別の結果なので、対象物や周辺機器との関係も含めて確認する範囲を整理します。
位置情報とのつながりを整理する
位置決めでは、動かすための情報と、動いた結果を確認する情報を対応させます。位置決めは動かす情報と結果を返す情報を対で見ることが、状態を読み解く視点になります。
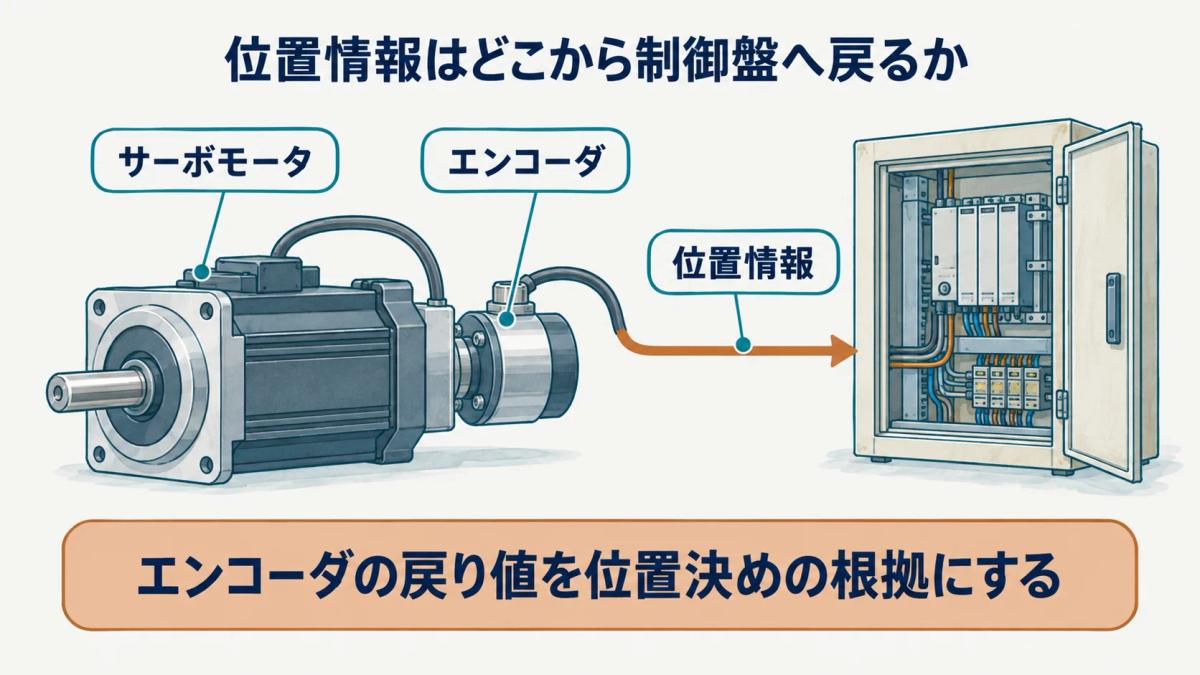
位置を表す情報
位置を表す情報は、動いている対象がどの状態にあるかを確認するための手掛かりです。エンコーダなどから得る情報は、単に数値として見るのではなく、どの機構のどの動きに対応するかを確認します。対象物や治具の位置と結び付けると、工程との関係が分かりやすくなります。
指令との差を確認する観点
指令と結果を比べるときは、同じ条件で比較しているかを先に整理します。工程の途中、対象物の状態、周辺機器との連携によって、確認する意味が変わるためです。差があるときは、制御側、駆動側、機構側のどこに関わる情報かを分けて確認します。
| 確認対象 | 指令側の情報 | 結果側の情報 |
|---|---|---|
| 動きの開始 | 動かす条件 | 開始した状態 |
| 位置 | 目的の位置 | 現在の位置 |
| 工程の完了 | 次への条件 | 結果の状態 |
位置情報を確認するときは、現在の位置を示す情報が、どの機構や工程の状態に対応するかを見ます。指令側の条件と結果側の情報を同じ前提で比べると、制御、駆動、機構のどの関係を確認したかを分けて記録できます。
装置の工程で役割を読む
サーボモータの役割は、部品単体ではなく、装置のどの動作を支えるかで読みます。部品の役割は装置のどの動作を支えるかで読むことが、工程とのつながりを理解する方法です。
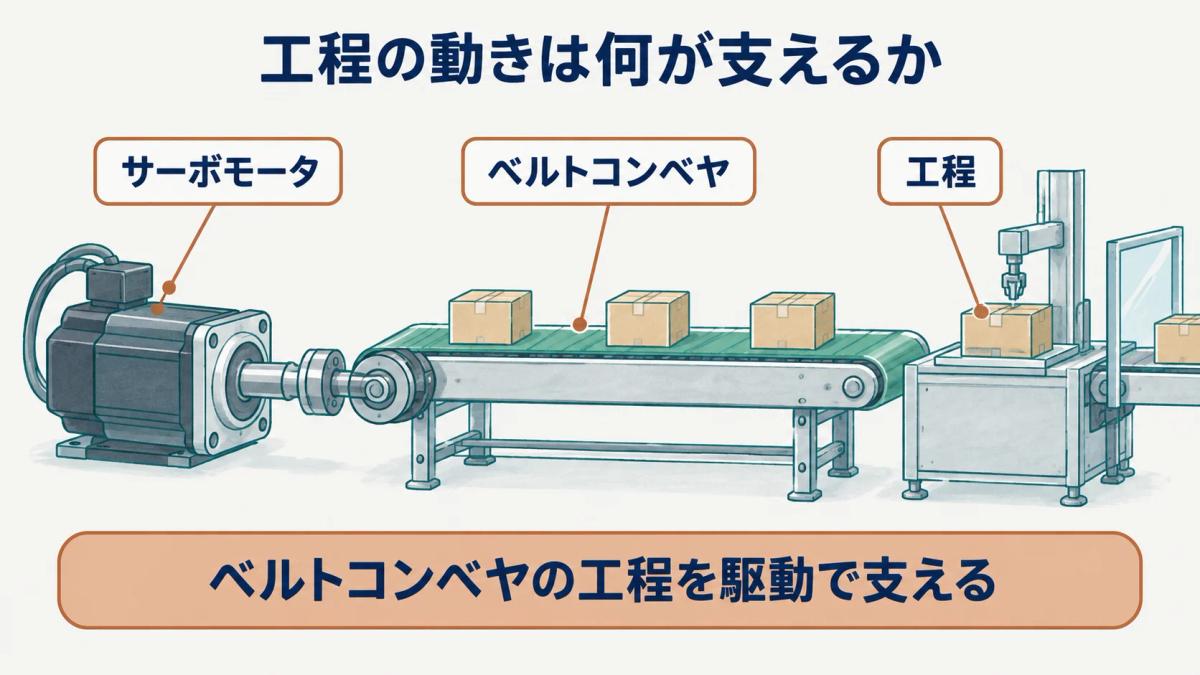
動作が必要な場面
工程には、対象物を動かす、位置を合わせる、次の作業へ渡すなど、動きが必要な場面があります。どの場面でサーボモータが関わるかを、対象物、治具、コンベヤなどの周辺要素と一緒に見ます。動作名だけを覚えるのではなく、工程の目的と対応させます。
周辺機器と連携する場面
動きは、センサ、制御盤、周辺機構からの情報と連携して確認します。サーボモータは駆動を担い、周辺機器は条件や状態を伝えるというように、役割を分けると確認点が整理できます。関係する機器を一つの部品として扱わず、受け渡す情報でつなげます。
| 工程 | 必要な動き | 関係する情報 |
|---|---|---|
| 位置合わせ | 対象物を移動 | 位置の状態 |
| 受渡し | 次工程へ移動 | 完了の条件 |
| 停止 | 動きを止める | 現在の状態 |
工程で役割を読むと、サーボモータは単独の部品ではなく、対象物の位置合わせ、受渡し、停止などの動きを支える要素として見えてきます。センサ、治具、コンベヤ、制御盤が渡す条件と合わせて整理すると、周辺機器との連携で確認すべき接点を把握できます。
駆動系の経験を整理する
駆動系の経験は、触れた部品名だけではなく、どの動きと確認に関わったかで整理します。駆動系の経験は確認した動きと連携先で伝えることが、担当範囲を明確にする方法です。
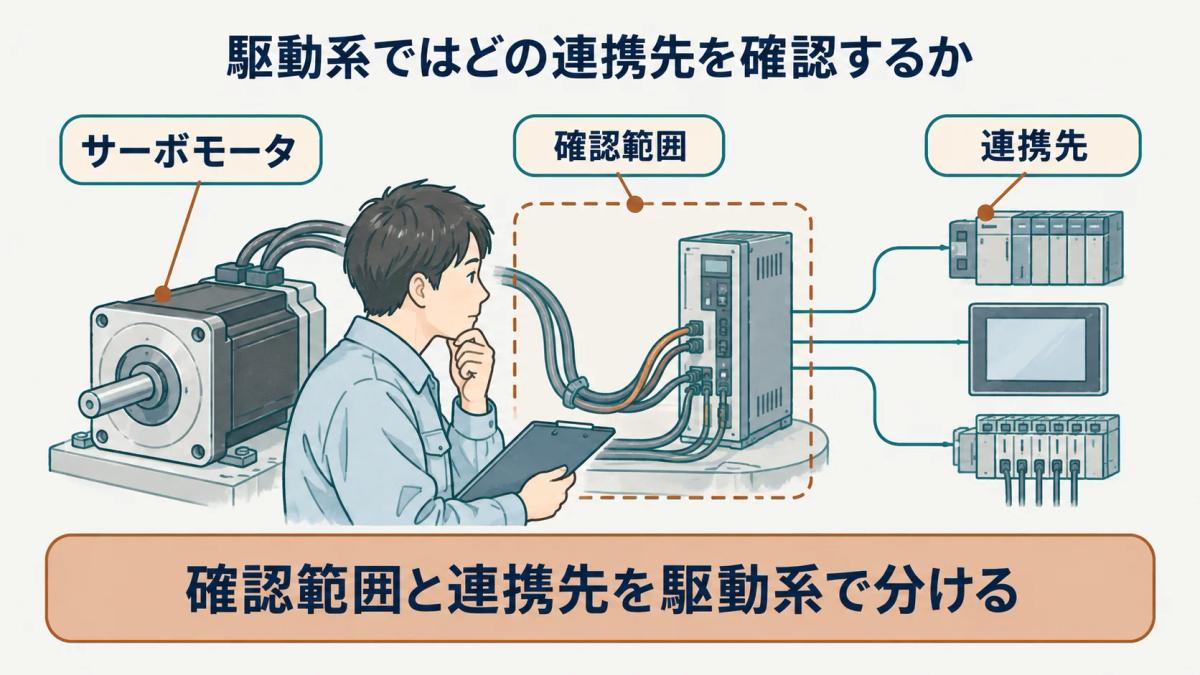
担当した確認範囲
担当範囲は、配線、動作確認、位置情報の照合、機構との関係確認のように分けます。自分で条件を決めたのか、指定された条件で確認したのかも区別します。実際に確認した対象と結果を記すと、部品名だけでは伝わりにくい経験を説明できます。
設計・制御との連携範囲
設計や制御の担当と連携した場合は、共有した条件と受け取った結果を整理します。FA・ロボット業界の職種別の役割を参照し、担当外の判断を自分の経験として広げずに書きます。どの工程で、何を確認するために情報を渡したかを示すと役割が明確です。
| 担当場面 | 確認対象 | 連携した工程 |
|---|---|---|
| 動作確認 | 動きと位置 | 制御 |
| 状態照合 | 結果の情報 | 機械 |
| 条件共有 | 工程の前提 | 設計 |
駆動系の経験は、配線、設定、動作確認、位置情報の照合のどこに関わったかで整理できます。どの機構の動きを対象とし、どの情報を設計や制御の担当と共有したかを添えると、サーボモータを扱った経験を部品名だけで終えずに伝えられます。
サーボモータの役割を読む際は、動かす対象、指令を受ける側、位置や速度に関わる情報を分けます。モータ単体の名称だけでは、どの動作を支えるのかが見えにくいためです。指令、駆動、フィードバックの関係を一続きで確認すると、位置決めの中でどの情報が戻るのかを整理できます。
調整や確認の経験を伝える場合も、機器名の列挙ではなく、対象物の動き、参照した信号、確認した結果を結び付けます。どの条件で位置や動作を照合したかを書けば、設計、配線、立上げのどの工程で関わったかを具体化できます。
サーボモータに関わる動作を確認するときは、何を動かすか、どの指令を受けるか、動いた結果をどう確かめるかを分けます。モータの名称だけでは役割を説明しきれないため、対象、指令、フィードバックの関係を一続きで追うことが大切です。
現象を確認する場面では、指令側の条件と、駆動側で起きた動きと、戻ってくる情報を別々に記録します。どこまでを確認したかが明確になれば、位置決めの仕組みを説明するときも、部品単体の知識ではなく、制御との関係で整理できます。
まとめ
サーボモータは、指令を受けて動きを生み、位置に関わる情報と結び付く駆動の要素です。指令、駆動、結果を分けて工程との関係を見ることで、確認する範囲と経験として説明できる役割を整理できます。制御側の条件、モータが担う動き、エンコーダなどから得る位置情報を対応させると、動かすための情報と結果を読むための情報を区別できます。対象物、治具、コンベヤ、センサなどの周辺要素と合わせて見ることで、駆動が工程のどの動きを支えるかも整理できます。
駆動系に関わった経験は、配線、設定、動作確認、位置情報の照合のうち実際に担当した範囲で書き分けられます。どの機構を対象とし、どの条件や結果を設計・制御の担当と共有したかを添えると、部品名だけでは伝わらない役割を具体化できます。
よくある質問
- Q. サーボモータと一般的なモータは何が違いますか?
- サーボモータは、位置に関わる情報と結び付けて動きを扱う点で整理できます。実際の構成は装置によって異なるため、指令、駆動、結果の情報がどのように関係するかを見ることが大切です。
- Q. サーボモータはPLCとどのようにつながりますか?
- サーボモータは、PLCなど制御側から渡る指令と、位置や状態を確認する情報の関係でつながります。制御側が意図する動きと、駆動側で起きた結果を分けて確認すると、役割を整理できます。
- Q. サーボに関わる経験はどの範囲を説明しますか?
- サーボに関わる経験は、設計、調整、配線、動作確認のうち実際に担当した範囲で説明します。扱った動き、確認した情報、連携した相手を添えると、担当内容を過度に広げずに伝えられます。
出典
本記事の出典は に内容を確認しています。
- 1.ロボットシステムインテグレータのスキル読本[第一版](robo-navi.com)
- 2.一般社団法人 日本電機工業会「サーボ」(jema-net.or.jp)