ロボットSIerの仕事とは|引合から立上げまでの工程と職種の分担
著者・監修: 依田尚人(YDAIコンサルティング株式会社 代表)
ロボットSIerの仕事とは|引合から立上げまでの工程と職種の分担
ロボットSIerの仕事は、顧客の課題を聞く引合から、構想・設計・製作・デバッグ・据付・立上げ・保守までを、多職種でつないでロボットシステムを動かすことです。ロボット本体の選定やプログラム作成だけではなく、ワークの扱い、周辺機器、操作方法、安全、納入後の確認までを、一つの工程として組み立てます。
一つの案件に関わる人の職種や分担は、設備の規模や契約範囲で異なります。それでも工程の流れと成果物を軸に見れば、自分の仕事がどこから情報を受け取り、どこへ受け渡すのかを理解できます。ここでは個別企業の募集や条件ではなく、仕事の構造とスキルのつながりを整理します。
ロボットSIerが担う仕事の全体像
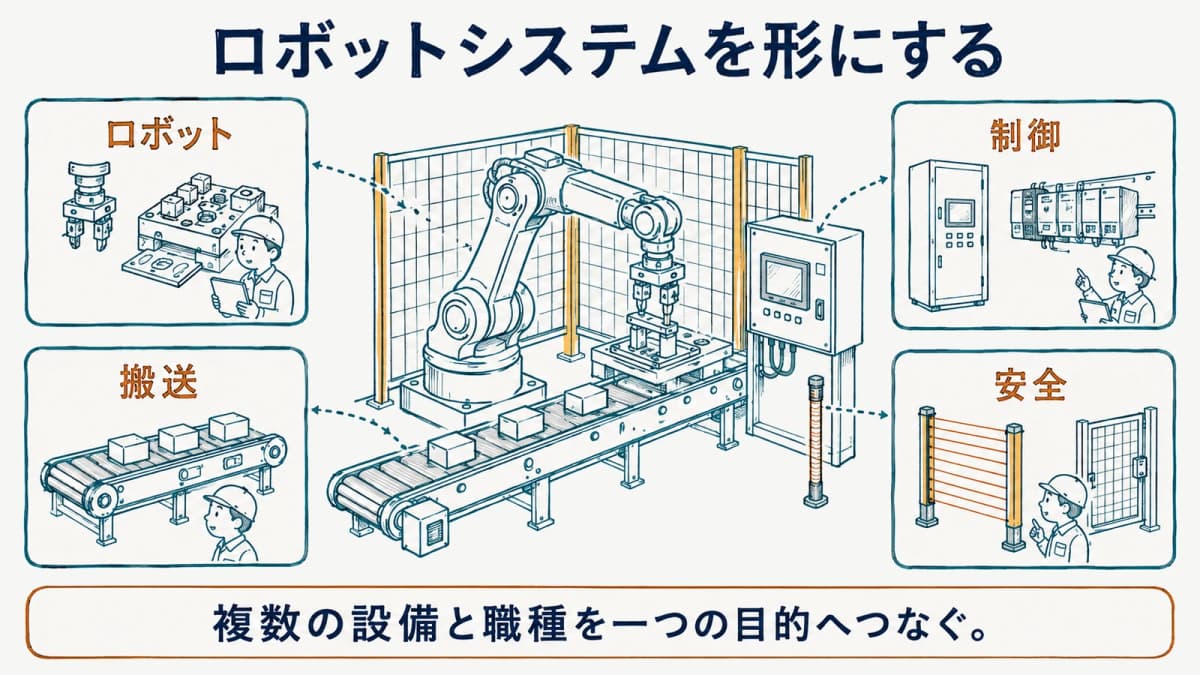
ロボットSIerは、ロボット、機械、電気、制御、搬送、安全設備を組み合わせ、現場で使えるシステムへまとめる役割を担います。工程ごとに必要な専門性は変わりますが、前工程の前提を次工程が使える形にして渡すことが共通します。
ロボットシステムを形にする役割
ロボットシステムは、ロボットアームだけで完結しません。ワークを供給するコンベア、位置を決める治具、状態を検出するセンサー、操作盤、制御盤、安全柵や光線式安全装置などが連携して、初めて一つの作業を繰り返せます。SIerの仕事では、これらの要素が同じ目的に向かうよう、仕様、図面、プログラム、現地の動きをつなぎます。
仕事の難しさは、各要素が単独では動いていても、組み合わせたときに順序、位置、タイミング、操作方法が食い違うことにあります。機械設計者は物の動きと構造を、電気設計者は配線や機器を、制御設計者は信号と動作を、現地の担当者は実際の運用を見ます。担当者は自分の専門部分を深めながら、他の成果物を読んで、変更の影響を共有する必要があります。
システムを形にする過程では、問題が起きたときの問い方も重要です。ロボットが動かないという現象を、入力が来ないのか、出力が出ないのか、機械が応答しないのか、操作条件が異なるのかに分けると、関係者が確認する範囲をそろえられます。専門ごとの答えを持ち寄るために、現象、条件、試したことを成果物と実機の両方に結び付けて伝えます。
工程全体を見渡すと仕事が分かりやすい理由
職種名だけで仕事を捉えると、設計、組立、調整、保守のどこまで関わるのかが見えにくくなります。工程で見れば、引合では何を自動化したいかを聞き、構想では動作と設備の組合せを考え、設計では具体的な図面と制御条件をつくり、立上げでは実機で検証するという流れを追えます。自分の担当がどの前提を受け取り、何を次へ渡すかが明確になります。
工程を見る利点は、必要なスキルを経験に結び付けられることです。例えば、デバッグを経験した人は、プログラムの修正だけでなく、設計資料のどこを確認すれば原因を絞れるかを学びます。据付に関わった人は、現地の床、電源、搬送設備、作業動線が設計にどう影響するかを知ります。経験を工程名と成果物で記録すると、専門性を深める方向と、隣の工程へ広げる方向を考えやすくなります。
工程ごとに見る職種の分担
ロボットSIerの工程は、一人の仕事を順番に並べたものではなく、複数の職種が同時に情報を受け渡す流れです。工程、関与する職種、主な成果物を並べると、連携が必要になる地点を具体的に確認できます。
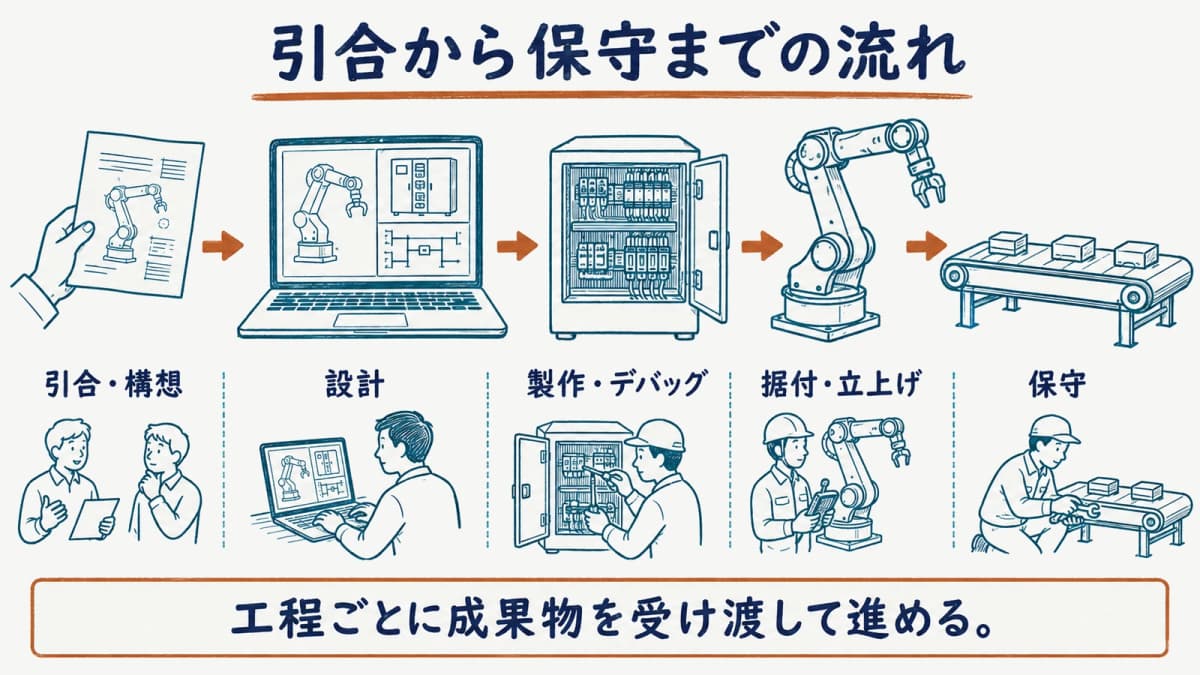
| 工程 | 関与する職種 | その工程の主な成果物 |
|---|---|---|
| 引合・構想 | 営業、構想担当、機械・制御の担当者 | 課題の整理、動作の前提、構成の考え方 |
| 設計 | 機械設計、電気設計、制御設計 | 機械図面、電気図面、入出力一覧、制御条件 |
| 製作・デバッグ | 組立、配線、制御、ティーチングの担当者 | 組立状態、配線、プログラム、試験記録 |
| 据付・立上げ | 現地調整、機械・電気・制御の担当者 | 現地調整の記録、操作手順、引継ぎ内容 |
| 保守 | 保守、設計、制御の担当者 | 変更履歴、確認記録、再発防止の情報 |
引合・構想・見積で整理すること
引合では、現場で何を自動化したいのか、現在は誰がどのように作業しているのか、扱うワークにどのようなばらつきがあるのかを聞き取ります。構想では、ロボットに任せる動作、人が行う操作、周辺設備との受け渡しを分けます。この時点で、完成イメージだけでなく、停止する条件、異常時の扱い、保守時に必要なアクセスも整理します。
見積につながる情報も、単に機器の数を数えるためのものではありません。必要な機械、制御盤、配線、治具、安全設備、現地作業をどう組み合わせるかを、構想の前提としてそろえます。後工程の設計者が判断しやすいよう、ワークの寸法や供給方法、作業の順番、設置場所の条件を記録します。不確かな点を残す場合も、何が未確定で、誰と確認するかを明確にしておくことが、手戻りを減らします。
機械設計・電気設計・制御設計でつくるもの
機械設計は、ロボットが扱うワーク、治具、搬送、可動部の形と位置関係を具体化します。電気設計は、電源、操作盤、制御盤、センサー、アクチュエータ、安全機器を回路と配線の形にします。制御設計は、入出力の条件、動作順、停止条件、画面表示をプログラムへ落とします。三つの設計は、同じ動作を別の資料で表しているため、資料間の名前や条件をそろえる必要があります。
設計中に重要なのは、受け渡しのルールを決めることです。例えば、機械側の位置決め条件が変われば、電気側の検出器や制御側の待機条件にも影響します。電気側で機器の追加や端子変更があれば、入出力一覧とプログラムを更新します。各担当が自分の図面だけを正しくしても、他の資料との対応が崩れれば、デバッグ時に原因が追いにくくなります。
製作・デバッグ・据付・立上げで連携すること
製作とデバッグでは、組み上がった機械、配線済みの制御盤、プログラム、操作端末を使い、設計した動きが実現できるかを一つずつ確認します。ロボットの動作、コンベアの受け渡し、センサーの検出、異常時の停止を小さな単位に分けると、問題が出た箇所を関係者と共有しやすくなります。変更したときは、実機だけでなく、図面や一覧表へ戻して反映します。
据付と立上げでは、現地の条件が設計時の想定と異なる場合があります。搬入経路、設置場所、既設設備、作業者の動線、操作の引継ぎなどを確認し、必要なら機械、電気、制御の担当者が一緒に調整します。短期間での対応でも、変更内容、試験条件、確認結果を残すことが重要です。納入後に保守する人が、なぜその状態になっているかを追える情報になります。
仕事でつながるスキル
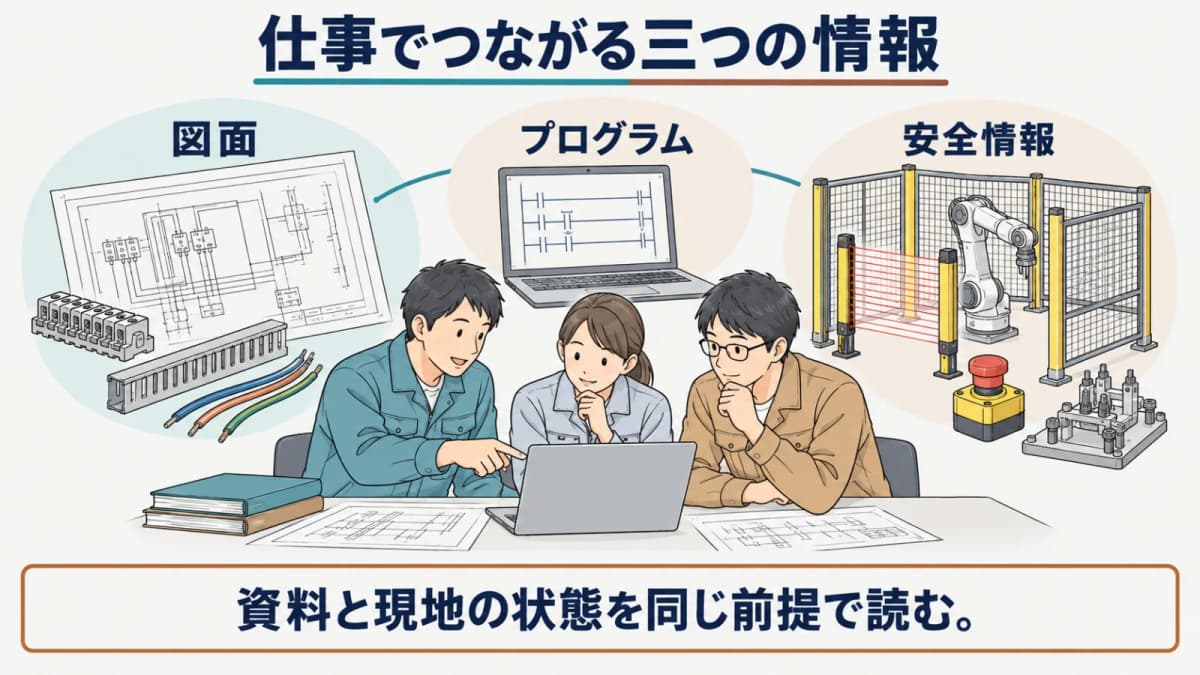
ロボットSIerの仕事で必要になるスキルは、特定の設計ソフトやプログラミング言語だけではありません。図面、プログラム、実機、現地の状況を相互に読み解き、他の担当者が判断できる言葉へ変換する力が連携を支えます。
図面・プログラム・安全情報を読み解く力
図面は、機械の配置、配線、端子、機器の役割を読み取るための共通言語です。プログラムは、入力を受けてどの条件で出力し、どの順序で装置を動かすかを示します。安全情報は、人がどこまで近づくか、どの停止方法を使うか、異常時に何を確認するかを扱います。担当者は、自分の専門分野以外の資料も、少なくとも相手に質問できる程度に読む必要があります。
産業用ロボットの作業では、教育や措置の確認も工程の一部です。可動範囲内で行う教示等は労働安全衛生規則第36条第31号、運転中に行う検査等は同第32号の対象として示されています。労働安全衛生規則は2026年8月1日施行の改正まで反映した内容を2026年9月5日に確認しています。作業ごとの根拠と安全上の確認は、産業用ロボットの安全と法令で詳しく整理しています。
現地で状況を共有して調整する力
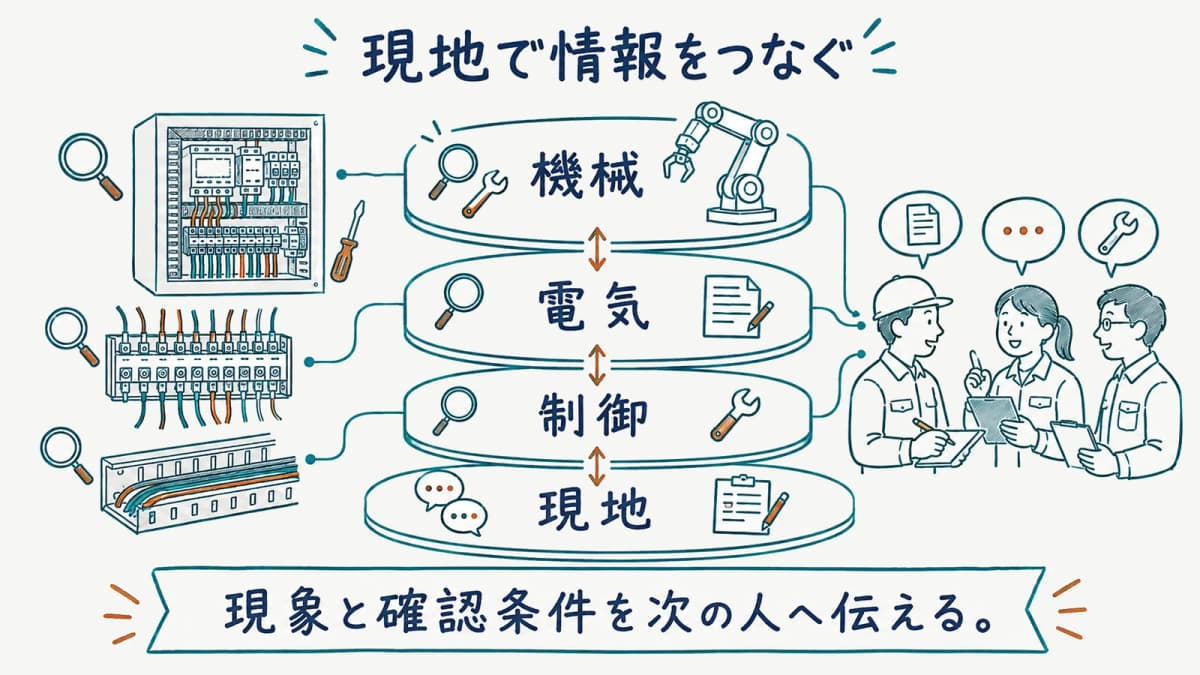
現地の調整では、問題を見つけた人がすぐに答えを持っているとは限りません。重要なのは、どの工程で、どの動作中に、どの信号や機械状態が想定と違ったのかを、短く正確に共有することです。再現する手順、画面の表示、機械位置、変更の直前に行ったことを残すと、機械、電気、制御の担当者が同じ現象を確認しやすくなります。
調整後は、直ったことだけでなく、何を変え、どの条件で安全と動作を確認したかを伝えます。現地の担当者へ操作を引き継ぐときも、通常時の使い方だけでなく、停止時の確認や連絡の流れを共有します。技術的な知識を持つことと同じくらい、情報を次の人が使える形に整える力が、据付、立上げ、保守をまたぐ仕事で役立ちます。
連携の経験を振り返るときは、自分が解決したことだけでなく、誰の判断を待ち、どの情報を渡したことで進んだかを記録します。機械、電気、制御のいずれかに深い知識があっても、情報の受け渡しが途切れると、現地では同じ確認を繰り返すことになります。工程の境目で必要になる説明を意識しておくと、専門性を深めながら、チームで動く力も育てられます。
キャリアを考えるときの確認軸
ロボットSIerでのキャリアは、会社名や職種名だけで比較するより、どの工程で何を判断し、どの成果物をつくったかで捉えると具体的になります。今の専門を深めるか、前後の工程を理解するかを、経験の内容から考えます。
どの工程を深め、どの工程を広げるか
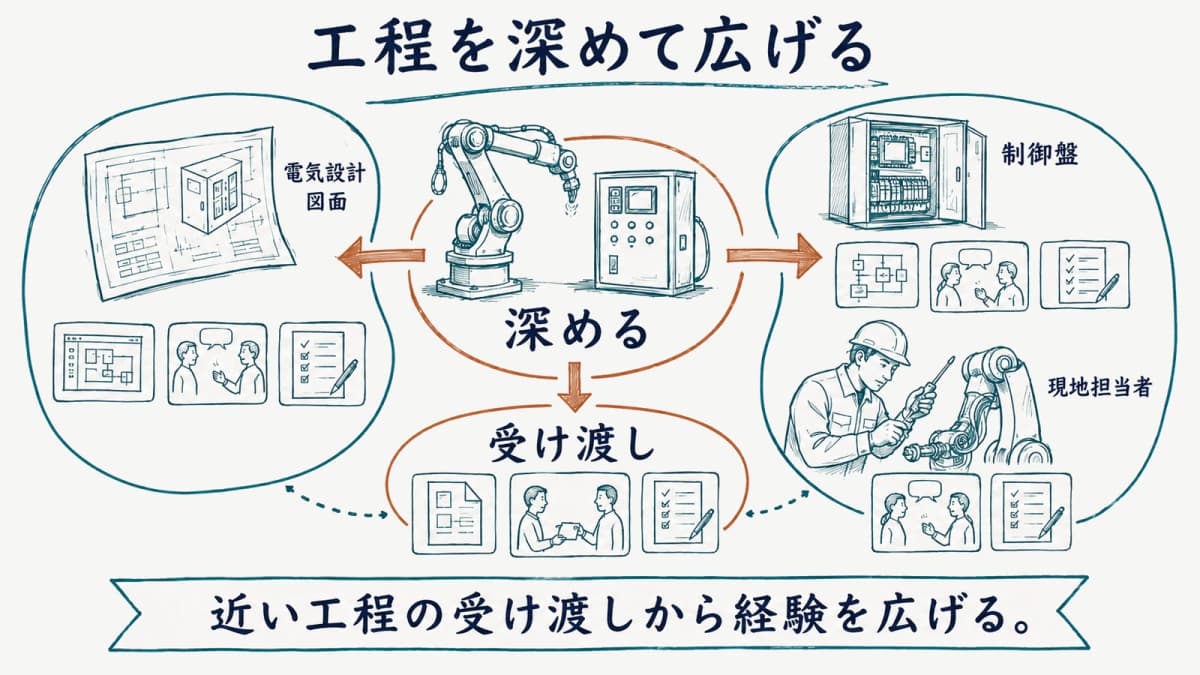
設計を深めるなら、機械図面、電気図面、入出力一覧、プログラムの対応を自分で説明できるようにします。立上げを深めるなら、現地条件の確認、試験の進め方、変更記録の残し方を磨きます。保守を深めるなら、過去の資料から状態を読み、再発しやすい条件を設計へ戻す力が役立ちます。職種名が同じでも、担当工程によって積み上がる経験は異なります。
工程を広げるときは、最も近い受け渡し先から見ると無理がありません。例えば、制御担当者は電気設計の図面をより深く読み、ティーチングやデバッグの担当者は、動作条件を構想や機械設計へ戻して説明できるようにします。PLC・シーケンス制御エンジニアの仕事と産業用ロボットのティーチングを合わせて読むと、工程ごとの役割を比べられます。
担当工程を増やす前に、今の工程で受け取る資料と渡す資料を確認すると、次に理解すべき領域を選びやすくなります。
よくある質問
ロボットSIerでは、どのような職種が関わりますか?
引合や構想の担当者、機械設計、電気設計、制御設計、組立・配線、ティーチング、据付調整、保守の担当者などが工程に応じて関わります。一人が複数の役割を持つ場合もありますが、成果物を受け渡す関係として見ると、各職種のつながりを理解しやすくなります。
ティーチングは、SIerの仕事のどこに位置づきますか?
ティーチングは、構想や設計で決めた動作条件を、実機で設定、確認する役割としてデバッグや立上げとつながります。ロボット単体の操作にとどまらず、治具、搬送、センサー、操作手順との関係を確認し、変更内容を次の工程へ引き継ぎます。
制御設計と電気設計は、どのように連携しますか?
電気設計が扱う機器、配線、端子の情報を、制御設計が入出力一覧やプログラムへ対応させます。機器や端子が変われば、図面、一覧、プログラムのどこに影響するかを関係者で確認します。共通の信号名と変更履歴をそろえることが、デバッグ時の切り分けにも役立ちます。
安全に関わる仕事で確認したいことは何ですか?
作業者が可動範囲の内外で何をするか、運転中か停止中か、共同する人がいるかを確認します。可動範囲内の教示等は労働安全衛生規則第36条第31号、運転中の検査等は同第32号の対象です。労働安全衛生規則は2026年8月1日施行の改正まで反映した内容を2026年9月5日に確認しています。
まとめ
ロボットSIerの仕事は、引合から保守までの工程を、多職種と複数の成果物でつなぐ仕事です。自分の役割を、担当した工程、作成した資料や設定、前後の担当者との受け渡しとして整理すると、専門性を深める方向と広げる方向が見えます。安全上の確認も後回しにせず、作業内容と根拠を工程の一部として共有します。
ロボットSIerの仕事に関する記事は仕事カテゴリで確認できます。記事内容の誤りの指摘・訂正依頼、法人からの取材・掲載に関する問い合わせはお問い合わせをご利用ください。
出典
- 労働安全衛生規則(e-Gov法令検索)(laws.e-gov.go.jp)
著者・監修
依田尚人YDAIコンサルティング株式会社 代表
依田尚人は YDAIコンサルティング株式会社 代表。FA・ロボット領域のスキル体系・工程別の役割・安全と法令について、公的統計・公的名簿・法令条文・各社公開情報を一次ソースまで確認する工程を標準として、本サイトの記事を設計・監修しています。
robot-career.comは、YDAIコンサルティング株式会社が運営する情報メディアです。掲載情報の収録基準・出典の考え方は情報の収録基準と運営方針をご覧ください。
掲載内容に誤りや古い情報を見つけられた場合は、お問い合わせフォームよりご連絡ください。内容を確認のうえ対応します。