バラ積みピッキングとは?画像処理とロボットが連携する流れ
著者・監修 ・ YDAIコンサルティング株式会社 代表
目次
バラ積みピッキングは、位置や向きがそろっていない対象物を認識し、把持に必要な情報を動作へ渡す仕組みです。対象物の状態とロボットが使う情報を分けて整理する視点が、連携の流れを理解する土台になります。
「画像処理の仕事なのかロボットの仕事なのかを一方だけで捉えると、連携する条件を見落としやすい」と感じることがあります。認識する段階と、把持する動作へ情報を渡す段階を分けると、確認点が見えやすくなります。
本記事では、対象物の状態、認識、把持位置、連携経験の整理を扱います。具体的な処理性能や適用できる対象の範囲には触れず、画像処理とロボット動作の受渡しに絞ります。
本記事で分かること
- バラ積みで見る対象物の状態
- 認識から把持へ渡す情報
- 画像処理と動作の担当境界
- 連携経験を整理する方法
結論:バラ積みピッキング(早見表)
バラ積みピッキングとは、対象物の状態を認識し、把持のための情報をロボット動作へ渡す仕組みです。マシンビジョンの仕事とはも見ると、画像処理が担う役割との接点を整理できます。
| 対象物の条件 | 認識で得る情報 | 把持で使う情報 | 確認する工程 |
|---|---|---|---|
| 位置 | どこにあるか | 動作の基準 | 撮像と認識 |
| 向き | どちらを向くか | 姿勢の条件 | 認識と動作 |
| 重なり | 見分ける状態 | 対象の区別 | 画像処理 |
| 把持候補 | 扱う対象 | 動作の対象 | 連携確認 |
ロボットシステムインテグレータのスキル読本[第一版](2026-10-11確認)は、ロボットを使う機械システムの導入提案から設計・組立までに関わる事柄を体系的に説明する資料です。バラ積みピッキングでも、認識・把持・動作を別の確認対象としてつなぐ視点を置きます。
日本画像・計測機器協会(2026-10-11確認)は、産業用画像処理技術の規格標準化とマシンビジョン関連の資料を案内しています。撮像条件と認識結果を切り分ける考え方は、画像処理の役割を整理する基準になります。
対象物の状態を認識対象に分ける
バラ積みの対象物は、位置、向き、重なりを一つの状態として扱わずに分けます。対象物の状態は位置、向き、重なりに分けて整理することが、何を認識するかを明確にします。
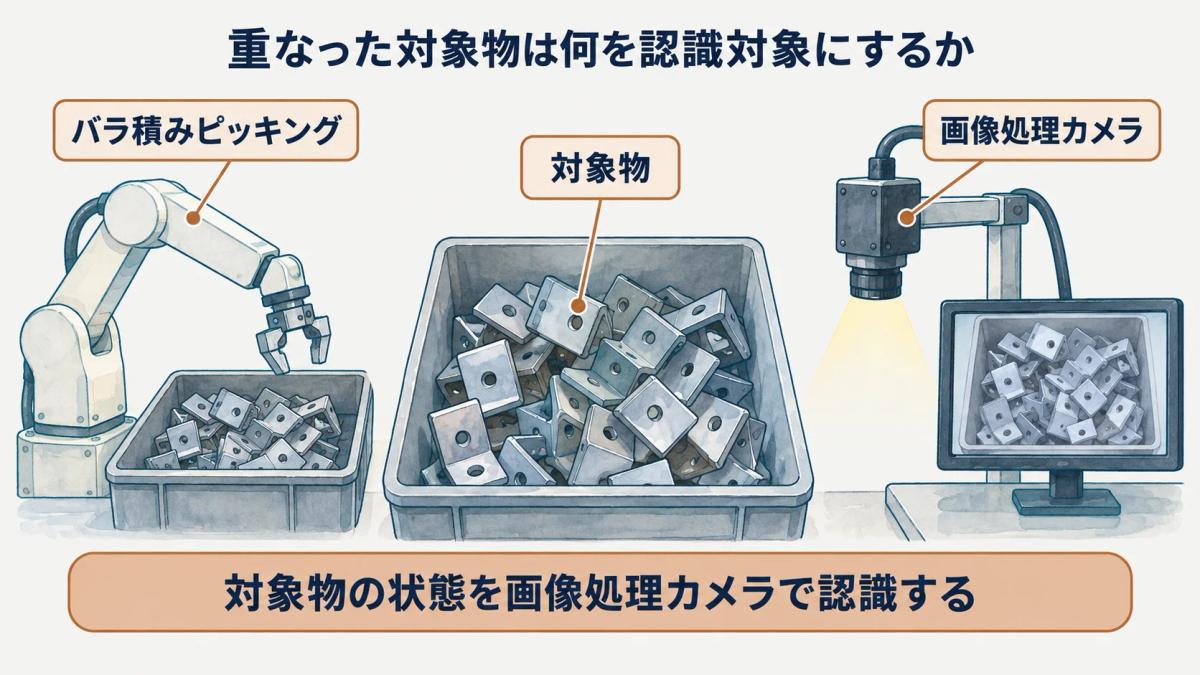
位置を確認する対象
位置は、対象物が作業空間のどこにあるかに関わる情報です。画像処理側では、画面の中で対象を見つけるための情報として扱い、ロボット側では動作の基準として使います。対象物の位置と、ロボットが近づく位置を同じものとして扱わないことが重要です。
向きと重なりを確認する対象
向きは対象物の姿勢に、重なりは複数の対象がどのように見えているかに関わります。どちらも位置とは別に整理すると、把持の条件を考えやすくなります。画像の中で見えている部分と、扱うべき対象物の全体を混同せずに確認します。
| 状態 | 認識する情報 | 動作への影響 |
|---|---|---|
| 位置 | 対象の場所 | 動作の基準 |
| 向き | 対象の姿勢 | アームの姿勢 |
| 重なり | 対象の見分け | 把持候補の区別 |
位置、向き、重なりを分けると、画像処理が何を見分け、ロボット側が何を動作条件として使うかを整理できます。画面に見える部分だけで対象物全体の状態を決めず、把持に必要な情報と、後の動作で改めて見る条件を分けることが重要です。
認識結果から把持位置を決める
認識結果は、ロボットが対象物を扱うための条件に変えて受け渡します。認識結果は把持に使う条件へ変換して受け渡すことが、画像処理と動作をつなぐ要点です。
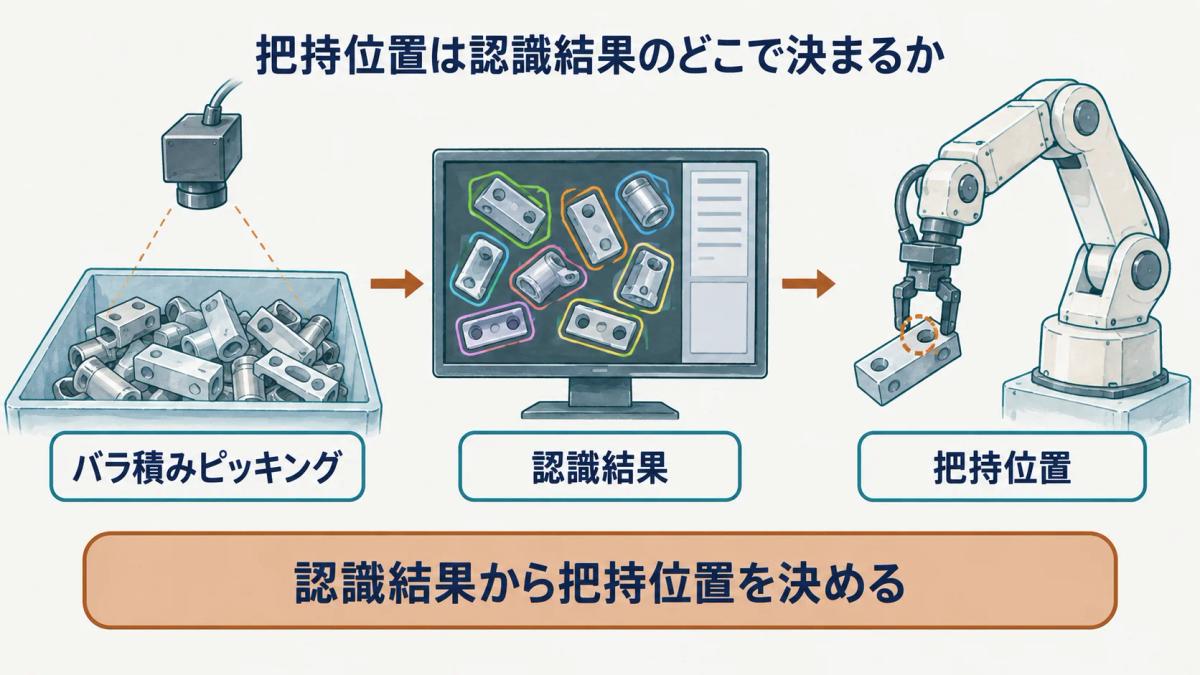
把持候補に必要な情報
把持候補には、対象物の位置や向きに加え、どの対象を扱うかという区別が関わります。画像処理の結果をそのまま動作と見なすのではなく、把持に必要な情報として整理します。対象物の状態と治具との関係も、動作側が確認する前提に含めます。
動作側で確認する条件
動作側では、渡された情報をもとに、対象物へ近づく動きや把持に関わる条件を確認します。画像側で見つけた対象と、実際に扱う対象が対応しているかを分けて確認します。周辺にある対象物や設備との関係も、連携した状態として整理します。
| 認識結果 | 把持側の判断 | 追加確認 |
|---|---|---|
| 位置 | 動作の基準 | 周辺との関係 |
| 向き | 姿勢の条件 | 治具との対応 |
| 対象の区別 | 扱う候補 | 重なりの状態 |
把持位置を決める際は、認識した位置や向きを、対象物へ近づく動作や把持の条件へ読み替えます。画像側の結果、治具との関係、周辺にある対象物の状態を別々に整理すると、認識したことと実際に扱える状態であることを混同せずに確認できます。
画像処理と動作の境界を確認する
連携する仕組みでは、画像側とロボット側の確認範囲を分けます。連携の課題は画像側と動作側の境界で確認することが、情報の受渡しを整理する方法です。
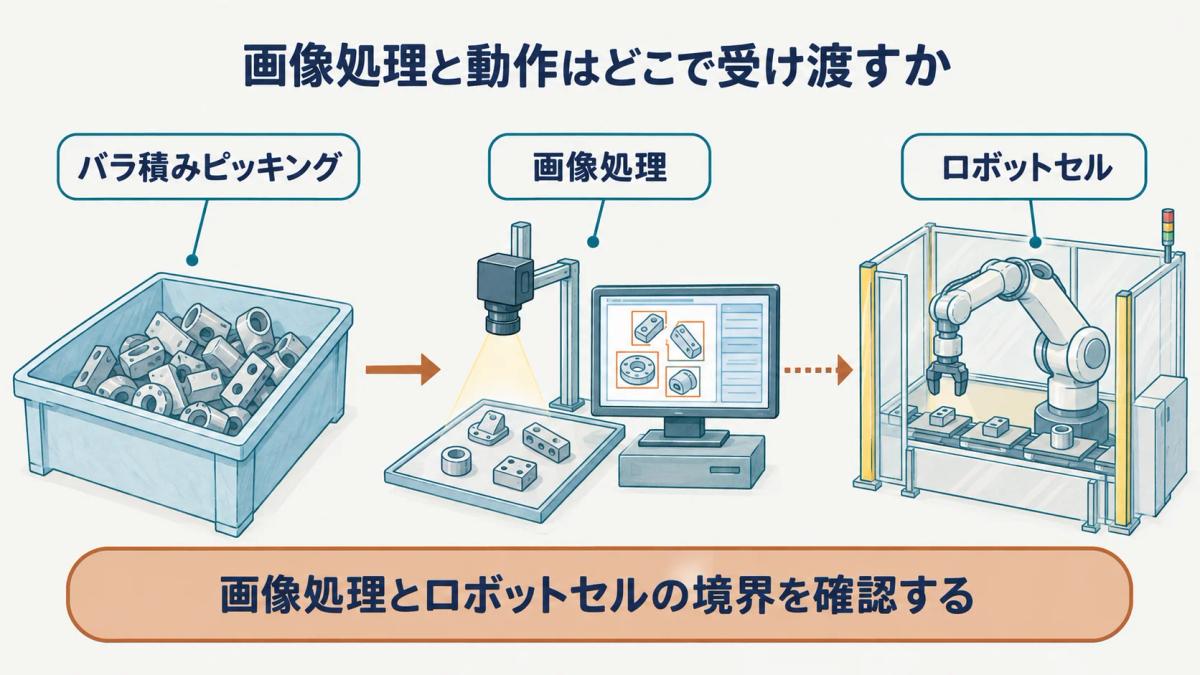
画像側で確認すること
画像側では、対象物がどのように見えているか、認識の結果が何を表すかを確認します。撮像範囲、対象物の状態、出力する情報を分けると、結果の意味を共有しやすくなります。ロボットの動きまでを画像側の結果に含めず、渡す情報の範囲を明確にします。
ロボット側で確認すること
ロボット側では、受け取った情報をどの動作の条件として使うかを確認します。把持、移動、次の工程への受渡しなど、動作の目的と対応させます。画像側の情報が変わった場合に、どの動作条件へ影響するかを整理すると、連携点をたどれます。
| 担当側 | 確認対象 | 相手へ渡す情報 |
|---|---|---|
| 画像側 | 対象物の見え方 | 認識の結果 |
| ロボット側 | 動作の条件 | 動作の結果 |
| 連携側 | 対応関係 | 確認した範囲 |
画像側では対象物の見え方と認識結果を、ロボット側では受け取った情報と動作の条件を確認します。両者の境界で何を渡し、どの結果が戻るかを記録すると、問題が生じた場合にも、画像、受渡し、動作のどの関係を見直すべきかを整理できます。
連携経験を職務として整理する
バラ積みピッキングに関わった経験は、画像処理とロボット連携を分けて記述します。連携経験は自分が渡した情報と受け取った結果で伝えることが、担当範囲を正確にする方法です。
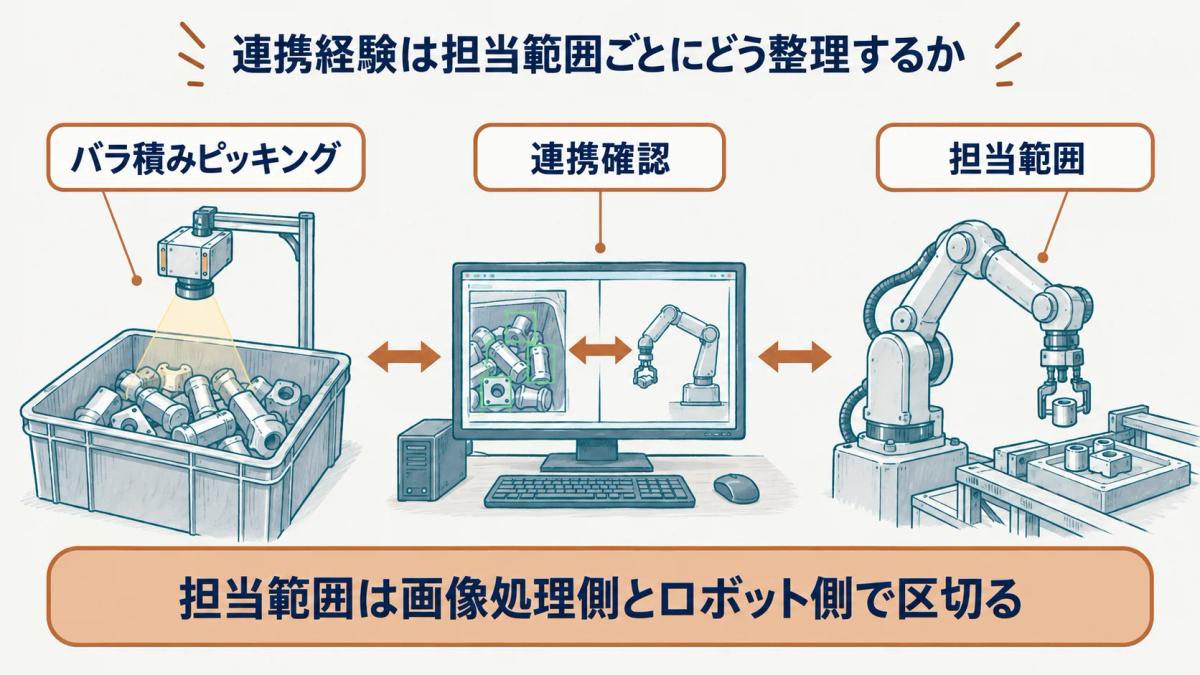
担当した技術要素
担当した技術要素は、撮像の確認、対象物の状態整理、認識結果の確認、動作条件の照合などに分けます。自分がどの結果を作ったのか、どの結果を受け取って確認したのかを別にします。技術名だけでなく、扱った情報の範囲を記すと役割が伝わります。
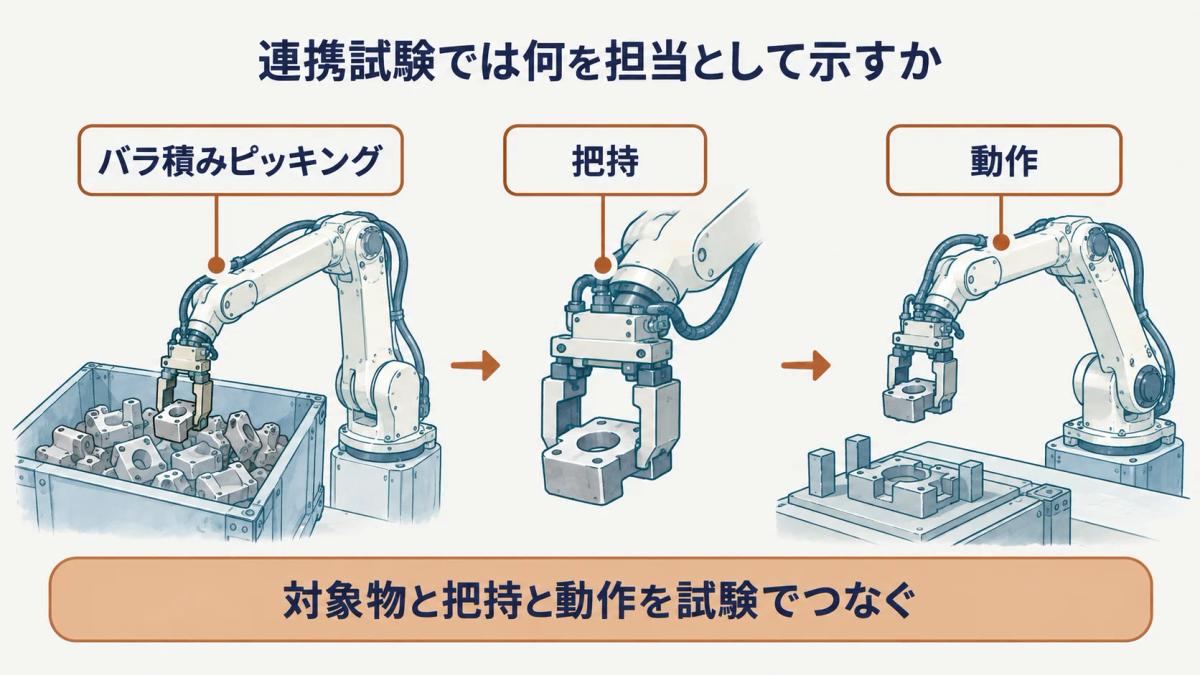
連携試験で担った役割
連携の場面では、どの条件を共有し、どの結果を確認したかを整理します。ロボットSIerの仕事とはも参照し、全体の設計や判断を担当したように広げず、実際に関わった接点に限定します。記録した前提と結果を添えると、協働した範囲を説明できます。
| 経験場面 | 担当要素 | 確認した接点 |
|---|---|---|
| 撮像確認 | 対象物の状態 | 画像と認識 |
| 結果照合 | 把持候補 | 認識と動作 |
| 連携確認 | 動作の結果 | ロボットと工程 |
連携経験は、撮像や認識を扱った範囲、把持候補を照合した範囲、ロボットの動作結果を確認した範囲に分けて示せます。対象物、治具、共有した情報、確認した接点を添えることで、画像処理とロボットのどちらに関わったかを過度に広げずに説明できます。
バラ積みピッキングでは、対象物を見つけること、把持する位置を決めること、ロボットが動く経路を確認することが連続します。どれか一つだけが成り立っても、実際の動作としては完結しません。対象物の見え方、把持に使う情報、周辺設備との関係を分けて整理すると、確認範囲を説明しやすくなります。
対象物の置かれ方が変わる場面では、画像処理の結果をそのまま動作の確定条件にせず、ロボット側で使う位置や姿勢との対応を確かめます。認識結果、選んだ把持候補、実行後に確認した内容を順番に残すと、工程ごとの役割を共有できます。
経験を伝える際は、カメラを扱った、ロボットを動かしたという言葉だけで終えず、どの対象物に対して何を確認したかを示します。対象物の状態、治具との関係、動作前後の記録を組み合わせると、担当した範囲を広げずに具体化できます。
バラ積みピッキングでは、対象物を見つける段階、把持する位置を決める段階、ロボットが動作する段階を別々の仕事として切り離しません。対象物の見え方から得た情報が、把持の判断と動作の経路へどう渡るかを追うことで、どこで確認すべきかを整理できます。
対象物の向きや重なり方が異なる場合は、画面上で何を確認するのか、把持に使う情報は何か、周辺の設備とどの関係を確かめるのかを分けます。対象の認識だけを確認しても、把持や移動とのつながりが見えなければ、実際の動作の説明にはなりません。
経験として整理する際は、カメラやロボットの名称だけではなく、画像の確認、把持位置の検討、動作確認のどこに関わったかを示します。使った対象物、確認した前提、他の担当へ渡した情報を分けて書くと、工程の中で担った役割を具体化できます。
まとめ
バラ積みピッキングは、対象物の状態を認識し、把持に必要な情報をロボット動作へ渡す仕組みです。位置、向き、重なりを分け、画像側と動作側の受渡しを整理すると、確認する範囲と担当経験を明確にできます。
外観検査の画像処理とはと併せて、画像処理とロボット連携の用語はスキル辞書カテゴリで確認できます。
よくある質問
- Q. バラ積みピッキングでは何を認識しますか?
- バラ積みピッキングでは、対象物の位置、向き、重なり、把持に関わる情報を認識します。どの情報を扱うかは対象物と工程によって異なるため、状態を分けて動作に必要な条件へつなげます。
- Q. 認識結果はロボット動作にどう渡されますか?
- 認識結果は、把持に必要な位置、向き、対象の区別といった情報としてロボット動作に渡されます。ロボット側では、その情報をどの動きの条件として使うかを確認し、対象物や周辺との対応を見ます。
- Q. バラ積みピッキングで画像処理担当が確認することは何ですか?
- バラ積みピッキングで画像処理担当が確認することは、対象物の状態に関わる情報です。撮像範囲、見え方、認識結果が何を表すかを整理し、動作側へ渡す内容を明確にします。
出典
本記事の出典は に内容を確認しています。
- 1.ロボットシステムインテグレータのスキル読本[第一版](robo-navi.com)
- 2.日本画像・計測機器協会(jiia.org)