ロボットシミュレータとは?ティーチング前に確認する範囲
著者・監修 ・ YDAIコンサルティング株式会社 代表
目次
ロボットシミュレータは、実機を動かす前に、設備や対象物の情報を使って動作を検討するための仕組みです。形状、干渉、動作順序を分けて確認する視点を持つと、検証結果の意味を整理できます。
「シミュレータで何が分かり、何が実機でしか分からないのか」と迷うことがあります。確認対象を一つにまとめると、画面上で見た結果を実機の結果と同じように受け取ってしまいがちです。
本記事では、ロボットシミュレータで確認する形状、干渉、動作時間、実機への引継ぎを扱います。特定のソフトウェアや製品の機能比較ではなく、検証対象を分ける考え方に限定します。
本記事で分かること
- 形状を使って確認できる対象
- 干渉と動作時間を分ける理由
- 実機へ渡す前提の残し方
- シミュレーション経験の整理方法
結論:ロボットシミュレータ(早見表)
ロボットシミュレータとは、設備と動作のモデルを使って実機前の確認対象を整理する仕組みです。形状、経路、順序などをモデル上で確認し、実機照合に必要な前提を残します。産業用ロボットのティーチングとはと合わせると、教示工程とのつながりを理解できます。
| 確認対象 | モデルで見る内容 | 実機で補う内容 | 関連 |
|---|---|---|---|
| 形状 | 設備と対象物の配置 | 実際の据付状態 | 空間の把握 |
| 干渉 | 経路と周辺物 | 現場の差異 | 接触の確認 |
| 動作時間 | 順序と条件 | 実運用の条件 | 工程の検討 |
| 引継ぎ | 前提と結果 | 追加の確認 | 実機照合 |
ロボットシステムインテグレータのスキル読本[第一版](2026-10-11確認)は、ロボットシステムシミュレーションを関連する技能領域として扱っています。シミュレータの結果は、どの形状と動作条件をモデルに置いたかと一緒に読みます。
パナソニック コネクト「DTPS」(2026-10-11確認)は、溶接ロボットのオフラインティーチングとDTPSIIIの資料を紹介しています。モデル上の検討結果は、実機で確認する条件と切り分けて引き継ぎます。
形状を使って確かめる対象
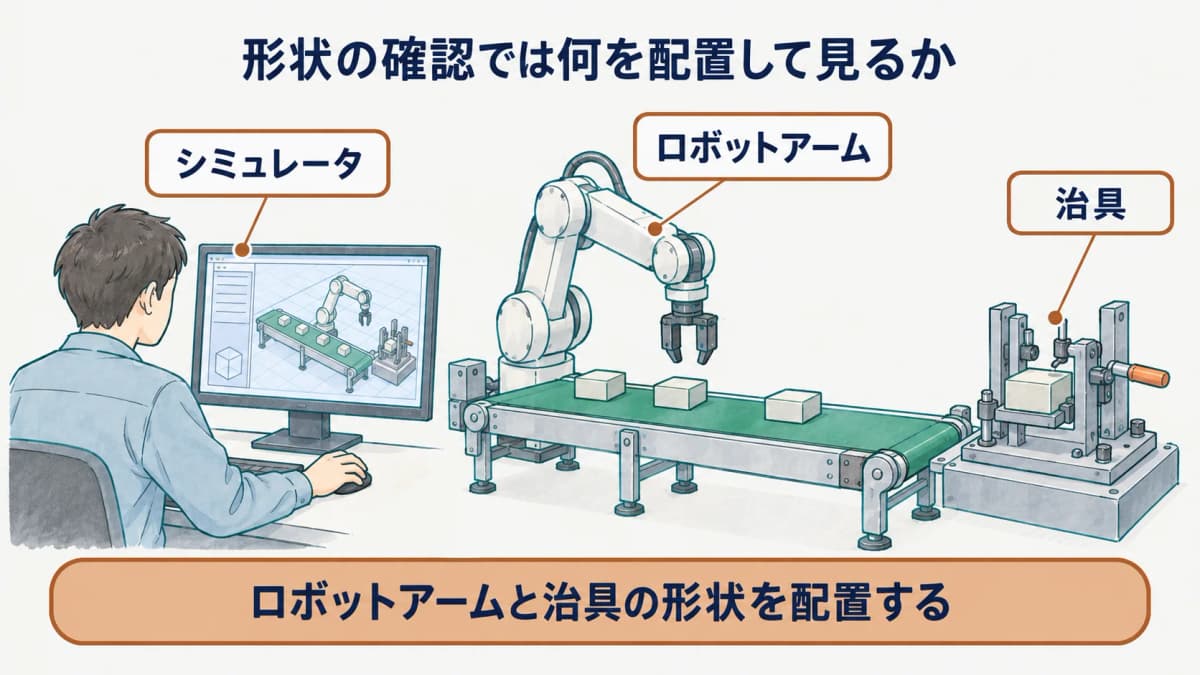
シミュレータでは、ロボット、治具、搬送設備、対象物などを形状として扱います。設備配置と対象物の置き方を対応させることで、動作の確認対象を具体化できます。
設備配置の確認
設備の配置を確認するときは、ロボットの可動範囲だけでなく、周辺機器との位置関係を見ます。安全柵、制御盤、搬送設備など、動作に影響するものをモデル上で対応させます。位置関係が変われば、同じ経路でも干渉や到達の結果が変わる可能性があります。
対象物の置き方の確認
対象物は、形状だけでなく、置かれる位置や姿勢によってロボットの動作に影響します。治具で保持されるのか、コンベヤ上に置かれるのかによって、確認すべき前提も変わります。対象物の置き方を明確にすると、どの条件で検証した結果かを説明できます。
| 確認する対象 | 見る情報 | 影響する動作 |
|---|---|---|
| ロボット | 可動範囲と姿勢 | 到達する位置 |
| 周辺設備 | 配置と高さ | 経路の余裕 |
| 対象物 | 位置と姿勢 | 把持と受渡し |
シミュレータで形状を扱うときは、ロボット、治具、周辺設備、対象物のどれが確認対象かを分けます。モデルに置いた位置関係が何を表すかを整理し、形状が重なっていないことと、工程として適切な動作かを別の問いとして扱うと、確認する範囲が明確になります。
干渉と動作時間を別々に見る
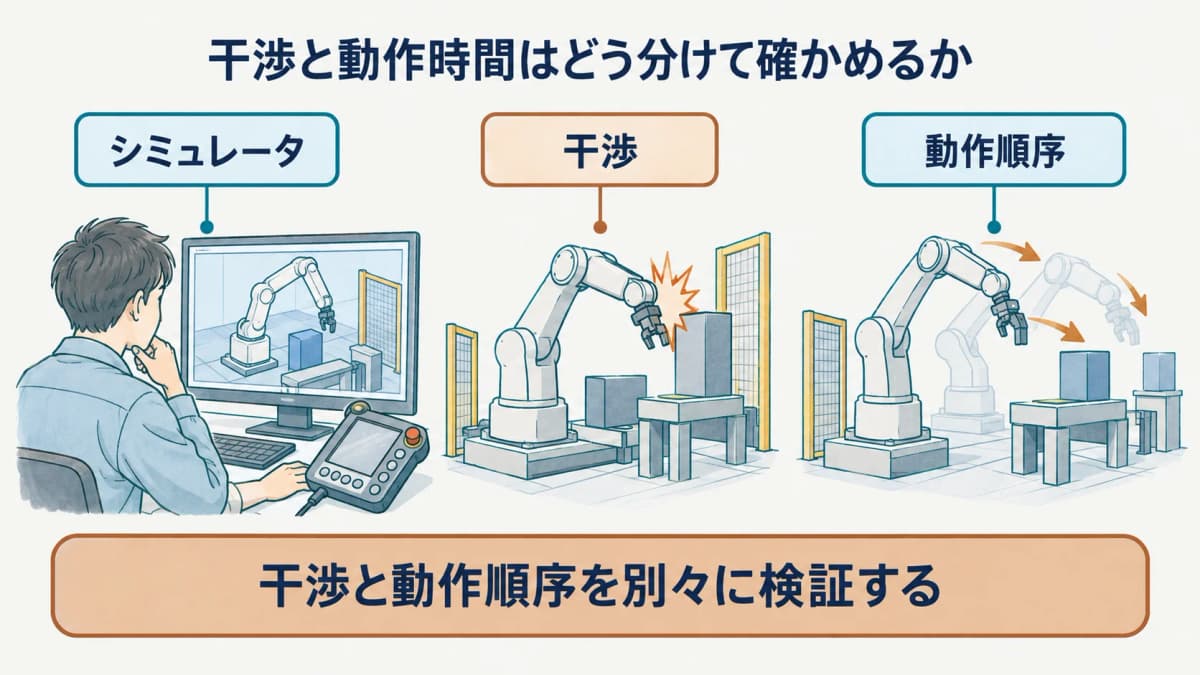
干渉の確認と動作時間の確認は、どちらも動作を検討しますが、見る論点が異なります。空間の問題と順序の問題を分けることで、結果の扱いを明確にできます。
干渉を確認する条件
干渉を確認するときは、ロボットの姿勢、経路、周辺設備の位置を組み合わせて見ます。モデル上で接触しないことが分かっても、実機では設置誤差や対象物の状態などを別途確認します。どの配置と姿勢で確認した結果かを残しておくことが大切です。
動作時間を確認する条件
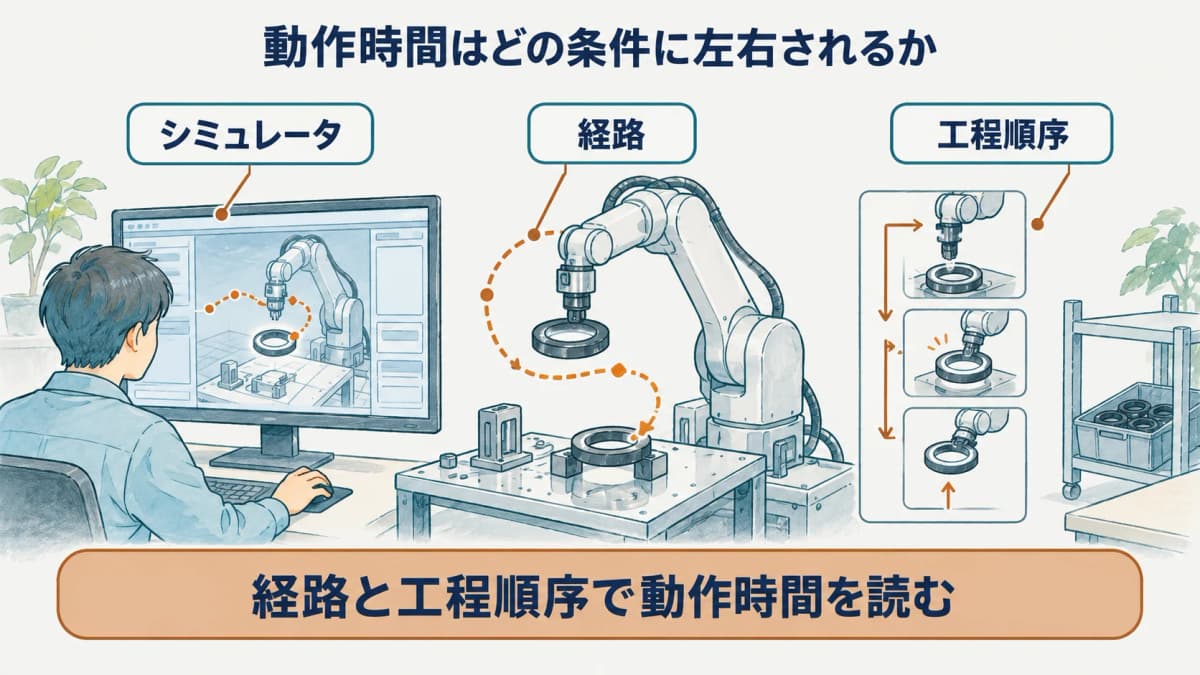
動作時間を確認するときは、開始から終了までの順序、待機、周辺設備との受渡しを見ます。時間そのものを固定した値として扱うのではなく、どの条件で比較した結果かを見ます。順序が変われば、同じロボット動作でも工程全体での位置づけは変わります。
| 観点 | 主に見るもの | 実機で確認する理由 |
|---|---|---|
| 干渉 | 経路と形状 | 設置条件の差があるため |
| 動作順序 | 開始と終了の関係 | 連携条件があるため |
| 動作時間 | 順序上の所要 | 運用条件が異なるため |
干渉と動作時間は、どちらも動作を評価する情報ですが、見る目的が異なります。干渉は空間上の関係、動作時間は工程の流れに関わる情報として整理し、同じ変更で両方に影響する場合も、結果を別々に記録すると比較しやすくなります。
検証結果を実機へ引き継ぐ
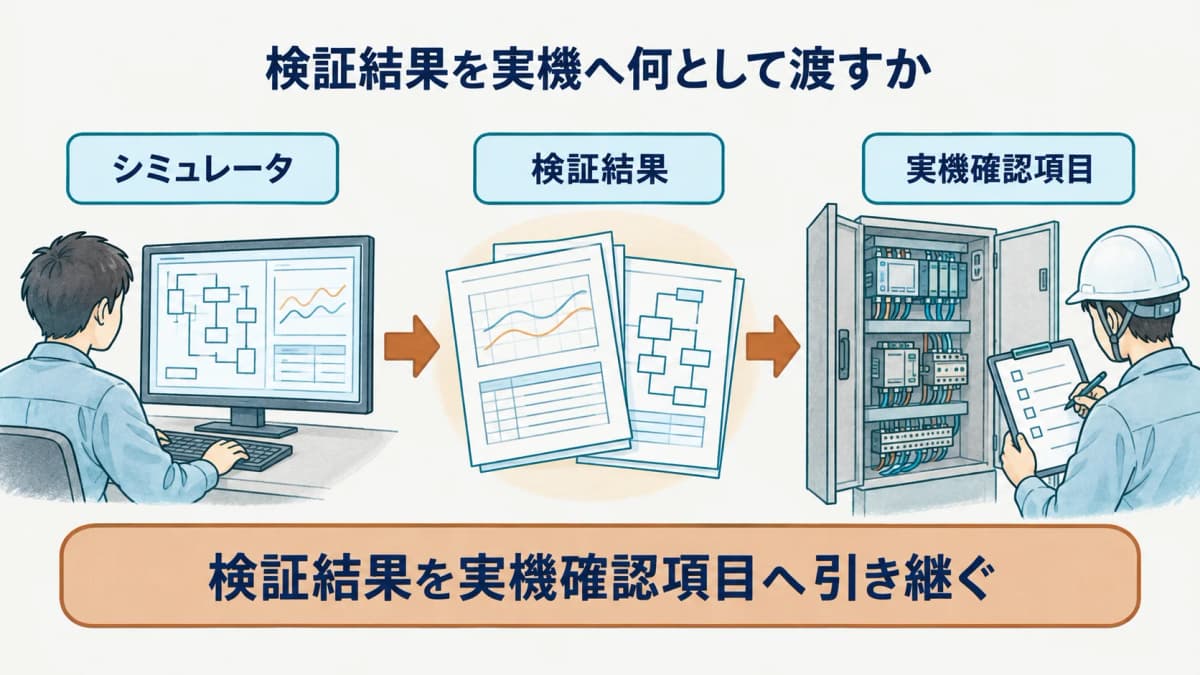
シミュレータの結果を実機で使うには、結果だけでなく、その結果が成り立つ前提を引き継ぎます。確認した条件と追加確認の対象を残すことが、実機照合を進めるために必要です。
引き継ぐ前提を残す
引き継ぐ内容には、設備の配置、対象物の姿勢、動作の順序、モデルに置いた条件などがあります。モデル上で問題がなかったという結論だけでは、実機で何を比べればよいかが分かりません。前提を項目ごとに残すことで、実機での確認を具体化できます。
実機で追加確認する項目
実機では、実際の位置、周辺機器との連携、対象物の状態、制御信号の条件などを追加で確認します。モデル上の結果と異なる場合は、どの前提が違ったかを切り分けます。実機の結果をモデル側の前提へ戻すことで、次の検証の精度を高められます。
| 引継ぎ項目 | 実機で見る点 | 記録する内容 |
|---|---|---|
| 配置 | 実物との位置差 | 比較した基準 |
| 経路 | 周辺との関係 | 干渉の有無 |
| 順序 | 制御との連携 | 条件の差 |
検証結果を実機へ渡すときは、モデル上で確認した条件、動作の前提、実機で改めて見る対象を分けます。シミュレーションで得た結果を実機の結果と同じものとして扱わず、対象物や周辺設備の状態が変わる可能性を含めて、確認する接点を整理します。
シミュレーション経験の説明を整える
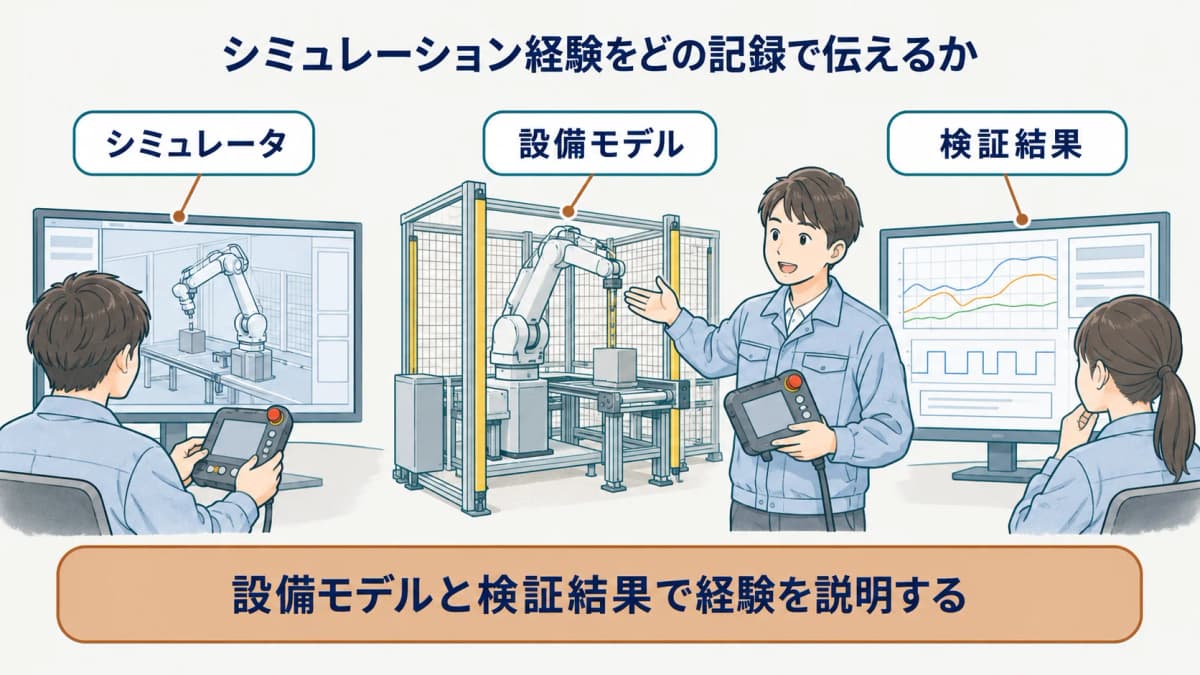
シミュレーション経験は、使ったツールの名前より、何を検証したかで説明すると具体的になります。取り扱ったモデルと判断に使った結果を分けることが、経験を過度に広げずに伝える方法です。
取り扱ったモデルの範囲
経験を整理するときは、ロボット、周辺設備、対象物、治具のどこまでを扱ったかを書き出します。自分で作成した情報と、ほかの担当から受け取った情報を分けると、担当範囲が明確です。モデルの作成だけを担当した場合も、検証結果の判断とは別に整理します。
判断に使った結果の範囲
検証では、干渉、到達、動作順序、配置の比較など、何を判断の材料にしたかを整理します。実機で確認したことと、モデル上で確認したことを同じ成果として書かないことが大切です。連携した相手や引き継いだ前提を添えると、工程内の役割が伝わります。
| 経験の種類 | 扱った情報 | 説明できる範囲 |
|---|---|---|
| モデル作成 | 形状と配置 | 前提の整理 |
| 検証 | 経路と順序 | 確認した条件 |
| 引継ぎ | 結果と差異 | 実機への連携 |
シミュレーション経験は、形状を扱った範囲、干渉や動作の結果を確認した範囲、実機側へ引き継いだ情報の範囲で説明できます。使用した機能名だけではなく、どの工程の条件をモデルへ置き、どの記録を関係者と共有したかを添えると、担当内容が伝わります。
シミュレータで確認する結果は、画面で動いたかどうかだけではありません。設備、対象物、治具をどの前提でモデルに置いたかによって、干渉や経路の見え方は変わります。確認結果には、使った前提と対象範囲を添えることで、実機側で追加すべき確認を判断しやすくなります。
時間に関する確認も、空間的な干渉確認とは別の観点です。順序、待ち、動作のつながりを見た結果なのかを分けて記録すると、どの判断が配置に関するものか、どの判断が工程に関するものかを共有できます。
シミュレータの結果は、モデルに置いた前提の中で動作を検討した記録として読みます。干渉や経路に関する画面上の結果だけで判断せず、対象物、治具、配置、動作順序のどれをモデル化したかも一緒に確認すると、結果の適用範囲を説明しやすくなります。
検討時に見つけた確認点は、実機で確かめる項目と区別して残します。シミュレーションで検討した内容、実機側で照合する内容、変更があった場合の理由を分ければ、準備段階の作業と現地の確認を混同せずに進められます。
まとめ
ロボットシミュレータは、実機前に形状、経路、順序を検討するための仕組みです。干渉と動作順序を分けて確認し、前提と結果を実機へ引き継ぐことで、検証の役割を整理できます。モデルの中で確認した位置関係と、工程で必要な動作の目的を別に扱うと、形状の確認だけで検証を終えずに済みます。実機へ渡す際には、確認した条件、結果として得られた情報、現物側で改めて見る対象を分けることで、シミュレーションの結果を適切に使えます。
経験を整理する場合は、形状を扱った範囲、干渉や動作の確認範囲、実機側へ渡した記録を工程ごとに書き分けます。モデルの作成、条件の設定、結果の照合のどこを担当したかを示すと、ツールを使用した事実以上に、検証で担った役割を具体化できます。
ロボットSIerの仕事とはとロボットSIerの客先常駐・出張も参照し、シミュレーションに関する記事はスキル辞書カテゴリで確認できます。
よくある質問
- Q. ロボットシミュレータでは何を確認できますか?
- ロボットシミュレータでは、設備と対象物の配置、ロボットの経路、周辺物との干渉、動作の順序などを確認できます。どこまで確認できるかは、モデルに置いた情報と確認条件によって決まります。
- Q. シミュレータの結果だけで実機を動かせますか?
- シミュレータの結果だけでは実機の確認を省けません。実機では、実際の配置、対象物の状態、周辺設備との連携など、モデルと異なる可能性がある条件を照合します。
- Q. 干渉確認と動作時間確認はどう違いますか?
- 干渉確認はロボットと周辺物の空間的な関係を見て、動作時間確認は工程の順序や待機を含む進行を見ます。両者は同じ動作を扱っても、判断する軸が異なります。
出典
本記事の出典は に内容を確認しています。
- 1.ロボットシステムインテグレータのスキル読本[第一版](robo-navi.com)
- 2.パナソニック コネクト「DTPS」(connect.panasonic.com)