ロボットのオフラインティーチングとは?実機前に動作を作る方法
著者・監修 ・ YDAIコンサルティング株式会社 代表
目次
ロボットのオフラインティーチングは、実機の前で操作する前に、設備や対象物の情報を使って動作を作る方法です。実機外で準備した情報を実機で照合する考え方が、工程全体を理解する鍵になります。
「シミュレーションで動いたなら、実機の確認は不要なのではないか」と考える人もいるかもしれません。モデルに置いた前提と実際の設備条件が完全に同じとは限らないため、実機での確認は別の役割を持ちます。
本記事では、オフラインティーチングで作る情報、モデルの前提、実機照合で残る確認事項を整理します。ロボットを操作する具体的な手順ではなく、準備と照合の範囲に焦点を当てます。
本記事で分かること
- 実機外で作る情報の種類
- モデルと対象物の前提のそろえ方
- 実機照合で確認する事項
- ティーチング経験を工程で整理する方法
結論:ロボットのオフラインティーチング(早見表)
ロボットのオフラインティーチングとは、実機外のモデル上で動作と経路を準備し、実機照合へつなぐ方法です。事前に動作を考える工程と、現場で条件を確かめる工程を分けて扱います。産業用ロボットのティーチングとはと合わせると、実機での教示との役割差を整理できます。
| 段階 | 扱う情報 | 確認すること | 関連 |
|---|---|---|---|
| モデル作成 | ロボットと設備 | 形状と配置 | 前提の整理 |
| 動作作成 | 経路と順序 | 意図した動き | 事前の検討 |
| 検証 | 干渉と到達 | 制約との関係 | 確認対象 |
| 実機照合 | 現地の条件 | 差異と調整 | 最終の確認 |
ロボットシステムインテグレータのスキル読本[第一版](2026-10-11確認)は、ロボットシステムの各工程を体系的に説明する資料です。オフラインティーチングでは、設計時に置いた前提と実機で照合する情報を分けます。
パナソニック コネクト「DTPS」(2026-10-11確認)は、溶接ロボットのオフラインティーチングを製造業のDXにおける重要な要素の一つとして紹介し、DTPSIIIの資料を案内しています。モデルで作った動作も、実機の配置や周辺設備と照合します。
実機外で作る情報を分ける
オフラインティーチングでは、設備をそのまま扱うのではなく、必要な情報をモデルとして整理します。対象物と動作順序を別の情報として置くことで、準備の内容を分かりやすくできます。
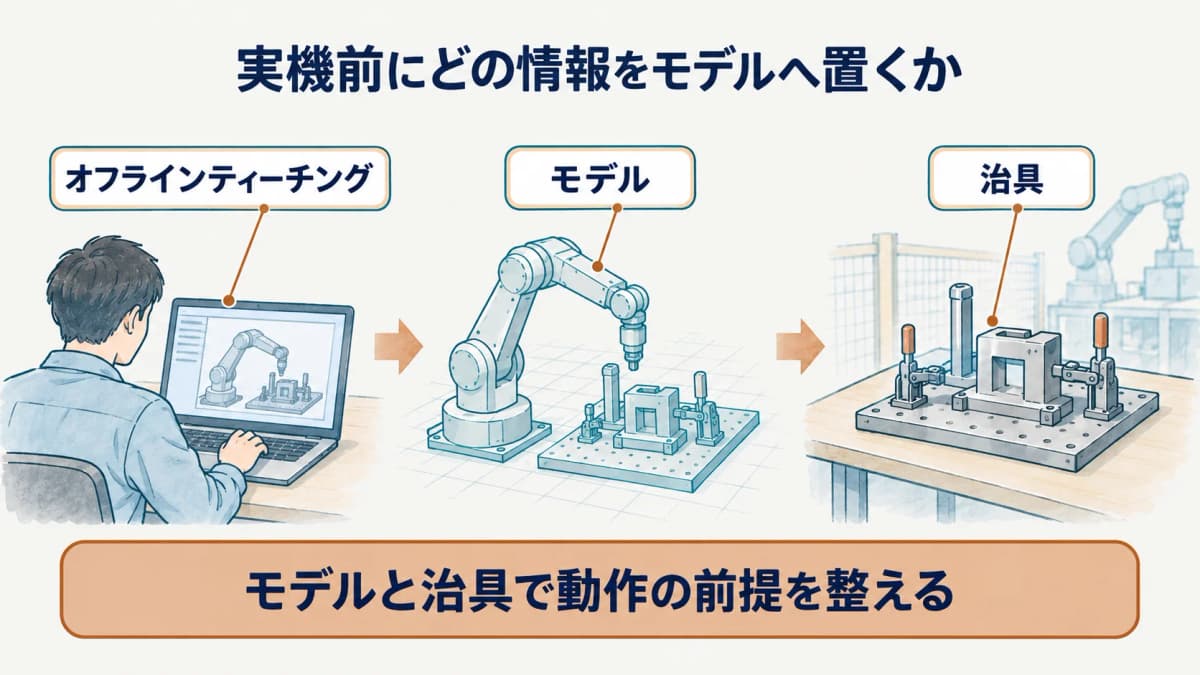
対象物と設備のモデル
モデルには、ロボット本体、周辺設備、治具、搬送物など、動作に関係する対象を置きます。どこまでをモデル化するかは、確認したい内容によって変わります。位置関係に影響するものを抜けなく扱う一方、実機と異なる前提があることも明確にします。
動作順序と経路の情報
動作の情報には、どの位置からどの位置へ移動するか、どの順番で作業するかといった内容があります。経路だけでなく、対象物をつかむ、離す、待つといった工程の条件も関係します。順序を分けて整理すると、単一の動作と全体の流れを混同しません。
| 情報の種類 | 内容 | 実機で見る点 |
|---|---|---|
| 設備モデル | ロボットと周辺機器 | 配置の差 |
| 対象物モデル | 形状と置き方 | 位置の差 |
| 動作情報 | 経路と順序 | 動作の条件 |
実機外で作る情報には、動作の順序、ロボットの姿勢、対象物や治具との位置関係などがあります。これらを一つのデータとして扱わず、何を動作の前提として置いたかを分けると、実機で照合するときに残る確認事項を整理できます。
モデルと対象物の前提をそろえる
モデル上の動作は、置いた前提の範囲で成り立ちます。座標と配置の前提をそろえることが、実機との比較を意味のあるものにします。
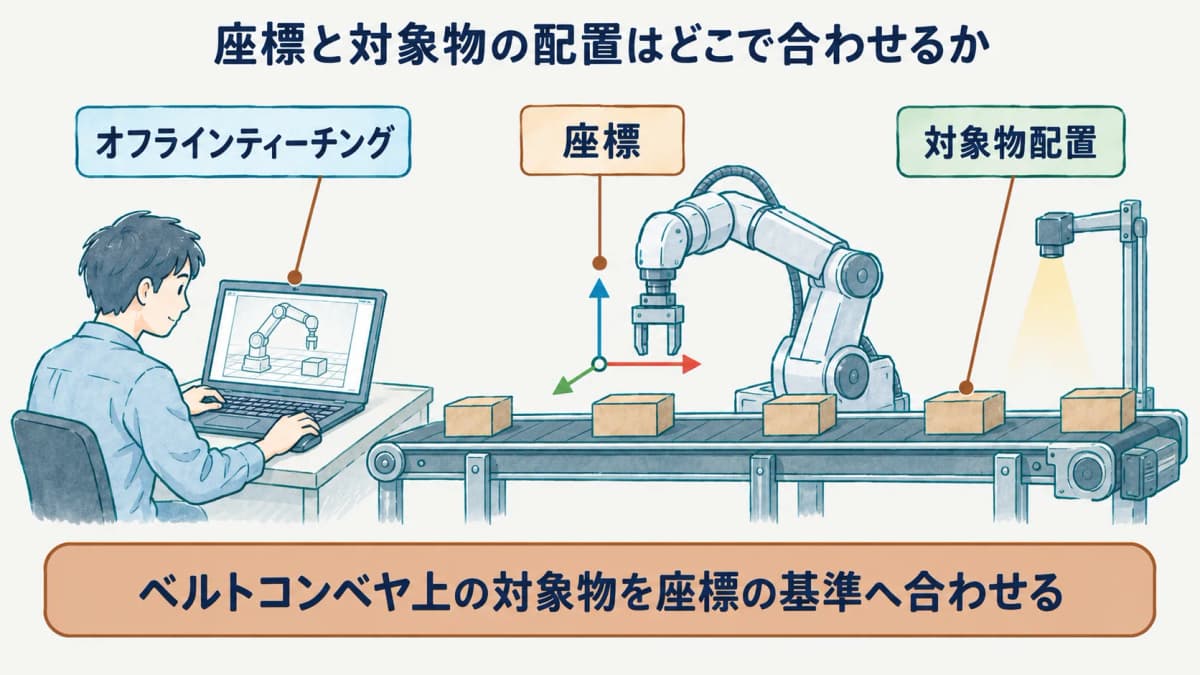
座標と配置の前提
ロボットや対象物の位置は、どの基準を使うかによって表し方が変わります。モデル上の基準と実機側の基準がずれていると、同じ数値でも意図した位置になりません。位置を比較するときは、座標の起点と対象物の置き方を一緒に確認します。
変更時に見直す情報
治具や周辺設備の位置、対象物の種類、動作の順序が変わる場合は、関係するモデルの前提も見直します。一つの部品だけを差し替えても、干渉や到達の条件が変わることがあります。変更した情報と、影響する動作を対応づけておくと、再検証の範囲を決めやすくなります。
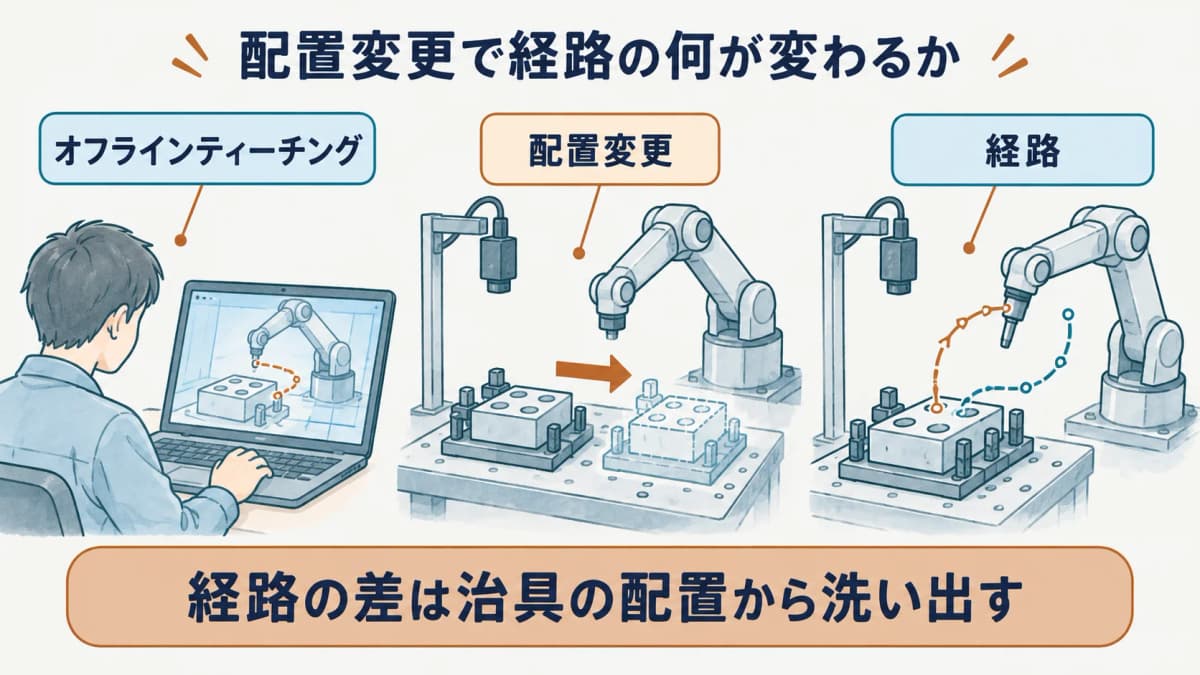
| 変更対象 | 見直す情報 | 影響する確認 |
|---|---|---|
| 治具 | 位置と形状 | 到達と干渉 |
| 対象物 | 置き方と姿勢 | 把持と経路 |
| 周辺設備 | 配置と範囲 | 動作順序 |
モデルと対象物の前提をそろえるときは、形状だけでなく、配置、向き、工程で扱う状態を対応させます。仮想空間で置いた条件が現物と同じだと決めつけず、どこまでがモデル上の前提で、どこからが実機で確かめる対象かを分けて記録します。
実機照合で残る確認事項
オフラインで準備した内容は、実機でそのまま使えるとは限りません。動作の再現と周辺設備との連携を実機で確かめることが、照合工程の役割です。
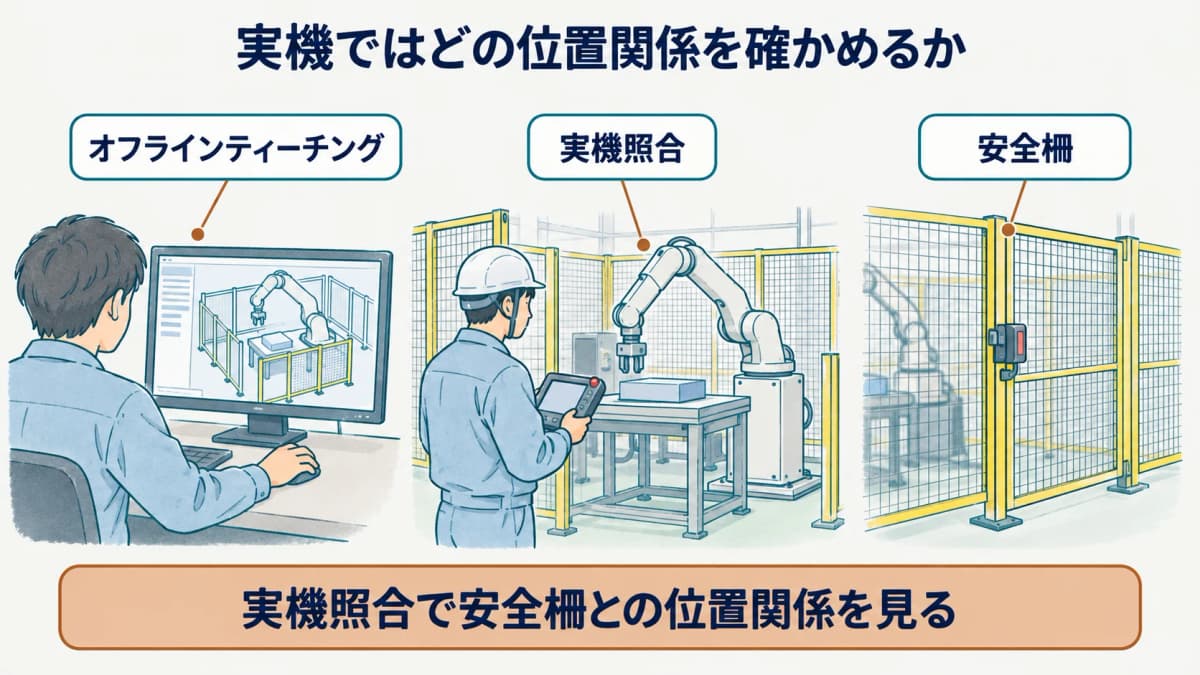
動作の再現を確かめる
実機では、モデルで想定した位置、姿勢、順序が実際の設備で再現できるかを確認します。モデルで扱えなかったばらつきや、現場で生じる干渉の可能性も確認対象になります。意図した結果と異なる場合は、どの前提が違っているかを分けて見ます。
周辺設備との連携を確かめる
ロボットの動作は、搬送設備、センサ、治具、制御信号などと連携します。ロボット単体の経路だけでなく、対象物が来る条件や周辺機器が動く順序も確認します。連携する担当が複数いる場合は、確認した条件と未確認の条件を分けて共有します。
| 実機で見る対象 | 照合する前提 | 確認する結果 |
|---|---|---|
| 位置と姿勢 | モデルの座標 | 到達するか |
| 経路 | 周辺設備の配置 | 干渉しないか |
| 順序 | 制御と搬送の条件 | 連携するか |
実機照合では、作成した動作、対象物の位置、周辺設備との接点など、仮想環境で確認した情報を一つずつ対応させます。差が見つかった場合は、モデル、設定、現物のどこに関わる差かを分け、修正した条件と未確認の範囲を混ぜずに残します。
ティーチング経験を工程で整理する
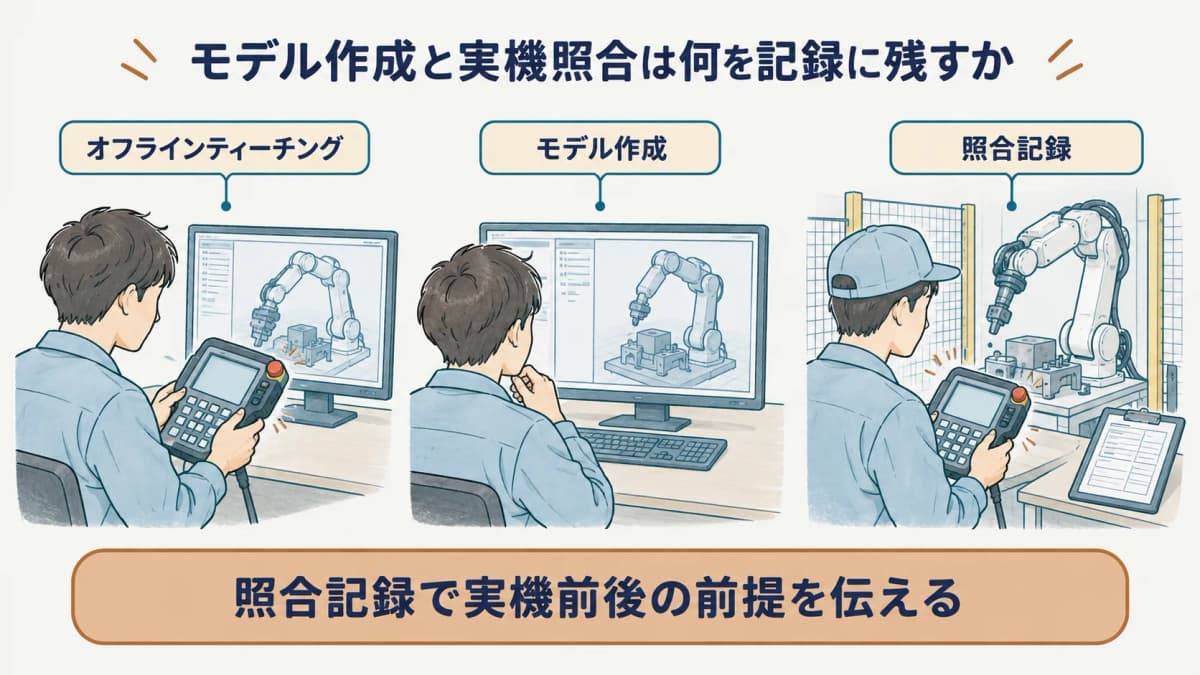
オフラインティーチングの経験は、ソフトウェア名だけで説明すると準備と照合の範囲が伝わりません。作成した情報と実機で確認した範囲を分けることが、経験の整理につながります。
担当した作成範囲
作成側では、設備モデル、対象物、動作順序、経路のどこを担当したかを整理します。ほかの担当から受け取った前提と、自分で設定した内容を分けると、作業の境界が明確です。モデルを使った検討だけの場合も、その範囲を実機確認と混同せずに書きます。
連携して確認した範囲
実機照合では、動作、位置、周辺設備との連携など、確認に加わった範囲を整理します。自分が操作したかどうかだけでなく、どの条件の確認に関わったかを示します。変更が生じた場合は、何をモデル側へ戻したかを記録すると、工程間の連携を説明できます。
| 経験場面 | 扱った情報 | 説明できる成果物 |
|---|---|---|
| 事前準備 | モデルと経路 | 動作の検討資料 |
| 検証 | 干渉と順序 | 確認項目 |
| 実機照合 | 位置と連携 | 照合記録 |
オフラインティーチングの経験は、動作データを作った範囲、モデルの条件を整理した範囲、実機と照合した範囲に分けると具体的になります。対象設備、扱った治具や対象物、関係者へ渡した記録を添えることで、実機の最終判断まで担当したように広げず、役割を説明できます。
オフラインで準備する情報には、設備や対象物の形状、ロボットが通る経路、動作の前提が含まれます。これらを一つの設定として扱うと、どの変更がどこへ影響するかを説明しにくくなります。形状、配置、動作順序を別の情報として整理すると、実機で照合する理由も明確になります。
実機照合では、画面上の結果をそのまま確定値にせず、対象物の位置、周辺設備との関係、実際の動作を確かめます。実機外で確認できたことと、現地で確認したことを分けて残せば、ティーチング経験を準備・修正・照合の工程として説明できます。
オフラインで作った動作を実機で確かめるときは、画面上の結果だけを持ち込むのではなく、どの配置、座標、工具、対象物の条件で検討したかを先に整理します。モデルで置いた前提と現場で確認する対象を対応づけることで、差が見つかったときに見直す場所を絞りやすくなります。
実機側では、設備の配置や周辺機器との関係など、準備時の情報と照合する項目が生じます。照合した事実と、動作を変えた事実を同じ記録に混ぜず、前提、確認結果、変更内容を分けて残すと、後から動作の意図をたどりやすくなります。
まとめ
ロボットのオフラインティーチングは、実機前にモデル上で動作を準備し、実機照合へつなぐ方法です。モデルの前提を明確にし、実機での再現と周辺設備との連携を確認することで、工程ごとの役割を整理できます。動作、対象物、治具、周辺設備の情報を分けて扱うと、仮想環境で決めた条件と実機で確かめる条件を混同せずに済みます。実機で差が見つかった場合は、モデル上の設定、現物の状態、未確認の接点を別に残すことで、次に見直す範囲を整理できます。
経験としては、動作を準備した範囲、モデルの前提を整えた範囲、実機照合で関わった範囲を分けて示します。作成したデータ、対象とした設備、関係者と共有した結果を添えると、オフラインでの準備が工程全体の中で担った役割を説明できます。
ロボットSIerの仕事とはとロボットSIerの客先常駐・出張も参照し、ロボットのティーチングに関する記事はスキル辞書カテゴリで確認できます。
よくある質問
- Q. オフラインティーチングは実機での確認を不要にしますか?
- オフラインティーチングを行っても、実機での確認は必要です。モデル上で作った動作は前提条件に基づくため、実際の位置、周辺設備、対象物との関係を実機で照合します。
- Q. オフラインティーチングで最初に準備する情報は何ですか?
- オフラインティーチングでは、ロボット、周辺設備、対象物のモデルと、動作の条件を最初に準備します。確認したい範囲に応じて、位置関係や動作順序に必要な情報をそろえます。
- Q. オフラインティーチング経験はどの工程として整理しますか?
- オフラインティーチング経験は、モデル準備、動作作成、検証、実機照合のどこに関わったかで整理します。作成した情報と、現場で連携して確認した情報を分けると担当範囲を示せます。
出典
本記事の出典は に内容を確認しています。
- 1.ロボットシステムインテグレータのスキル読本[第一版](robo-navi.com)
- 2.パナソニック コネクト「DTPS」(connect.panasonic.com)