ロボットの座標系とは?動作を指示する基準の読み解き方
著者・監修 ・ YDAIコンサルティング株式会社 代表
目次
ロボットの座標系は、位置や姿勢をどの基準から表すかを決める考え方です。基準となる対象ごとに位置を読む視点を持つと、動作指示や教示値を整理しやすくなります。
「同じ位置のはずなのに、基準が変わると数値の意味が分からなくなる」と感じることがあります。ロボット側、作業対象側、工具側など、複数の基準を区別しないと、数値だけを比較しても位置関係を理解できません。
本記事では、座標の基準、変換が必要になる場面、教示値との照合を整理します。個別機種での座標設定の手順ではなく、動作を読み解くための基本的な考え方を扱います。
本記事で分かること
- 座標の基準を対象ごとに置く理由
- 座標変換が必要になる場面
- 教示値と実際の位置を照合する視点
- 座標理解を経験として整理する方法
結論:ロボットの座標系(早見表)
ロボットの座標系とは、位置と姿勢を基準となる対象との関係で表すための仕組みです。基準を変えると同じ場所でも数値の表現が変わるため、対象と基準を対応づけて読みます。産業用ロボットのティーチングとはをあわせて読むと、座標が教示に関わる場面を把握できます。
| 基準の例 | 何を表すか | 使う場面 | 関連 |
|---|---|---|---|
| ロボット側 | 本体から見た位置 | 基本の動作 | ロボットの姿勢 |
| 対象物側 | 治具やワークから見た位置 | 作業位置 | 対象物との関係 |
| 工具側 | 先端の位置と姿勢 | 把持や加工 | 作業点の確認 |
| 設備側 | セル全体での位置 | 周辺との連携 | 配置の照合 |
ロボットシステムインテグレータのスキル読本[第一版](2026-10-11確認)は、ロボットシステムの設計から組立までに関わる知識を整理しています。座標は、対象物や工具との関係を工程内で共有する情報として扱います。
株式会社ダイヘン「FD-ST」(2026-10-11確認)は、ティーチペンダントと同じ操作によるティーチングとシミュレーションを掲げるオフラインティーチングシステムです。座標を確認するときは、どの基準で位置を表すかを記録します。
座標の基準を対象ごとに置く
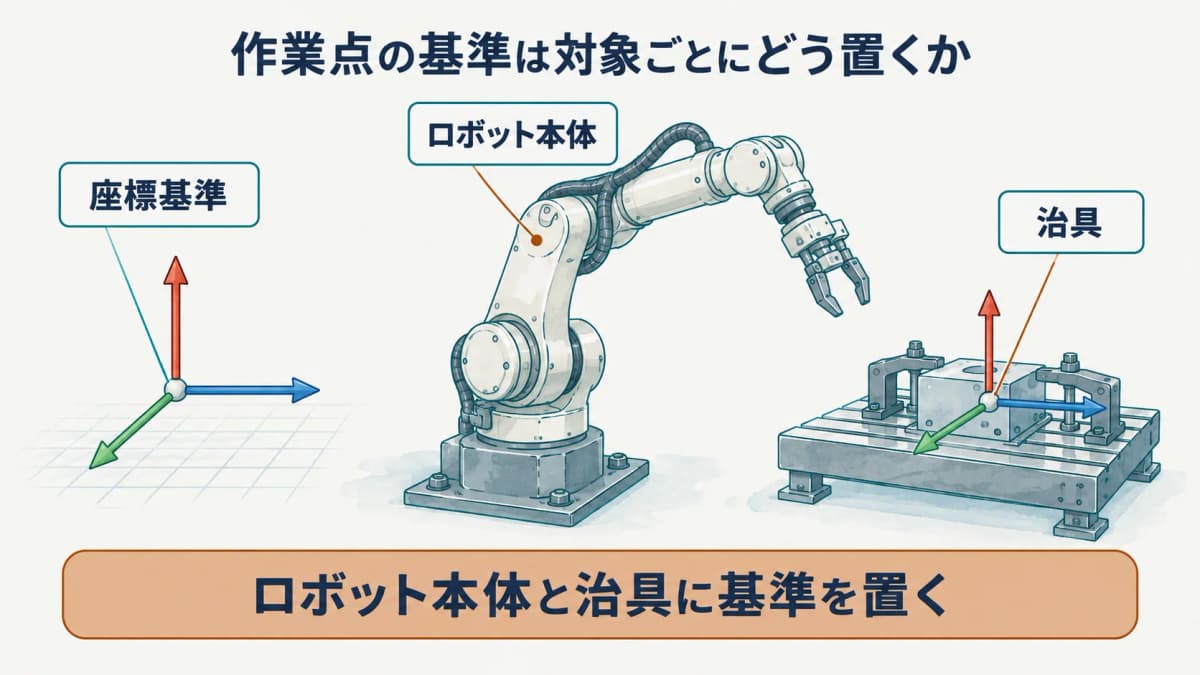
座標系は、位置を一つの絶対値として扱うためではなく、対象との関係を表すために使います。ロボット側と対象物側の基準を分けることで、動作の意味を読みやすくします。
ロボット側の基準
ロボット側の基準は、本体を起点として位置や姿勢を表すときに使います。ロボットがどの方向へどれだけ動くかを考えるときの土台になります。周辺設備との位置関係を確認するときも、ロボット側の基準がどこにあるかを押さえる必要があります。
対象物側の基準
対象物側の基準は、治具やワークに対してどこを作業点にするかを表すときに役立ちます。対象物の位置が変われば、同じ作業でもロボット側の数値は変わります。対象物との関係を保って作業を考えるために、基準と置き方を対応させます。
| 基準にする対象 | 確認する情報 | 役立つ場面 |
|---|---|---|
| ロボット本体 | 位置と姿勢 | 移動の基準 |
| 治具 | 取付位置 | 作業点の把握 |
| ワーク | 置き方と向き | 把持と受渡し |
座標の基準を置くときは、ロボット本体、作業対象、治具、工具のどれを基準にするかを工程の目的と対応させます。同じ位置を表す場合でも基準が異なれば指示の意味が変わるため、対象物の置き方や動作の方向を確認し、どの基準で扱った値かを記録します。
変換が必要になる場面
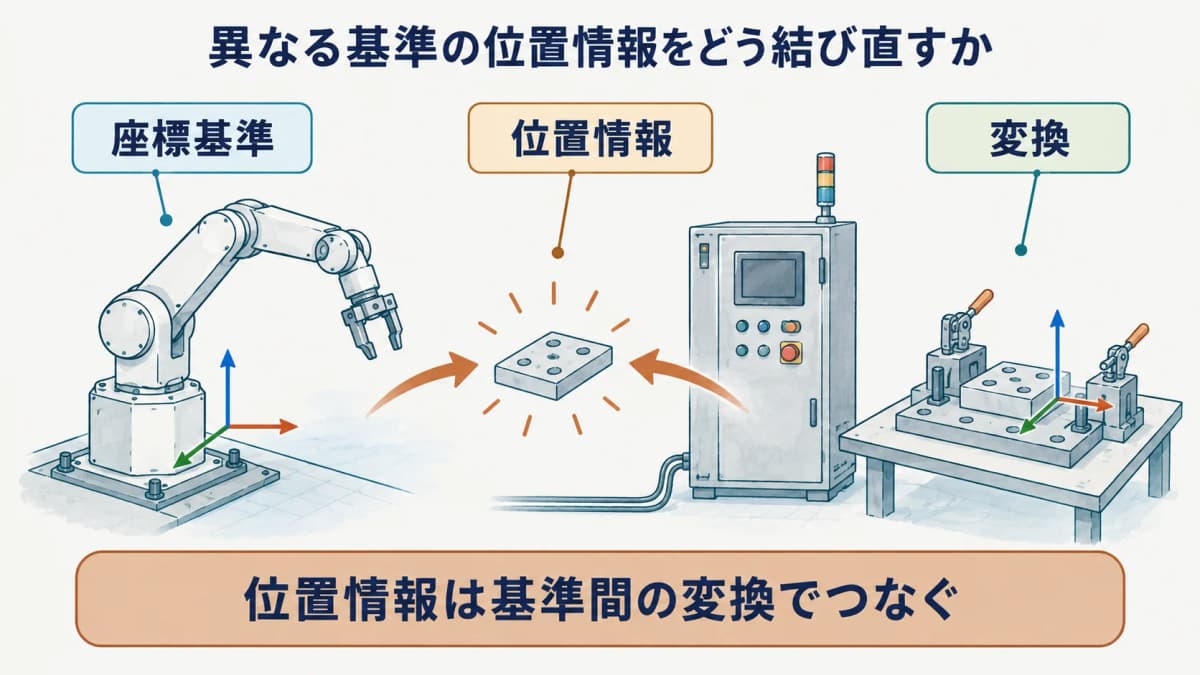
異なる基準で表した位置を結びつけるときに、座標変換という考え方が必要になります。基準の違う情報を対応づけることが、数値の意味を取り違えないための前提です。
基準が変わる理由
ロボットは本体を基準に動きますが、作業は対象物や治具に対して行うことがあります。そのため、ロボット側の位置と対象物側の位置を同じものとして扱うことはできません。どの基準から見た位置かを明らかにしてから、対応を考えます。
変換前後で見る項目
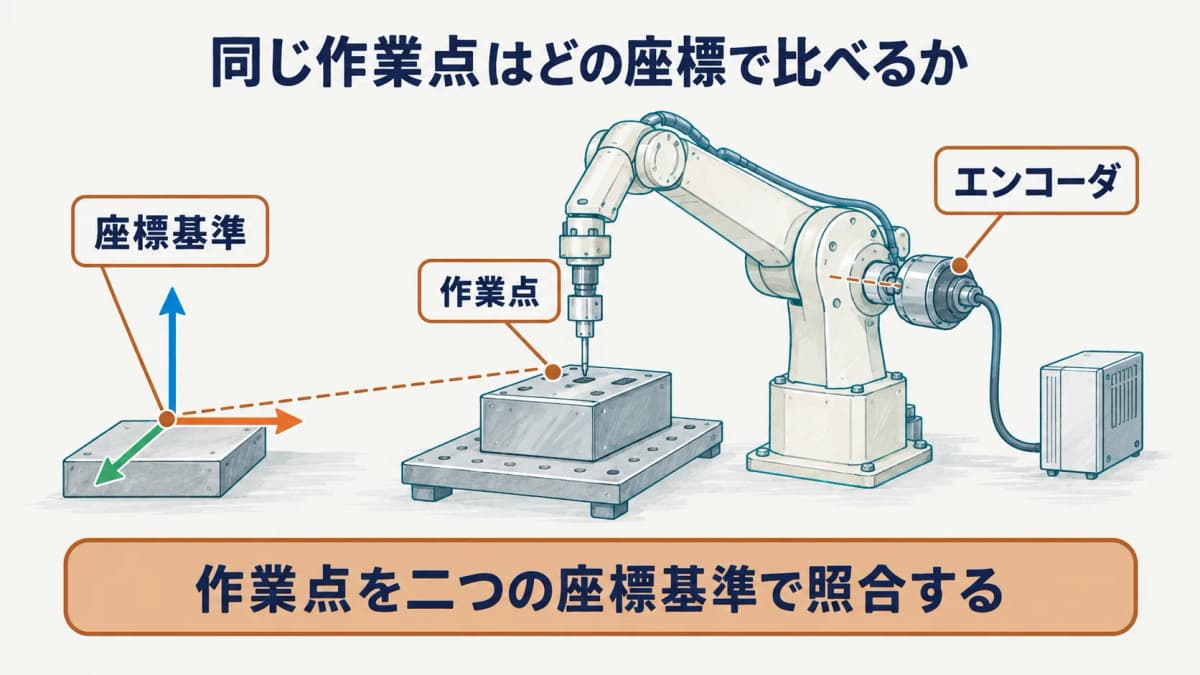
変換する際は、位置だけでなく、姿勢、対象物の向き、基準の置かれた場所も確認します。数値が変わったことだけを見るのではなく、変換前後で同じ作業点を表しているかを見ます。変更や調整があった場合は、どの基準側の情報を直したかを記録します。
| 場面 | 異なる基準 | 確認すること |
|---|---|---|
| 作業点の指定 | 本体と治具 | 同じ位置を表すか |
| 対象物の変更 | 治具とワーク | 置き方が変わるか |
| 設備配置の変更 | ロボットとセル | 周辺との関係 |
変換が必要になる場面では、異なる基準で表した位置をそのまま比べず、どの座標からどの座標へ読み替えるかを整理します。座標の名称だけで判断せず、対象物、治具、ロボットの関係を図面や実機側の状態と対応させると、変換が関わる範囲を追いやすくなります。
教示値と実際の位置を照合する
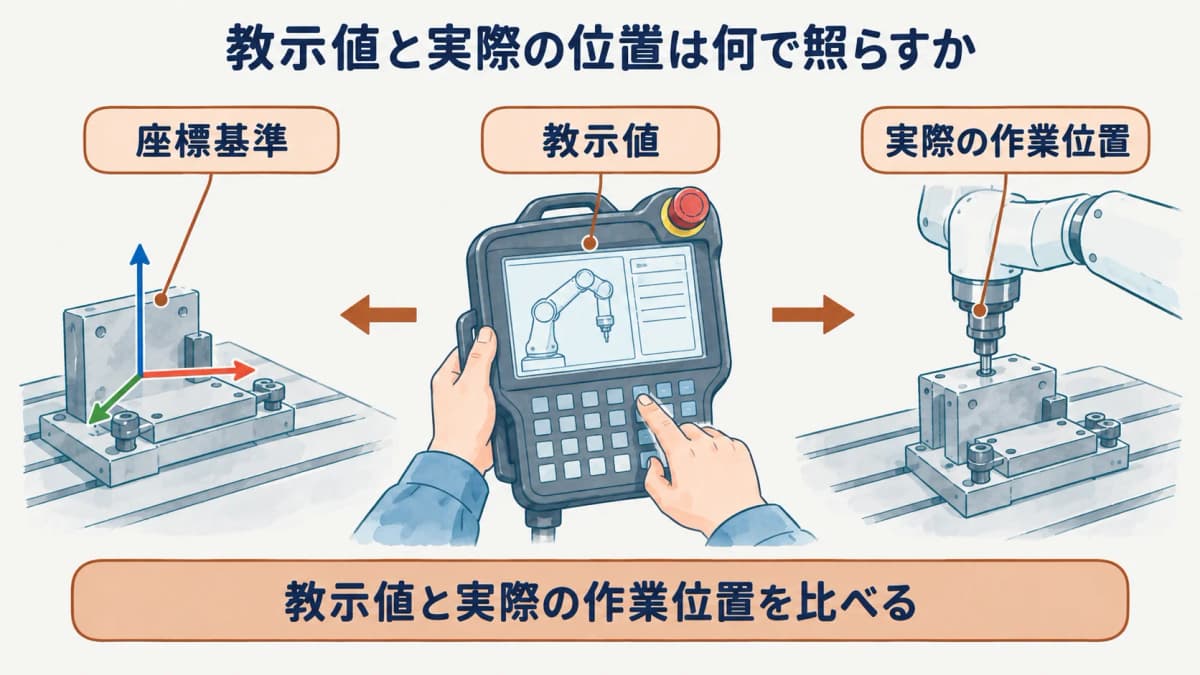
教示値は、座標系の前提の上で位置や姿勢を表した情報です。数値の前に基準を確かめることが、実際の位置とのずれを整理する出発点になります。
教示値を確認する順番
教示値を確認するときは、どの座標系で記録された値か、対象物の置き方が前提どおりか、作業点の位置が合っているかを順に見ます。数値だけを変更すると、ほかの基準との関係が見えなくなることがあります。確認の順序を決めると、ずれの原因を分けて考えられます。
ずれを記録する条件
実際の位置が想定と異なる場合は、どの工程で、どの基準で、どの対象物を使ったときに差が出たかを記録します。ずれの量だけでなく、前提条件を残すと、次の確認で比較できます。調整を行った場合は、変更した情報と影響する作業点を対応させます。
| 照合対象 | 前提として見る点 | 記録する内容 |
|---|---|---|
| 教示値 | 座標系の種類 | 基準の起点 |
| 作業位置 | 治具とワーク | 実際の状態 |
| 調整結果 | 変更した情報 | 影響する工程 |
教示値と実際の位置を照合するときは、数値の一致だけでなく、その値がどの基準で入力され、どの対象物の位置を表すかを確認します。対象物の配置や治具の状態が変われば比較する前提も変わるため、教示した条件、確認した位置、差があった範囲を分けて残します。
座標理解を職務経験として整理する
座標系の知識は、用語を知っていることだけでは仕事の経験として伝わりません。設定、照合、連携のどこに関わったかを分けると、担当範囲を具体的に示せます。
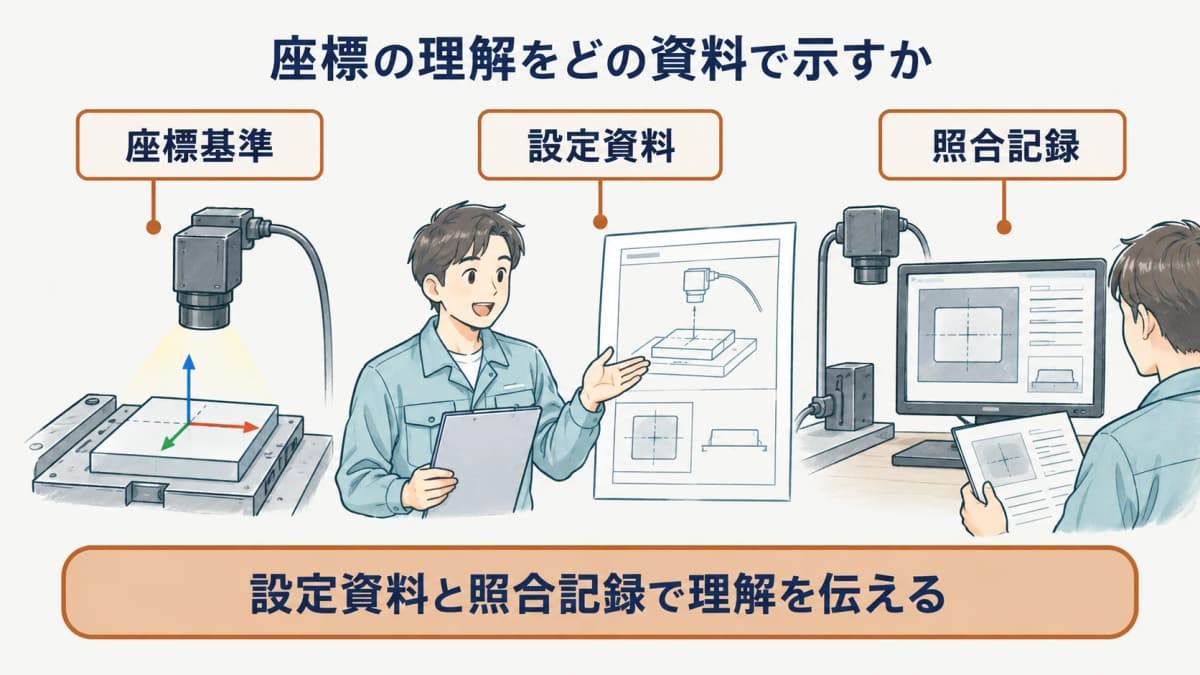
担当した設定範囲
設定に関わった場合は、ロボット側、治具側、対象物側のどの基準を扱ったかを書きます。自分で設定したものと、既存の基準を確認したものを分けると、関与の内容が明確です。工具や治具の変更に伴う確認を行った場合も、対象と条件を添えて整理します。
連携して確認した範囲
座標に関する確認は、機械、制御、ティーチングなど複数の担当と連携することがあります。どの位置関係を確認し、どの情報を渡したかを分けて記録します。座標理解の経験は、数値を扱ったことではなく、基準と作業点の関係を確認したこととして説明できます。
| 担当場面 | 扱った関係 | 説明できる記録 |
|---|---|---|
| 設定 | 基準と作業点 | 設定資料 |
| 照合 | 教示値と現物 | 確認記録 |
| 連携 | 位置と周辺設備 | 共有した条件 |
座標に関わる経験は、基準を設定した範囲、座標の関係を読んだ範囲、教示値と実機を照合した範囲に分けると説明できます。扱ったロボット、治具、対象物、共有した確認結果を添えることで、座標を使った事実と、どの判断に関わったかを過不足なく伝えられます。
座標系を扱うときは、数値の大小だけではなく、その値がどの対象を基準にしているかを最初に確認します。ロボット、工具、対象物、設備のいずれを基準にするかで、同じ位置を表す数値でも意味が変わります。基準となる対象と、そこで表したい位置や姿勢を対応づけると、教示値の読み方が安定します。
異なる基準の情報をつなぐ場面では、変換の前後に何を比較するのかを明確にします。座標名を覚えることより、どの対象との位置関係を保ちたいのかを記録するほうが、変更時の照合範囲を説明しやすくなります。
座標の数値を記録するときは、数値だけを抜き出さず、どの座標系で表した値かを必ず組にします。同じ場所を示す場合でも、ロボット側、工具側、対象物側のどれを基準にしているかで、読み取る意味と次に確認する情報は変わります。
動作を見直す場面では、位置や姿勢の値を変更した事実と、基準側の設定を確認した事実を分けて扱います。基準、対象、意図した動作を短く記録すると、数値の差だけから判断するよりも、確認の順序を共有しやすくなります。
まとめ
ロボットの座標系は、位置と姿勢を対象との関係で表すための仕組みです。基準を分け、異なる基準の情報を対応させ、教示値と実際の位置を照合することで、動作指示を読み解けます。ロボット本体、工具、治具、対象物のどれを基準にするかを明確にすると、同じ位置情報でも何を表しているかを分けて考えられます。教示した条件と実機で見た位置を対応させ、差があった対象を記録すると、基準の違いによる確認範囲も整理できます。
座標に関わる経験は、基準を設定した範囲、座標の関係を読んだ範囲、実機位置を照合した範囲に分けて書けます。対象物、治具、工程、連携先を添えることで、座標の名称を知っていることと、どの動作に関わって確認したかを区別して説明できます。
ロボットSIerの仕事とはとロボットSIerの客先常駐・出張も参照し、ロボット操作に関する記事はスキル辞書カテゴリで確認できます。
よくある質問
- Q. ロボットの座標系は何の範囲で使い分けますか?
- ロボットの座標系は、ロボット本体、工具、治具、対象物、設備全体など、基準にする対象ごとに使い分けます。どの対象との位置関係を表したいかによって、確認する基準が変わります。
- Q. 座標変換はどんな場面で必要ですか?
- 座標変換は、ロボット側の位置と治具や対象物側の位置のように、異なる基準で表した情報を結びつける場面で必要です。同じ作業点を別の基準から扱うときに、前提を対応させます。
- Q. 座標の知識はティーチングでどこに役立ちますか?
- 座標の知識は、ロボットの位置と姿勢をどの基準で教えるか、対象物との関係をどう保つかを確認する場面で役立ちます。教示値と実際の作業点を比較するときにも基準の理解が必要です。
出典
本記事の出典は に内容を確認しています。
- 1.ロボットシステムインテグレータのスキル読本[第一版](robo-navi.com)
- 2.株式会社ダイヘン「FD-ST」(daihen.co.jp)