マシンビジョンの仕事とは|画像処理FAで関わる工程と役割
著者・監修: 依田尚人(YDAIコンサルティング株式会社 代表)
マシンビジョンは、対象物を撮像し、画像から判定に必要な情報を得て、その結果を設備の動きへつなぐ仕組みです。仕事を理解するときは「画像処理」という言葉だけでまとめず、撮像条件を整える工程、判定条件を確認する工程、制御や搬送と連携する工程を分けると、担当範囲を説明しやすくなります。
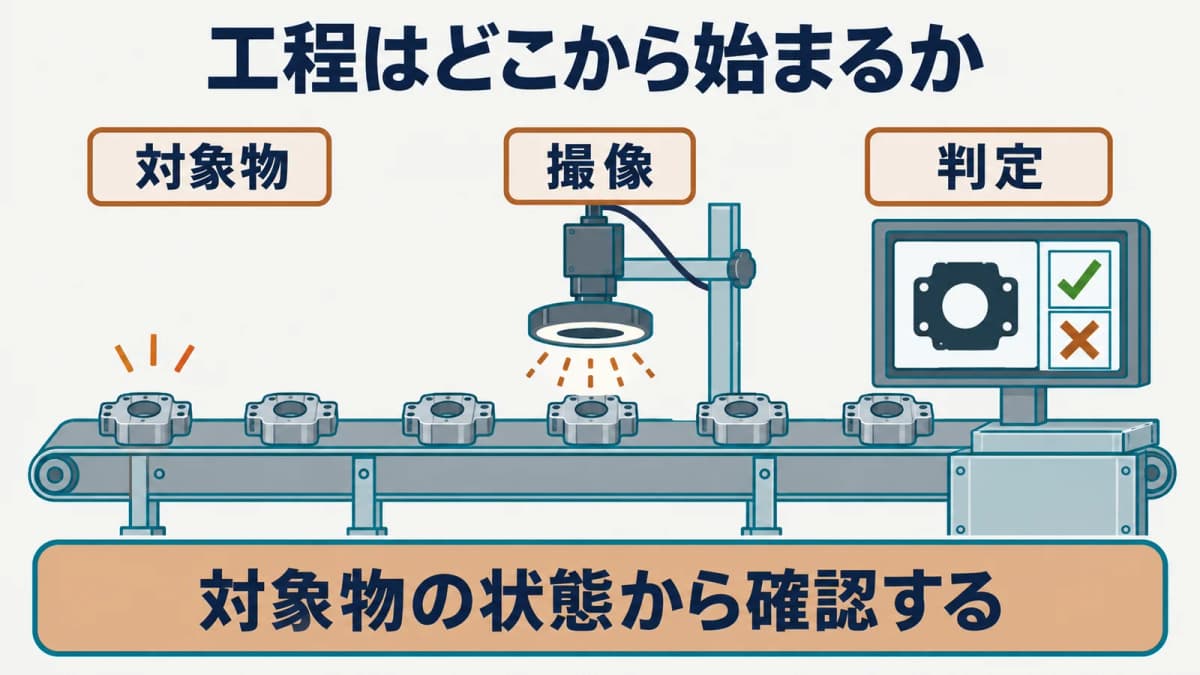
マシンビジョンの仕事を工程で捉える
設備の中で画像を使う目的は、対象物の状態を記録したり、次の動作のための情報を得たりすることです。どの情報を必要とするかによって、撮像の準備、画像の見方、判定結果の渡し方は変わります。関係者は一つの機器ではなく、工程全体のつながりを共有して作業します。
マシンビジョンの定義
マシンビジョンでは、カメラ、レンズ、照明、画像を扱う装置やソフトウェア、設備を動かす制御が関係します。撮像しただけでは工程は完了せず、対象物がどの位置にあり、どの条件で撮られ、判定後に何が起きるかまでを確認します。個々の構成要素は、同じ目的に向けて役割を持ちます。
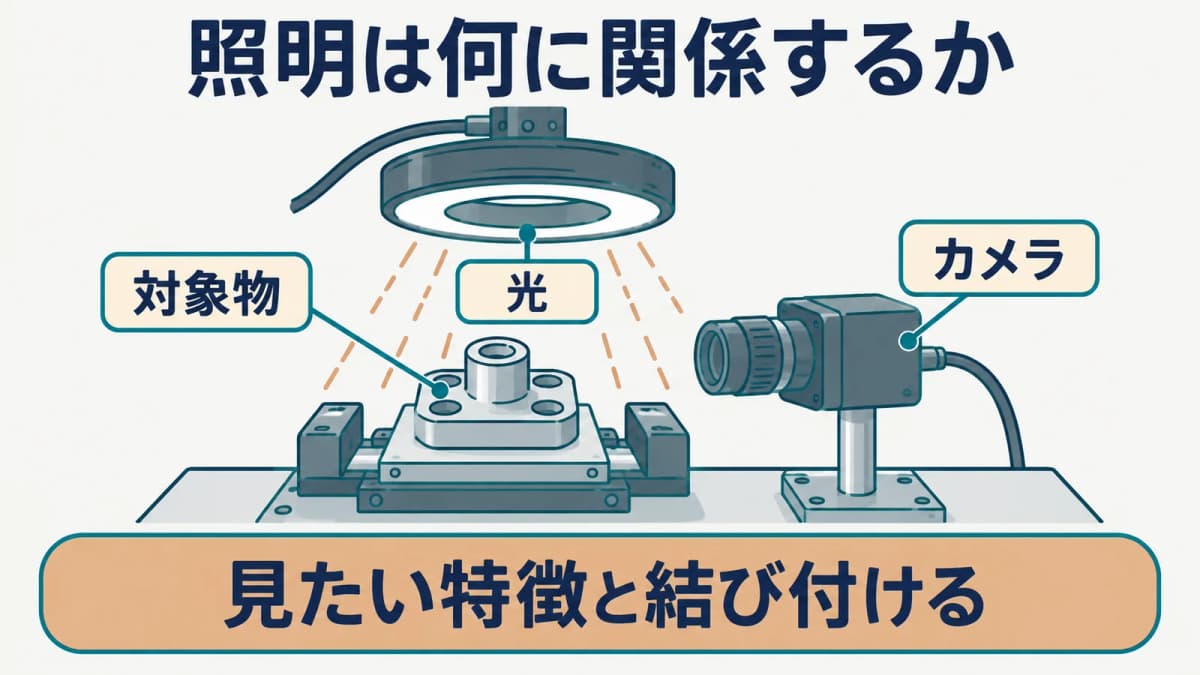
一般社団法人 日本インダストリアルイメージング協会「照明標準規格」(確認日: 2026-09-21)は、照明がイメージセンサーで対象物の十分なコントラストを得るために重要な役割を果たすと説明しています。この説明からも、画像処理は撮像後だけの仕事ではなく、撮る前の条件と結び付いていることが分かります。
仕事の説明では、画像処理装置を操作したかだけでなく、対象物、撮像条件、判定の目的、設備への連携のどこに関わったかを記録します。担当が限定的な場合でも、前後の工程との接点が分かれば、経験の範囲を正確に伝えられます。
工程と役割の早見表
| 工程 | 主な確認対象 | 関わる役割の例 |
|---|---|---|
| 撮像準備 | 対象物、位置、光、視野 | 機械・画像・制御の担当者 |
| 画像取得 | カメラ、レンズ、撮像のタイミング | 画像処理・制御の担当者 |
| 判定 | 判定目的、結果の扱い、記録 | 画像処理・品質に関わる担当者 |
| 設備連携 | 信号、停止・排出などの動作 | PLC・ロボット・搬送の担当者 |
表は役職名を固定するものではありません。同じ会社でも、設備の規模や体制によって一人が複数の役割を担うことがあります。反対に、複数の担当者が一つの工程を分担する場合もあります。誰が何を決めたかを工程ごとに残すことが、認識のずれを防ぎます。
画像を使う目的は、対象物の状態や位置を設備で扱える情報に置き換えることです。そのため、判定条件を変更する際には、前後の機械動作や記録との関係を確認します。画像の画面だけを見て判断せず、工程に戻って意味を確かめる姿勢が必要です。
工程ごとの会話では、目的、入力する情報、出力する情報、確認の担当を一組で扱います。たとえば撮像の遅れが見つかった場合も、照明、カメラ、トリガー、搬送のどこを確認したかを分けると、原因の候補を一つに決めつけずに済みます。作業の引継ぎでは、この区分が共通の言葉になります。
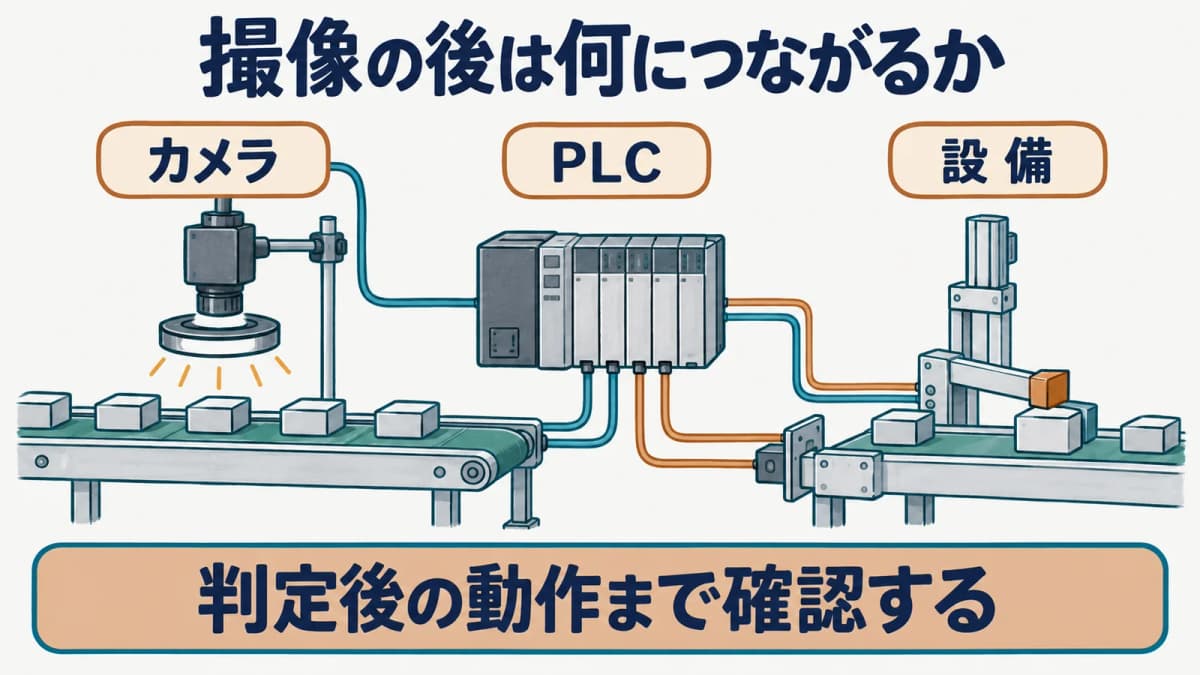
撮像から判定までの構成要素
撮像工程には、対象物の置かれ方、光の当たり方、カメラとレンズの位置、動作のタイミングが関係します。判定工程には、どの情報を使い、判定後にどの信号を出すかという取り決めが関係します。構成要素を個別に覚えるより、どの工程の不確かさを減らすものかを考えます。
撮像条件を整える役割
照明は、対象物を明るく見せるためだけの部品ではありません。表面の見え方、影、反射、背景との違いなどを含め、必要な情報が画像に現れる条件をつくる役割があります。カメラやレンズの選択も、対象物との距離、視野、動きに関する条件と切り離せません。
撮像時に確認する情報は、対象物の種類だけではありません。搬送中か停止中か、対象物の向きが一定か、周囲の光が変わるか、撮像のきっかけは何かを並べると、関係者が話す前提をそろえやすくなります。記録には、条件を変更した理由と確認した結果を分けて残します。
一般社団法人 日本インダストリアルイメージング協会「照明標準規格」(確認日: 2026-09-21)が示す照明設計や照射光の明るさに関する基本項目は、撮像条件に名称を付けて整理する手掛かりになります。個別の数値や製品の選定は設備ごとに異なるため、記事の一般説明から決めることはできません。
判定結果を設備へつなぐ役割
画像から得た結果は、設備側で使える信号や記録へ渡されます。結果が正常・異常の二択に見えても、再確認、停止、次工程への送出など、結果の後に行う動作は設備の目的によって異なります。どの状態で結果を受け渡すかを、制御担当者とすり合わせます。
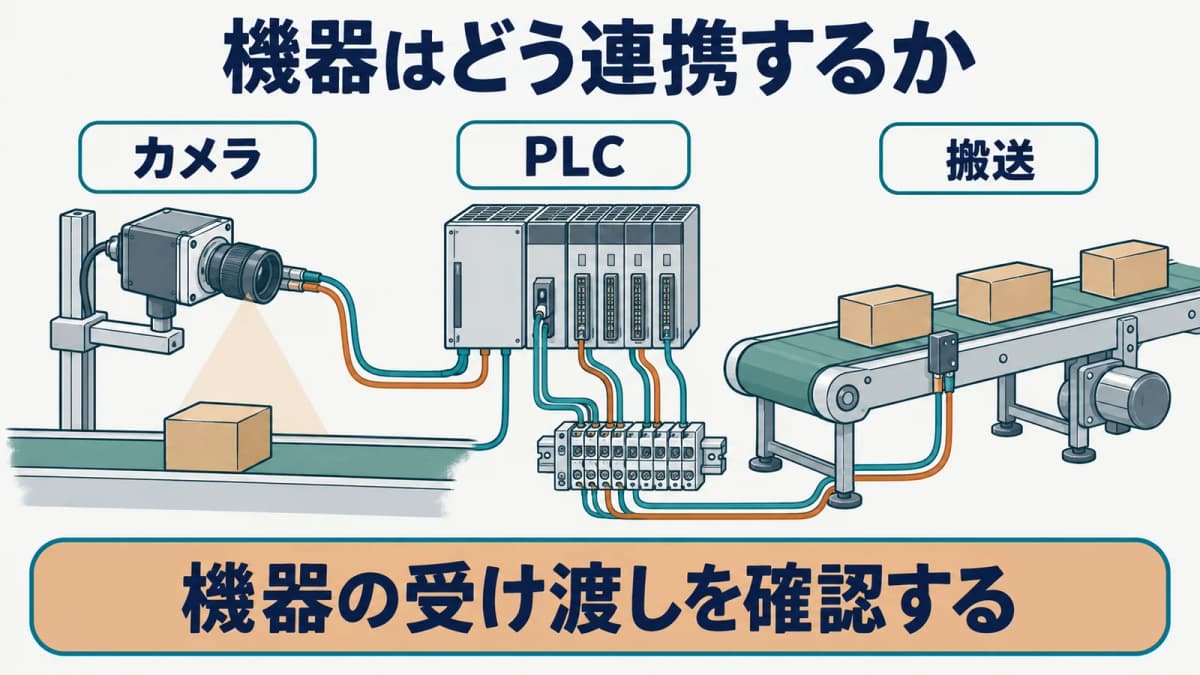
PLCやロボット、搬送装置との接点では、信号の名称、入力と出力の向き、受け渡すタイミング、異常時の扱いを確認します。画像処理側だけで条件を変えると、後段の動作との整合が取れなくなることがあります。設備の図面やI/Oに関する資料を参照し、担当者間で変更内容を共有します。
職業情報提供サイト(job tag)「産業用ロボットの設置・設定 - 職業詳細」(確認日: 2026-09-27)は、産業用ロボットに関わる仕事として、顧客の要望確認から基本・詳細設計、設置・設定、ティーチング、システムの組立・設置までを示しています。マシンビジョンの経験も、こうした工程のどこで設備と接続したかとして整理できます。
判定の結果を誰が見るか、設備が自動で受け取るか、記録として残すかによって、必要な説明は変わります。結果の伝達先と確認時点を先に決めておくと、画像処理側と制御側で同じ状態を指しているかを確認できます。役割の境界を明らかにすることは、担当者を分けるためだけではなく、情報を欠かさず渡すための準備です。
FAエンジニアが関わる場面
FAの設備は、機械、電気、制御、画像、品質などの要素が同時に動きます。マシンビジョンに関わる人も、画像の設定だけを独立して進めるのではなく、前後の工程が何を必要としているかを確認します。役割を固定的に呼ぶより、作業の受け渡しを具体的に把握します。
制御設計との接点
制御設計との接点は、設備がどの状態で撮像し、画像の判定をいつ受け取り、次にどの動作へ移るかを決める部分にあります。センサーで対象物を検出する場面、搬送を停止する場面、ロボットに次の動作を指示する場面では、画像側とPLC側の情報がつながります。
設計の段階では、信号の一覧、動作の順序、異常時の扱い、試験時に確認する条件を資料に残します。画像の判定内容を理解していても、設備全体の状態遷移と合わなければ、現地での確認が難しくなります。図面や仕様書を見ながら、各信号が工程のどこに位置するかを確認します。
経験を説明する際は、「画像を担当した」とだけ書くより、制御盤との信号確認、PLCとの連携確認、試運転時の条件調整など、実施した作業を分けて書くと役割が伝わります。実際に決定した範囲と、他の担当者へ依頼した範囲も区別します。
立上げ・保全との接点
立上げでは、設計上の条件と現場の状態を照合します。対象物の流れ、照明の当たり方、撮像するタイミング、判定結果を受けた設備動作を、工程順に確認します。一つの確認結果を他の条件の保証へ広げず、何を確認したかを記録します。
保全に関わる場面では、変化があった項目を追えるようにしておくことが役立ちます。対象物、位置、光、カメラ、判定条件、設備側の信号のうち、どこが変わったかを分けると、確認の順番を組み立てやすくなります。変更前後の資料と現場の状態を照合します。
立上げ・保全の経験は、故障の有無だけで表さず、確認した条件、使用した資料、関係者との役割分担として整理します。設備ごとの安全や性能は個別の情報が必要であり、一般的な工程説明から結論を出すものではありません。
現場で撮像の状態を確認した記録には、日時だけでなく、対象物の状態、設備の運転状態、確認した資料を結び付けます。別の担当者が後で読んだときに、同じ条件を再確認できる程度の情報があると、変更の影響を追いやすくなります。記録の粒度は、設備の運用上必要な基準に従います。
学ぶ順番を決める確認項目
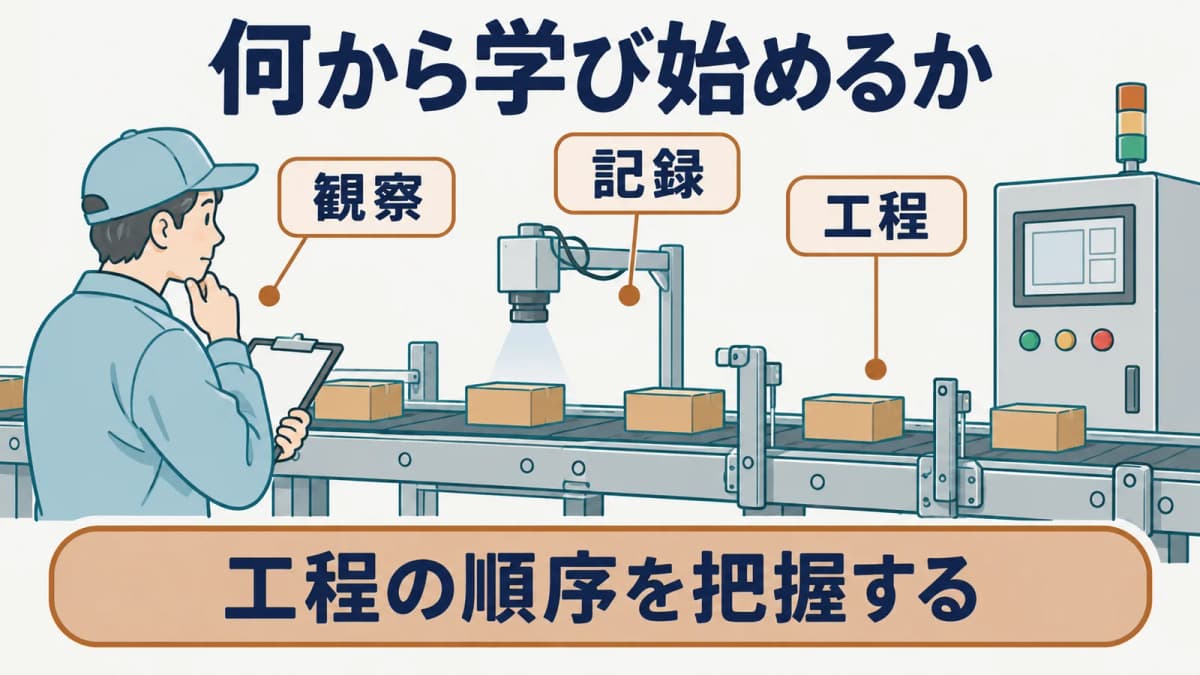
学び始める前に、自分が関わりたい工程と、現在読める資料を整理すると、優先順位を決めやすくなります。機器名を多く覚える前に、対象物がどのように流れ、どの時点で何を判定し、その結果がどこへ渡るかを追います。
現場で確認する情報
確認の起点は、工程の目的です。どの対象物を扱うのか、撮像は何のためか、判定後の動作は何かを一枚の工程図に書きます。次に、カメラ、レンズ、照明、制御機器の名前をその工程図へ置くと、学ぶ内容と実際の作業の関係が見えます。
資料を読む順番は、設備全体の構成、動作の流れ、信号、撮像条件、確認記録の順が一例です。すべての資料がそろわない場合も、分からない項目を空欄で残し、推測で補わないことが大切です。質問する相手と確認した日を記録すると、後から前提をたどれます。
未経験の領域では、設定値や製品名を暗記するより、工程図を見て「何を確認すれば次の作業へ進めるか」を言葉にします。関連する基礎はPLC・シーケンス制御エンジニアの仕事、産業用ロボットのティーチングとは、FA・ロボットエンジニアのキャリアパスも合わせて読むと、役割のつながりを整理できます。
学習した内容を記録する場合も、読んだ資料名、理解した工程、まだ確認できていない点を分けると、知識を実務の条件と混同しません。設備の資料を扱う際は、関係者が定めた手順や権限に沿って確認し、一般的な説明を個別設備の操作判断へ置き換えないようにします。
学んだ内容を現場の資料と結び付ける際は、用語、工程、確認した条件を別々に残します。カメラ、照明、判定、PLCといった言葉を覚えるだけでなく、それぞれがどの工程のどの情報を扱うかを書き添えると、理解の範囲を確認できます。まだ資料で確かめられていない内容は、知識ではなく確認事項として扱います。
マシンビジョンに関わる経験は、設定値や製品名の暗記量ではなく、対象物から設備動作までの流れをどの範囲で確認したかとして整理できます。撮像、判定、連携、記録、立上げのうち、自分が関わった工程を分けると、次に深めるべき知識と関係者への質問を具体化できます。
マシンビジョンの資料を読む際には、対象物、撮像、判定、設備連携の各情報が同じ対象と時点を示しているかを確認します。別の設備や別の条件で作られた資料を同じ前提で使うと、どの工程の説明かが不明になります。資料名、版、確認日、確認した役割を記録します。
工程の知識を身に付けるときは、画像処理の言葉を、実際の設備の入力・制御・出力に対応付けます。撮像のきっかけ、画像の扱い、判定結果の受け渡し、立上げ時の確認を分ければ、学ぶ対象と担当範囲を整理できます。個別の設定や性能は、対象設備の資料で確認します。
工程を一度図にしてから資料を読むと、画像、制御、搬送の情報がどこで接続するかを確認できます。学ぶ内容と実務の資料を対応付ける際にも、この整理を使えます。
資料を更新する場合には、撮像条件、判定の扱い、設備との信号連携のどこに変更があるかを分けます。別の担当者が読んでも、どの工程の情報を確認する必要があるかが分かるよう、対象設備と確認時点を残します。
よくある質問
マシンビジョンの仕事は画像処理だけですか
画像を処理する作業に加え、対象物の撮像条件、判定結果の扱い、設備との信号連携を確認する場面があります。どこまで担当するかは設備の体制で異なるため、工程と成果物で範囲を記録します。
PLCの経験はどこで生かせますか
撮像のきっかけ、判定結果の受け渡し、搬送やロボットとの連携を確認する場面で生かせます。画像の内容だけでなく、PLC側の状態と信号の関係を読むことが接点になります。
未経験者は何から確認すればよいですか
対象物、撮像、判定、設備動作の順に、工程全体を追います。その後に資料上の構成要素を工程へ対応付けると、個々の機器名を学ぶ目的を整理しやすくなります。
まとめ
マシンビジョンの仕事は、撮像、判定、設備連携を一続きの工程として捉えると理解しやすくなります。照明、カメラ、画像処理、PLCは別々の領域に見えても、対象物から得た情報を設備の動作へつなぐために関係しています。
関連する工程の見方はPLC・シーケンス制御エンジニアの仕事、産業用ロボットのティーチングとは、FA・ロボットエンジニアのキャリアパスも参照できます。自分の担当を振り返るときは、撮像条件、判定、信号、立上げ・保全のどこに関わったかを分け、確認した資料と協働した役割を残しておくと、次に学ぶべき工程を具体的にできます。
マシンビジョンの仕事に関する記事はスキルカテゴリで確認できます。
出典
本記事の出典は に内容を確認しています。
- 一般社団法人 日本インダストリアルイメージング協会「照明標準規格」(jiia.org)
- 職業情報提供サイト(job tag)「産業用ロボットの設置・設定 - 職業詳細」(shigoto.mhlw.go.jp)
著者・監修
依田尚人YDAIコンサルティング株式会社 代表
依田尚人は YDAIコンサルティング株式会社 代表。FA・ロボット領域のスキル体系・工程別の役割・安全と法令について、公的統計・公的名簿・法令条文・各社公開情報を一次ソースまで確認する工程を標準として、本サイトの記事を設計・監修しています。
robot-career.comは、YDAIコンサルティング株式会社が運営する情報メディアです。掲載情報の収録基準・出典の考え方は情報の収録基準と運営方針をご覧ください。
掲載内容に誤りや古い情報を見つけられた場合は、お問い合わせフォームよりご連絡ください。内容を確認のうえ対応します。
関連記事
制御盤設計の仕事と電気設計CAD|担当範囲と資格を考える境界
制御盤設計の仕事と電気設計CADを、設計・製作・据付の流れで整理。電気工事士と低圧電気取扱特別教育を判断するときの条件を解説します。
約11分で読めます
ST言語とIEC 61131-3|PLCでの役割・ラダーとの使い分け・学ぶ順番
ST言語を、PLCでの役割、ラダーとの使い分け、保守を担う人、学ぶ順番から整理。IEC 61131-3との関係は公開資料で確認できる範囲を解説します。
約11分で読めます
ラダー言語とは|できること・現場での使われ方・習得の順序
ラダー言語を、PLCで担う役割、現場での保守、ST言語との関係、学ぶ順序から解説。実装手順に偏らず、仕事で使う視点を整理します。
約11分で読めます