FA・ロボットエンジニアのキャリアパス|仕事の広がりと選択肢の考え方
著者・監修: 依田尚人(YDAIコンサルティング株式会社 代表)
FA・ロボットエンジニアのキャリアパス|仕事の広がりと選択肢の考え方
FA・ロボットエンジニアのキャリアパスは、PLC、ティーチング、電気設計、機械設計、立上げなど、どの工程の経験を深めるかと横断するかで形づくられます。職種名だけでは分かりにくい仕事も、担当した工程、扱った成果物、他の担当者との受け渡しに分けると、次に伸ばす力を考えやすくなります。
キャリアの選択肢は、同じ専門を深める方向と、前後の工程を理解して役割を広げる方向に分けられます。ここでは個別企業の求人や条件を比較せず、FA・ロボットの仕事を地図として捉え、経験を整理するための確認軸を紹介します。
FA・ロボットエンジニアの仕事を地図で捉える
FA・ロボットの仕事は、構想、機械設計、電気設計、制御設計、製作、ティーチング、据付、立上げ、保守がつながる流れです。どこか一つの工程を担当していても、前後の工程が求める情報を知ることで、経験の意味が具体的になります。
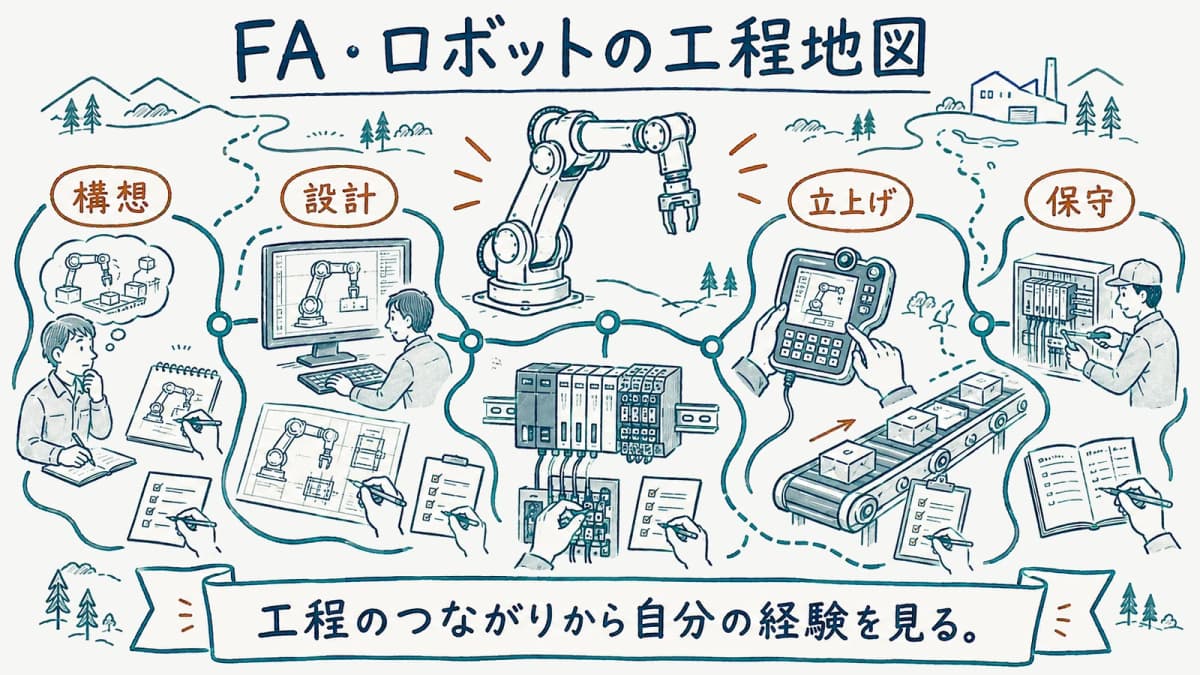
工程と職種のつながり
構想では、何を自動化し、どのような順序で動かすかを整理します。機械設計では、ロボット、治具、搬送、ワークの位置関係を形にし、電気設計では、制御盤、配線、センサー、操作盤を回路と機器の構成にします。制御設計では、入出力と動作条件をプログラムへつなぎ、ティーチング、デバッグ、立上げでは実機の状態を確認します。
各工程は、前の工程を受け取るだけでなく、次の工程が判断できる情報を渡す役割を持ちます。例えば、制御担当者は入出力一覧やプログラムを整え、ティーチング担当者は実機で確認した位置や動作条件を共有します。保守では、変更や不具合の情報を設計へ戻します。ロボットSIerの仕事を工程ごとに見ると、職種間の受け渡しをより具体的に把握できます。
専門性を深める経験と横断する経験
専門性を深める経験は、同じ工程で扱う判断の質と範囲を広げることです。PLC・制御設計なら、信号の対応、インターロック、異常時の条件、デバッグの記録を深めます。ティーチング・立上げなら、動作の位置や順序だけでなく、周辺設備、操作手順、試験条件を理解します。担当工程で再現できる仕事を増やすことが、専門性の土台になります。
横断する経験は、隣接工程の資料や判断を理解し、自分の作業がどこへ影響するかを説明できるようにすることです。制御担当者が電気図面を読み、機械担当者がセンサーや操作条件を理解し、立上げ担当者が設計意図を確認できると、変更時の会話が進めやすくなります。広く浅く知識を集めるより、今の工程に近い受け渡しから一つずつ理解する方が、実務へ結び付きます。
工程地図を使うと、経験の不足を一律に埋めようとせずに済みます。例えば、制御設計を担当している人なら、まず電気図面と入出力の対応を深めるのか、現地デバッグで機械の状態を読み取る力を補うのかを選べます。ティーチングを担当している人なら、設定の背景となる動作条件を学ぶのか、試験結果を設計へ戻す説明を磨くのかを選べます。具体的な接点を決めるほど、学習と経験の目的が明確になります。
経験を深める選択肢
経験を深める際は、できる作業の数ではなく、どの条件を自分で整理し、どの成果物を使える形で残せるかを見ます。担当工程の中で判断の幅を広げると、より複雑な設備や変更にも対応しやすくなります。
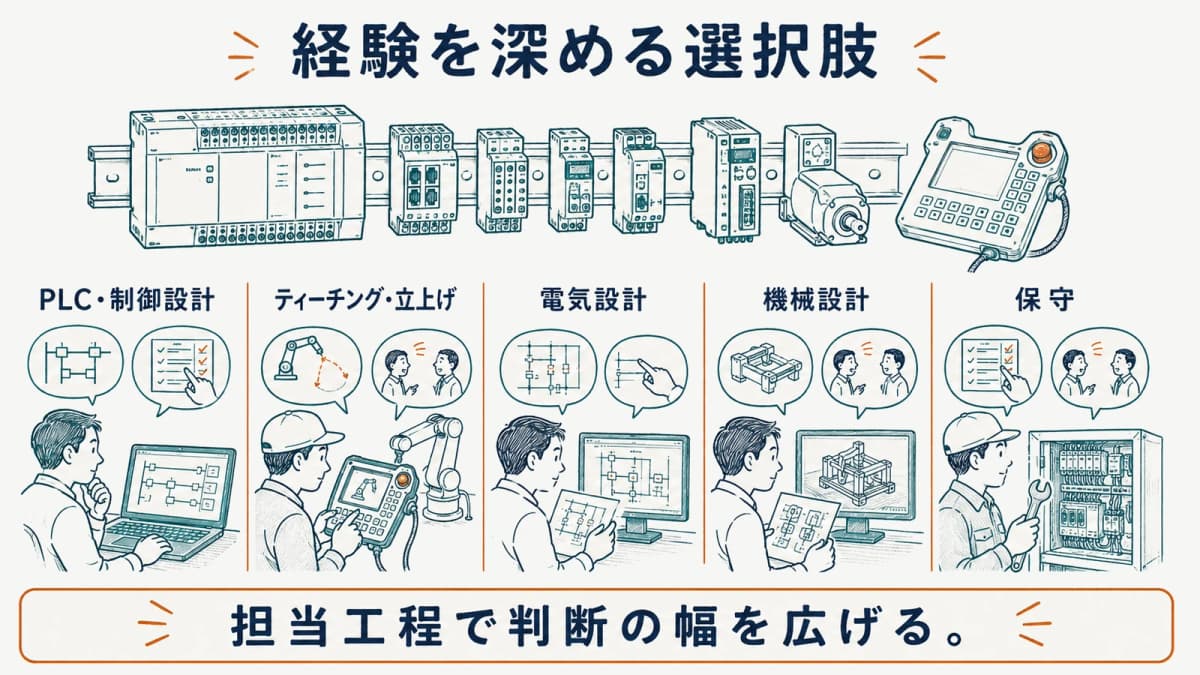
| 今の担当工程 | 深める経験 | 横断して得る視点 |
|---|---|---|
| PLC・制御設計 | 動作条件、異常時の扱い、デバッグ記録 | 電気図面、機械の動き、現地での変更 |
| ティーチング・立上げ | 動作の設定、試験、周辺設備との調整 | 制御条件、作業規程、保守への引継ぎ |
| 電気設計 | 制御盤、配線、機器と端子の整理 | 入出力、機械の位置、据付条件 |
| 機械設計 | 治具、搬送、可動部の条件整理 | 検出方法、制御の待機条件、作業動線 |
| 保守 | 履歴読解、現象の切り分け、設計への戻し | 変更管理、試験条件、担当者間の共有 |
PLC・制御設計を深める
PLC・制御設計を深めるには、プログラムの一部を修正するだけでなく、装置が動く前提を説明できるようにします。どの入力がそろえば開始するのか、どの信号で停止するのか、異常が起きたときにどの状態を表示するのかを、図面と実機の両方で追います。プログラム、入出力一覧、操作画面、試験記録を対応させると、変更が及ぼす範囲を判断しやすくなります。
経験を積む際は、修正結果だけでなく、変更前の状態、原因の仮説、確認した条件を残します。記録があれば、次の保守や立上げで同じ判断を再現できます。制御設計の工程と必要なスキルは、PLC・シーケンス制御エンジニアの仕事で、構想から保守までの流れに沿って確認できます。
ティーチング・立上げを深める
ティーチング・立上げを深めるには、ロボットの位置や速度を設定する操作の背景を理解します。ワークの置き方、治具の位置、コンベアとの受け渡し、センサーの検出、操作する人の動線を合わせて見ると、動作条件を変更する理由を説明できます。実機で見つかった差異を、設計資料や制御条件へ戻して共有することも、立上げの重要な役割です。
可動範囲内で行う作業がある場合には、安全上の条件も経験の一部になります。教示等と検査等は、労働安全衛生規則第36条第31号・第32号で別の対象業務として示されており、作業内容と運転状態で確認します。労働安全衛生規則は2026年8月1日施行の改正まで反映した内容を2026年9月5日に確認しています。産業用ロボットのティーチングと合わせて、設定作業と教育・安全確認の関係を整理できます。
経験を横断する選択肢
経験を横断するとは、すべての職種を同じ深さで担うことではありません。自分の工程と関係が深い資料、設備、担当者を理解し、変更時に何を確認すべきかを増やすことです。
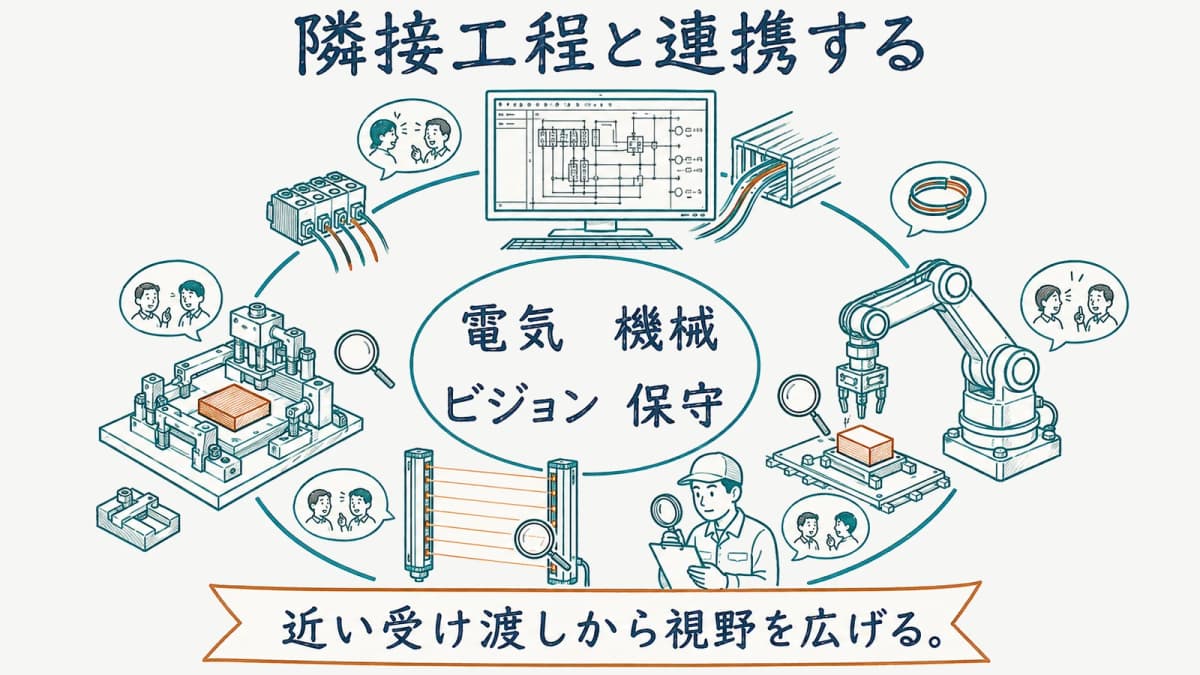
電気・機械・ビジョンと連携する
電気設計との連携では、機器、端子、配線、制御盤の構成を読み、入出力と実機の接続を理解します。機械設計との連携では、可動部、治具、ワーク、搬送の位置関係を読み、制御の開始条件や停止条件が何に依存するかを把握します。ビジョンに関わる場合も、撮影結果だけを待つのではなく、判定の受け渡しが装置のどの動作に影響するかを考えます。
横断する仕事では、専門用語を増やすことより、相手の成果物を使って自分の判断を説明できることが重要です。例えば、配線変更があれば入出力とプログラムを確認し、治具変更があれば位置、検出、ロボットの動作範囲を確認します。変更が起きたときに、誰へ何を聞き、どの資料を更新するかを整理できると、複数の職種が関わる場面で役割を持ちやすくなります。
構想から保守までの視野を広げる
構想から保守までを見ると、同じ設備でも工程によって問いが変わることが分かります。構想では目的と制約を確認し、設計では条件を資料へ落とし、立上げでは実機で検証し、保守では履歴から原因を絞ります。自分がいる工程だけを見るのではなく、前工程が何を決め、後工程が何を困るかを意識すると、受け渡しの質を高められます。
視野を広げる方法として、打合せの記録や試験の記録を、次の工程の担当者が読める形に整えることがあります。判断の理由、変更した条件、未確認の点を短く残せば、後で同じ話を繰り返す時間を減らせます。保守で得た情報を設計へ戻す、現地での気付きを構想へ伝えるといった往復が、個人の経験をチームの知識へ変えていきます。
次の経験を選ぶ確認軸
次の経験を選ぶ前に、今の仕事を工程、判断、成果物の三つに分けて書き出します。何ができないかだけでなく、すでに再現できる仕事と、次に接続したい仕事を見える形にすることで、学ぶことと任されることを混同しにくくなります。
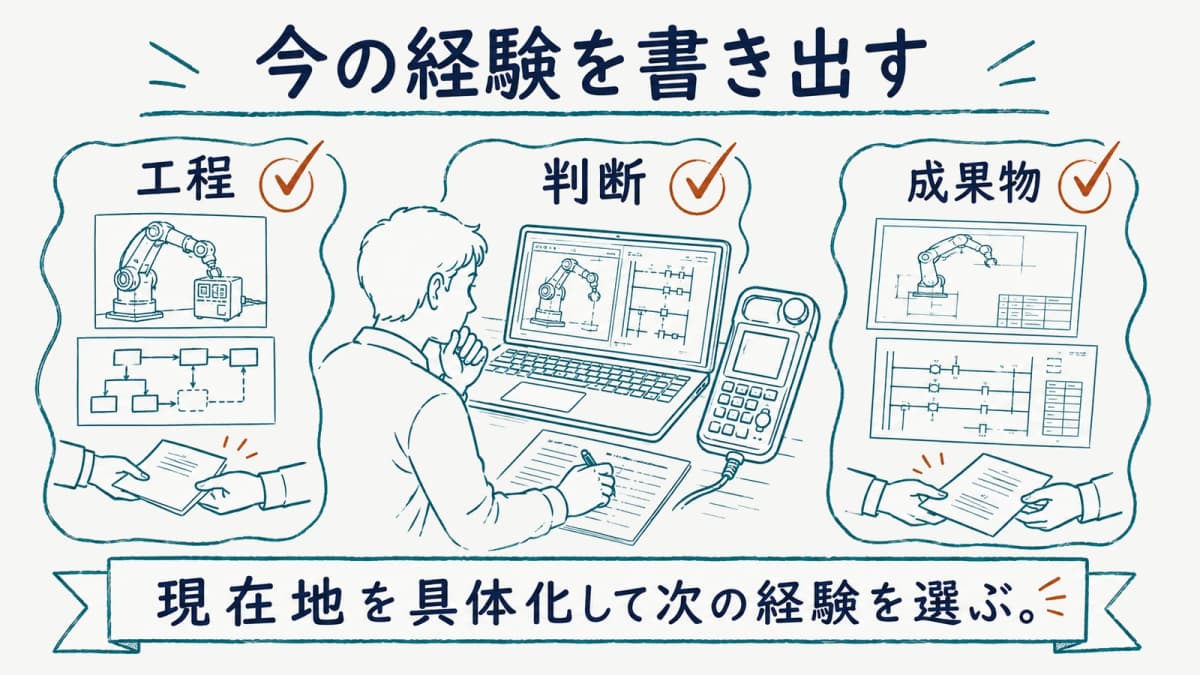
今の担当工程を書き出す
最初に、関わった案件を時系列ではなく工程ごとに分けます。構想で条件を聞き取った、電気図面を確認した、PLCのプログラムを読んだ、ティーチングで位置を調整した、現地で試験記録を残した、保守で履歴を調べた、といった行為を並べます。そのうえで、誰から情報を受け取り、どの成果物を作成し、誰へ渡したかを書き出します。
この整理では、成功した作業だけでなく、判断に迷った場面も役立ちます。どの資料が不足していたか、誰に確認すれば進んだか、どの安全条件を理解できていなかったかを振り返ると、次に学ぶ対象を具体化できます。職種名を変えることを先に決めず、今の工程で持っている経験を粒度細かく見ることが、選択肢を増やす準備になります。
学ぶことと任されることを分けて考える
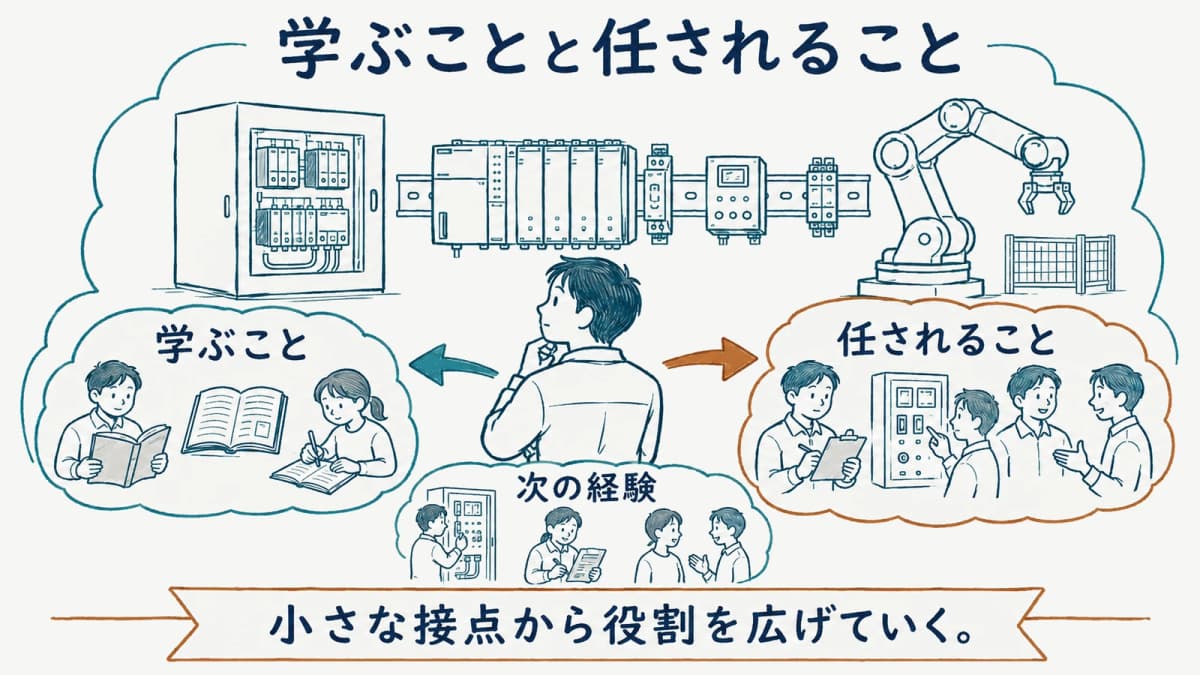
学ぶことは、図面の読み方、プログラムの構造、ロボットの操作、試験の進め方など、知識と練習で広げられる領域です。任されることは、設計条件の判断、現地での変更、他職種への説明、成果物の確認など、経験と信頼を通じて範囲が広がる領域です。両者を分けると、今すぐ取り組む学習と、現場で経験したい役割を別々に計画できます。
次の工程を選ぶときは、今の担当と距離が近く、成果物の受け渡しがある領域から考えます。制御設計なら電気図面やデバッグ、ティーチングなら操作条件や立上げ記録、保守なら設計資料の更新といった接点があります。小さな接点を積み重ねることで、専門性を失わずに仕事の見える範囲を広げられます。
経験を広げる際には、できることの一覧だけを増やすより、確認の深さを振り返ります。なぜその順番で試験したのか、どの資料を根拠に変更したのか、誰とどの状態を確認したのかを説明できると、同じ工程でも責任を持てる範囲が変わります。新しい領域へ進むときも、これまでの成果物と判断を起点にすれば、経験のつながりを自分で示せます。
振り返りの内容は、次の目標を決める際にも使えます。できなかったことを並べるだけでなく、すでに一人で判断できる条件、相談すれば進められる条件、まだ資料の読み方から学ぶ条件に分けます。現在地を具体化しておくと、任される仕事の範囲が変わったときにも、何を学び、何を確認するかを落ち着いて選べます。
よくある質問
キャリアパスは、職種名だけで考えるべきですか?
職種名だけでなく、どの工程で何を担い、どの成果物を作成し、誰へ受け渡したかを確認します。同じ職種名でも、構想、設計、デバッグ、立上げ、保守のどこまで関わったかで経験は変わります。工程と判断を書き出すと、深める方向と横断する方向を比較しやすくなります。
PLC経験は、どのような仕事につながりますか?
PLC経験は、制御設計、デバッグ、立上げとつながります。入出力、動作条件、異常時の扱いを整理し、図面や実機と照合した経験は、電気設計や機械設計との連携にも役立ちます。どのプログラムを扱ったかだけでなく、どの条件を判断し、どの記録を残したかで経験を整理します。
ティーチング経験を次の経験へつなげるにはどう考えますか?
動作の設定だけでなく、周辺設備との関係、安全上の確認、試験で得た情報の引継ぎを分けて振り返ります。可動範囲内の教示等は労働安全衛生規則第36条第31号で示される業務であり、作業内容に応じた確認が必要です。労働安全衛生規則は2026年8月1日施行の改正まで反映した内容を2026年9月5日に確認しています。
未経験からの準備はどの記事を見ればよいですか?
まず、PLC・シーケンス制御の仕事と、産業用ロボットのティーチングを読むと、工程、成果物、安全確認の基本を分けて理解できます。そのうえで、今まで読んできた図面、扱った機器、実機で確認した作業を工程地図に置くと、次に補う知識を選びやすくなります。経験が少ない段階でも、作業を細かく言葉にすることが準備になります。
まとめ
FA・ロボットエンジニアのキャリアは、どの工程を深めるかと、隣接工程の理解をどこまで広げるかで形づくられます。今の経験を、担当工程、判断、成果物、受け渡しに分けると、次に学ぶことと任されたいことを考えやすくなります。職種名だけで比べず、設備を動かす流れの中で自分の役割を見直すことが、着実な選択につながります。
キャリアの考え方はキャリアカテゴリで確認できます。記事内容の誤りの指摘・訂正依頼、法人からの取材・掲載に関する問い合わせはお問い合わせをご利用ください。
出典
- 労働安全衛生規則(e-Gov法令検索)(laws.e-gov.go.jp)
著者・監修
依田尚人YDAIコンサルティング株式会社 代表
依田尚人は YDAIコンサルティング株式会社 代表。FA・ロボット領域のスキル体系・工程別の役割・安全と法令について、公的統計・公的名簿・法令条文・各社公開情報を一次ソースまで確認する工程を標準として、本サイトの記事を設計・監修しています。
robot-career.comは、YDAIコンサルティング株式会社が運営する情報メディアです。掲載情報の収録基準・出典の考え方は情報の収録基準と運営方針をご覧ください。
掲載内容に誤りや古い情報を見つけられた場合は、お問い合わせフォームよりご連絡ください。内容を確認のうえ対応します。