産業用ロボットの安全柵はいつ必要?判断の条件と確認の流れ
著者・監修: 依田尚人(YDAIコンサルティング株式会社 代表)
産業用ロボットの安全柵はいつ必要?判断の条件と確認の流れ
産業用ロボットの安全柵は、接触により危険が生ずるおそれがあるかを起点に判断し、リスクアセスメントによる評価、またはISO 10218-1:2011・ISO 10218-2:2011により設計・製造・設置され、技術ファイルと適合宣言書が作成されたロボットを使用条件どおりに用いる場合の条件を確認します。機種の呼び方や一つの距離だけで結論を出すのではなく、装置、周辺環境、作業の組合せを順に確かめることが必要です。安全柵の有無は、設計、据付け、使用時の役割分担とも結び付くため、確認の流れを共有しておくと判断の抜けを減らせます。
安全柵を考える前に確認すること
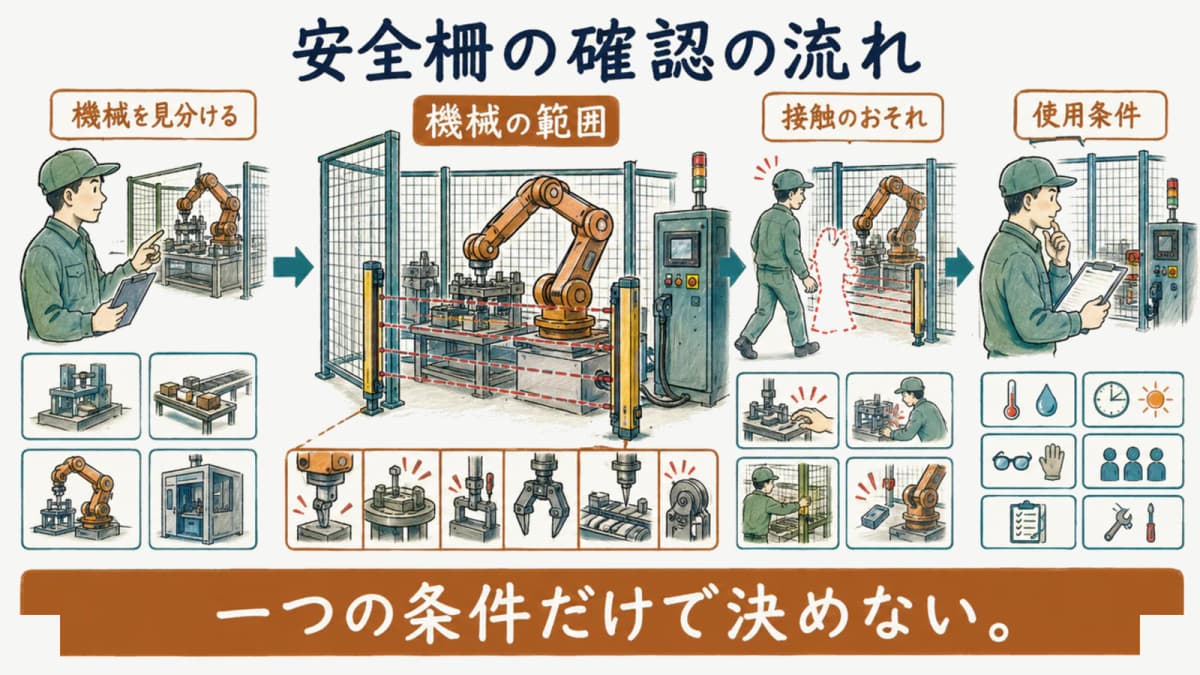
安全柵を検討する際は、対象の機械が安衛則上の産業用ロボットに当たるか、運転中に人と接触するおそれがあるかを先に確認します。その後に、必要な措置や使用条件を具体的な設備と作業に照らして考えます。
| 確認する順序 | 見る内容 | 判断で大切な点 |
|---|---|---|
| 機械の範囲 | 定格出力や動作の性質 | 除外の条件を安全性の断定にしない |
| 接触の可能性 | 動く部分、人の作業位置、周辺構造物 | 接触時の危険のおそれを具体化する |
| 措置の考え方 | 評価、文書、使用条件 | 一つの呼称や数値に置き換えない |
産業用ロボットに当たるかを確認する
労働安全衛生規則第150条の4は、産業用ロボットを運転する場合に、接触により労働者に危険が生ずるおそれがあるとき、さく又は囲いを設ける等の必要な措置を求めています。労働安全衛生規則(e-Gov法令検索)は2026-04-28公布・2026-08-01施行の現行版で、確認日は2026-09-05です。安全柵の検討を始める際は、まずこの対象範囲を前提にします。
昭和五十八年労働省告示第五十一号には、定格出力が80W以下の駆動用原動機を有する機械など、安衛則上の産業用ロボットから除外される条件があります。ただし、除外に当たるかの確認を、その機械に接触しても安全だという結論に置き換えることはできません。対象の機械、動作、周辺の作業を分けて確認し、一般的な危険防止の観点も含めて検討します。
固定シーケンス制御装置の情報に基づく単一動作の単調な繰り返しも、告示に示された除外条件の一つです。複数の動作を組み合わせる設備か、個別の条件に当たるかは、動作の説明と仕様を照らして確認します。昭和五十八年労働省告示第五十一号、確認日2026-09-05の範囲で、対象の機械を具体的に見極めることが大切です。
接触による危険のおそれを起点にする
安全柵の判断で中心になるのは、接触そのものの有無ではなく、接触により危険が生ずるおそれです。人が近づく工程、ロボットが動く範囲、周辺装置の位置を並べ、どこで人と機械が近接するかを整理します。人が通常は入らない場所でも、段取り、清掃、復旧、確認の場面で入るなら、運用に含めて考える必要があります。
この考え方は、ロボットの名称だけで安全柵の要否を決めないための出発点です。産業用ロボットの作業区分と安全措置を先に知りたい場合は、産業用ロボットの安全と法令を参照してください。設備の状態と人の仕事を一緒に見ることで、必要な確認を関係者で共有しやすくなります。
確認する範囲は、ロボットアームの周囲だけに限りません。ワークの受渡し、扉の開閉、コンベアの再起動など、隣接する設備の動きが人の退避や操作に影響する場合があります。作業者が近づく理由を工程ごとに書き出すと、想定していなかった接触の場面も見つけやすくなります。
接触による危険のおそれを判断する
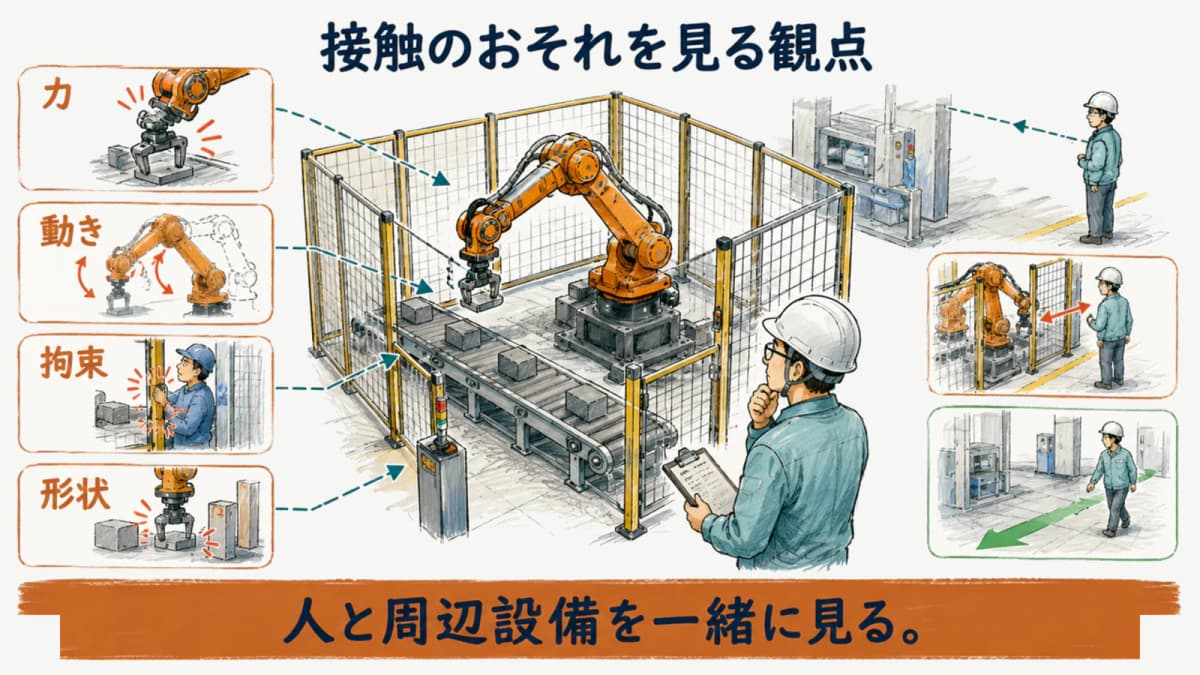
接触による危険のおそれは、ロボット本体だけを見て決めるものではありません。動きの性質、周辺構造物、作業者の位置と行動を重ねて、想定される場面ごとに確認します。
力・運動エネルギー・拘束の可能性を確認する
2013-12-24の基安安発1224第1号は、接触による危険のおそれを見積もる際、マニプレータ等の力及び運動エネルギー、周辺構造物に拘束される可能性に留意することを示しています。単に動作がゆっくり見えるかではなく、人が押し込まれる、挟まれる、逃げられない状態になる可能性を設備の配置とともに考えます。根拠となる厚生労働省の協働作業に関する解説資料と通達の確認日は2026-09-05です。
確認は、通常運転だけで完結しません。ワークの詰まり、位置ずれ、復帰操作、品種切替など、作業者が装置へ近づく場面を洗い出します。制御盤からの操作、ティーチングペンダントでの操作、周辺コンベアの停止条件がどう関係するかまで見れば、接触の危険を装置全体の問題として捉えられます。
力や動きの評価を担当者の感覚だけに任せると、同じ設備でも見方がばらつきます。接触した場合の人の位置、押し込まれる方向、停止までに影響する周辺設備を共有し、評価の前提を記録します。この整理が、後から措置や使用条件を見直す際の共通言語になります。
形状・周辺構造物・作業状況を確認する
危険のおそれを考える際には、突起や鋭利な部分、関節間の挟まれ、周辺設備とのすき間、作業者の姿勢も関係します。同じロボットでも、治具、コンベア、安全柵、作業台の配置が変われば、人が拘束される可能性は変わります。したがって、カタログ上の機能だけでなく、設置された状態と実際の作業を見て整理します。
保護方策を検討する際の考え方として、厚生労働省「機械の包括的な安全基準に関する指針」(基発第0731001号)は、設備上の保護方策を優先する考え方を示しています。誰がどの方向から近づくか、異常時に何を操作するかを図面と手順に照らせば、設備の変更後にも確認を引き継げます。同指針の確認日は2026-09-05です。
周辺構造物との間隔だけでなく、ワークの形状や治具の交換時に生じる姿勢も確認対象になります。通常は見えない場所や、複数人が同時に作業する場面は、現場の手順と照らして具体化します。こうした確認を重ねることで、措置を設ける理由を設計担当と使用する側の双方で説明できます。
安全柵以外の運用を検討する2つの考え方
接触による危険のおそれを評価する過程では、安全柵以外の措置を検討する場面があります。その場合も、安全柵を単純に外す発想ではなく、通達が示す条件と使用時の確認を満たすかを順に確かめます。
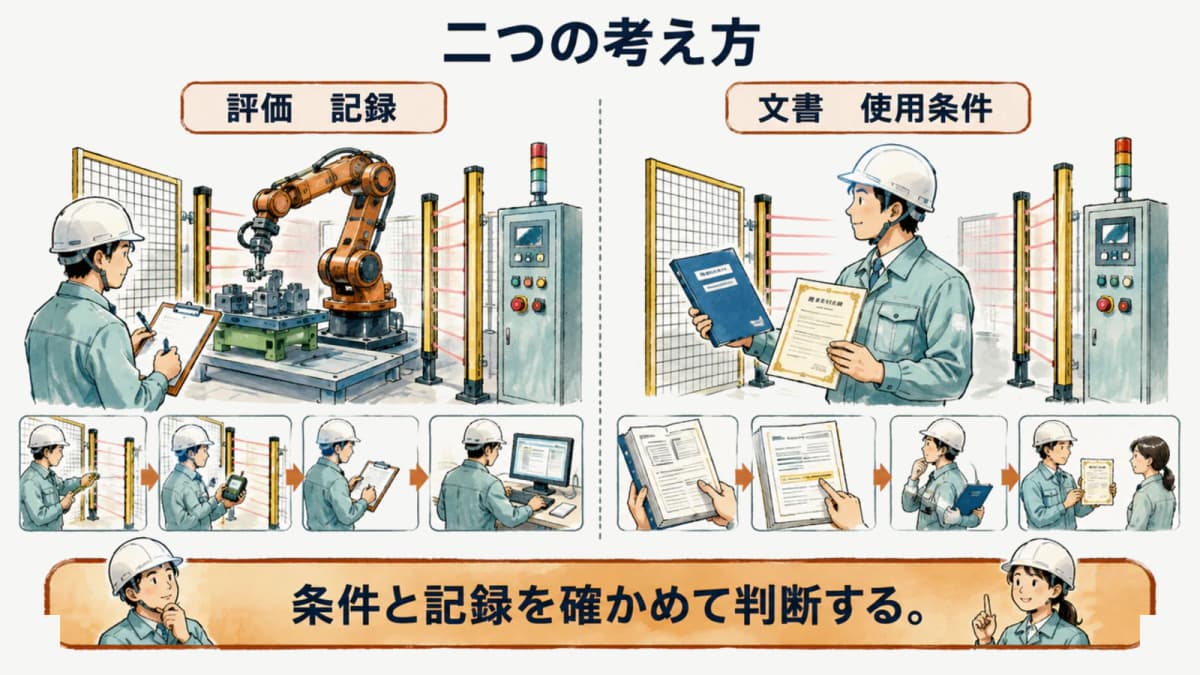
リスクアセスメントに基づく運用
2013-12-24の通達では、労働安全衛生法第28条の2のリスクアセスメントに基づく措置を実施し、接触により危険が生ずるおそれが無くなったと評価できる場合の考え方が示されています。評価では、力及び運動エネルギー、拘束される可能性、形状と作業状況に留意し、評価結果は危険性又は有害性等の調査等に関する指針に基づき記録・保管します。これは、設備や作業条件を評価して初めて検討できる考え方です。
留意事項の通達(基安安発1224第1号)には、最接近距離を500mm以上とすることなどが判断の一例として示されています。しかし、500mmだけを取り出して一律の基準値にしてはいけません。周辺構造物、作業者が拘束される可能性、他の危険要因も含めた評価の結果として、危険のおそれを検討します。
評価結果を記録・保管することは、後の変更時に当時の前提をたどるためにも役立ちます。ロボットの動作、周辺設備、作業方法のどれかが変われば、以前の評価をそのまま使えるとは限りません。設備を変更する担当と使用する担当が、評価の対象となった条件を共有することが必要です。
ISO 10218-1:2011・ISO 10218-2:2011と技術ファイル・適合宣言書を確認する
もう一つの考え方は、ISO 10218-1:2011及びISO 10218-2:2011により、それぞれ設計・製造・設置された産業用ロボットを、使用条件に基づいて適切に使用することです。この場合は、設計者、製造者、設置者が技術ファイルと適合宣言書を作成していることが条件になります。日本の施行通達が名指ししているのは2011年版であり、版年を省略して別の版と混同しないことが必要です。
この整理は、規格名があるだけで安全柵に関する条件を満たすという意味ではありません。設備がどの条件で設置され、誰がどの条件で使うのかを文書と現場の両方で確認します。通達は基発第339号(1983-06-28)、一部改正基発1224第2号(2013-12-24)で、確認日は2026-09-05です。
使用条件に基づく適切な使用を確認する際は、導入時の条件と現在の運用を比べます。治具、ワーク、作業者の動線、操作する機器が変われば、確認すべき内容も変わります。規格名だけを判断材料にせず、文書と現場の条件を対応させる姿勢が欠かせません。
現場で確認したい文書と役割
安全柵以外の運用を検討する際は、設計・製造・設置・使用の情報が途切れないことが重要です。文書を集めること自体を目的にせず、使用条件と作業の実態を関係者で照合します。
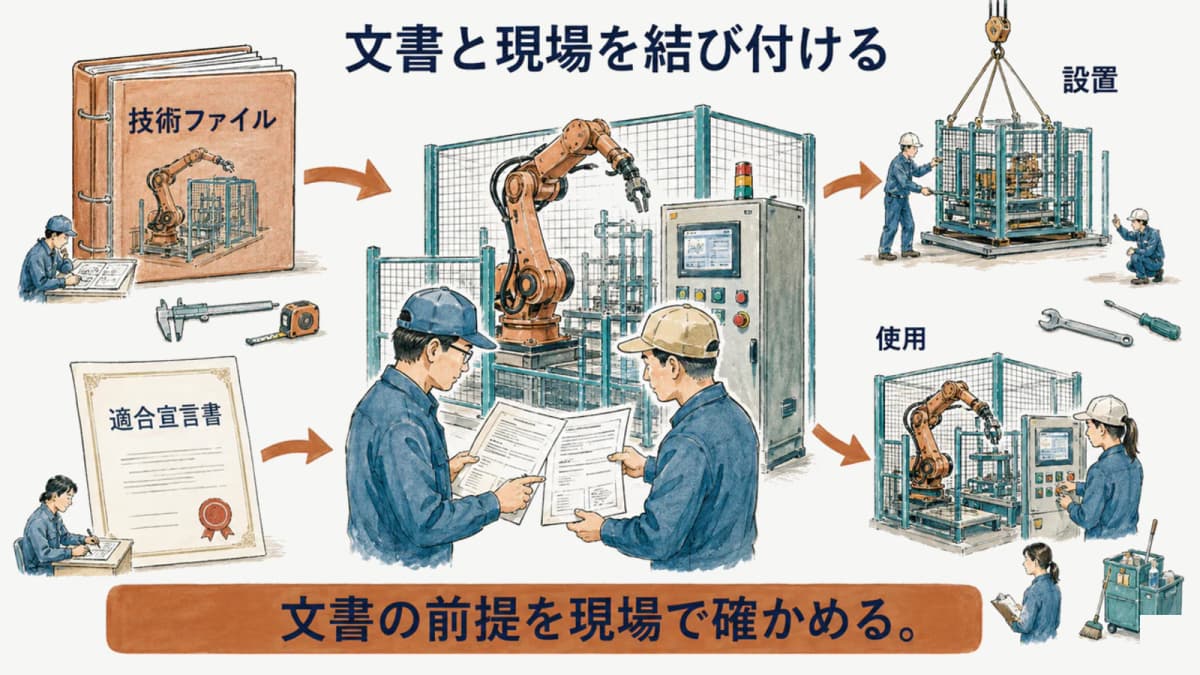
技術ファイルと適合宣言書を確認する場面
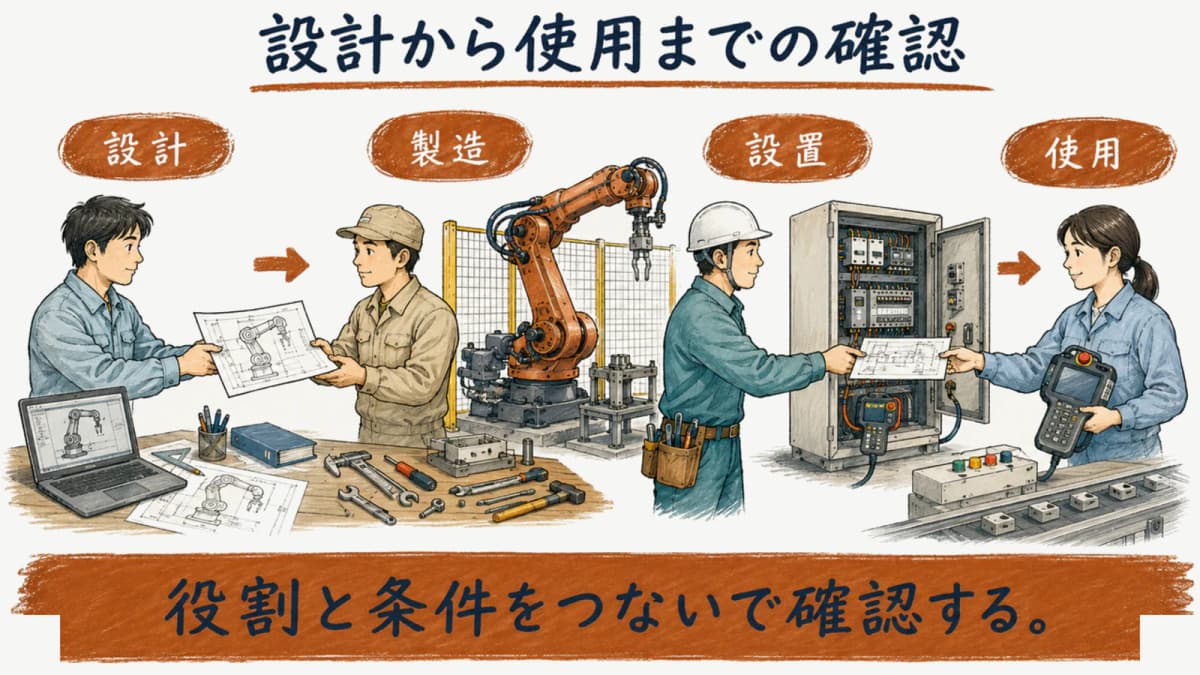
技術ファイルと適合宣言書は、ISO 10218-1:2011・ISO 10218-2:2011を用いる考え方で確認する文書です。装置を受け入れる時、設置条件を変更するとき、使用方法を見直すときには、文書にある前提と現場の状態を対応させます。設計者、製造者、設置者、使用する側の役割が分かれている場合ほど、誰がどの情報を確認するかを明確にします。
ロボットを使う現場では、ティーチング、制御の調整、周辺設備との連携などで条件が変わることがあります。産業用ロボットのティーチングの作業内容を確認すると、使用時にどの作業が可動範囲に関わるかを考えやすくなります。特別教育との関係も、担当する作業を具体的にしたうえで産業用ロボットの特別教育と照合します。
さく又は囲い以外の措置を検討する場面
労働安全衛生規則第150条の4の「さく又は囲いを設ける等」には、光線式安全装置、安全マット、立入禁止の表示と周知、監視人の配置など、通達で例示された措置があります。どれか一つを機械的に選ぶのではなく、接触による危険のおそれ、設備の配置、作業時の条件に対応できるかを考えます。根拠は労働安全衛生規則(e-Gov法令検索)第150条の4、確認日2026-09-05です。
設計と現地調整の担当が分かれる案件では、装置を立ち上げる前後で情報を受け渡す必要があります。ロボットSIerの仕事を参照し、工程ごとに誰が文書と現場の条件を確認するかを整理してください。個別の設備に対する措置の判断は、所管窓口又は専門家へ相談し、現場の条件に基づいて行います。
よくある質問
協働運転を検討するときは、何から確認しますか?
機種の呼び方からではなく、接触により危険が生ずるおそれ、設備の配置、作業条件から確認します。そのうえで、リスクアセスメントに基づく評価又はISO 10218-1:2011・ISO 10218-2:2011と文書を確認する考え方を照合します。厚生労働省の協働作業に関する解説資料、確認日2026-09-05に基づく整理です。
通達に出てくる最接近距離の例は、どのように扱えばよいですか?
最接近距離500mm以上は、危険のおそれが無いと判断できる一例として通達が示したものです。一律の基準値ではなく、力、運動エネルギー、拘束の可能性、形状、作業状況を含めて評価します。留意事項の通達(基安安発1224第1号・2013-12-24)、確認日2026-09-05を参照してください。
通達が参照するISO規格はどの版ですか?
通達が名指ししているのはISO 10218-1:2011及びISO 10218-2:2011です。別の版に置き換えて適合可否を判断せず、設計・製造・設置、技術ファイル、適合宣言書、使用条件を確認します。労働安全衛生規則の施行通達(一部改正基発1224第2号)、確認日2026-09-05に基づきます。
リスクアセスメントでは何を確認しますか?
通達が示す観点は、マニプレータ等の力及び運動エネルギー、周辺構造物に拘束される可能性、形状・作業状況です。評価結果を記録・保管し、設備と作業の条件を対応させます。厚生労働省「産業用ロボットと人との協働作業が可能となる安全基準を明確化しました(労働安全衛生規則第150条の4関係)」、確認日2026-09-05を参照してください。
まとめ
安全柵の要否は、産業用ロボットの呼び方や距離の数字だけで決めるものではありません。接触による危険のおそれを出発点に、設備、周辺構造物、作業状況、文書、使用条件を結び付けて確認します。安全柵以外の措置を検討する場合も、通達が示す考え方と現場の実態を照合し、関係者で判断の根拠を共有することが重要です。
産業用ロボットの安全に関する記事は法令カテゴリで確認できます。記事内容の誤りの指摘・訂正依頼、法人からの取材・掲載に関する問い合わせはお問い合わせをご利用ください。
出典
- 労働安全衛生規則(e-Gov法令検索)(laws.e-gov.go.jp)
- 労働安全衛生規則第三十六条第三十一号の規定に基づく厚生労働大臣が定める機械(昭和五十八年労働省告示第五十一号)(mhlw.go.jp)
- 厚生労働省「産業用ロボットと人との協働作業が可能となる安全基準を明確化しました(労働安全衛生規則第150条の4関係)」(mhlw.go.jp)
- 労働安全衛生規則の一部を改正する省令の施行等について(基発第339号・一部改正 基発1224第2号)(jsite.mhlw.go.jp)
- 厚生労働省「機械の包括的な安全基準に関する指針」(基発第0731001号)(mhlw.go.jp)
著者・監修
依田尚人YDAIコンサルティング株式会社 代表
依田尚人は YDAIコンサルティング株式会社 代表。FA・ロボット領域のスキル体系・工程別の役割・安全と法令について、公的統計・公的名簿・法令条文・各社公開情報を一次ソースまで確認する工程を標準として、本サイトの記事を設計・監修しています。
robot-career.comは、YDAIコンサルティング株式会社が運営する情報メディアです。掲載情報の収録基準・出典の考え方は情報の収録基準と運営方針をご覧ください。
掲載内容に誤りや古い情報を見つけられた場合は、お問い合わせフォームよりご連絡ください。内容を確認のうえ対応します。