産業用ロボットの安全と法令|特別教育・可動範囲・作業別の確認点
著者・監修: 依田尚人(YDAIコンサルティング株式会社 代表)
産業用ロボットの安全と法令|特別教育・可動範囲・作業別の確認点
産業用ロボットの安全は、機種名だけで判断せず、可動範囲内で行う作業を教示等・運転中・検査等・点検に分け、それぞれの根拠と措置を確認することが出発点です。装置を動かす、設定を変える、調整するという行為は近く見えても、作業時にロボットがどの状態にあり、人がどこで何を操作するかで確認点が変わります。
安全の話を設備だけの問題にせず、仕事を担う人が作業を説明できる形にすることも重要です。ここでは、労働安全衛生法と労働安全衛生規則の現行文言を2026年9月5日に確認した範囲で、作業ごとの考え方を整理します。
産業用ロボットの安全を考える起点
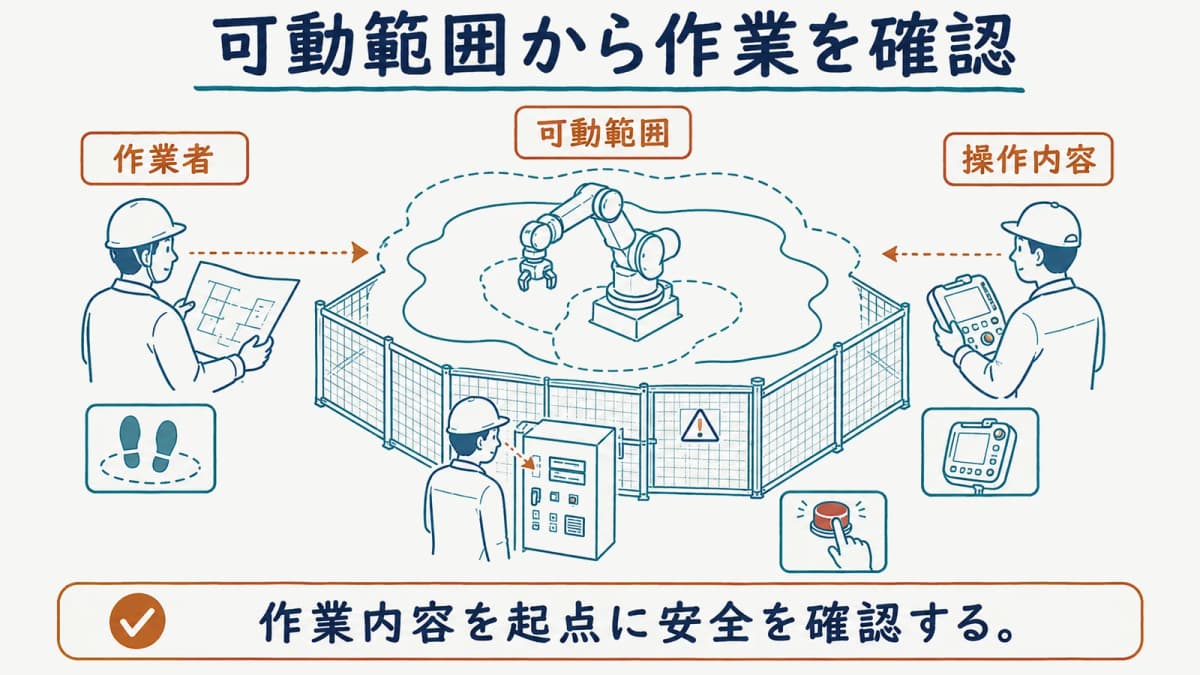
産業用ロボットの安全確認では、まず法令上の対象となる機械か、次に人が可動範囲内でどの作業をするかを順に見ます。装置名や見た目で結論を急がず、作業内容と根拠条文を対応させることが実務の起点です。
法令上の産業用ロボットと可動範囲
労働安全衛生規則第36条第31号は、マニプレータと記憶装置を有し、記憶装置の情報に基づいて自動動作できる機械を、一定の除外を除き産業用ロボットとして示しています。同号でいう可動範囲は、記憶装置の情報に基づいてマニプレータその他の各部が動くことのできる最大の範囲です。人がその範囲に入るかどうかは、教育や危険防止措置を検討する入口になります。
産業用ロボットは、労働安全衛生法第20条の機械に当たるものとして扱われます。根拠条文は同法第20条と労働安全衛生規則第36条第31号で、最終改正は同法が2025年5月14日公布・2026年4月1日施行、同規則が2026年4月28日公布・8月1日施行です。確認日は2026年9月5日です。適用は、誰が可動範囲の内外で何をするかで把握します。
80Wの適用除外と安全対策を分けて考える
昭和五十八年労働省告示第五十一号では、定格出力が80W以下の駆動用原動機を有する機械などを、労働安全衛生規則上の産業用ロボットから除外しています。固定シーケンス制御装置の情報に基づく一つの動作の単調な繰り返しを行う機械も、同告示の要件に当てはまる場合があります。これは特別教育や第150条の3から第151条までの規制対象かを見分けるための整理です。
適用除外に当たることと、作業場所での危険がなくなることは別です。労働安全衛生法第20条は、機械等による危険を防止するために必要な措置を事業者に求めています。出力だけで安全性を決めず、動作、周辺設備、作業者の位置、想定外の起動を一緒に確認する視点が必要です。昭和五十八年労働省告示第五十一号と労働安全衛生法(いずれも2026年9月5日確認)を分けて読むと、確認の目的が混ざりません。
作業別に確認する安全上の措置
教示等、通常運転、検査等、点検では、ロボットの停止状態や人の立入り方が異なります。労働安全衛生規則第36条と第150条の3から第151条は、作業ごとに教育と措置を組み立てる枠組みを示しています。
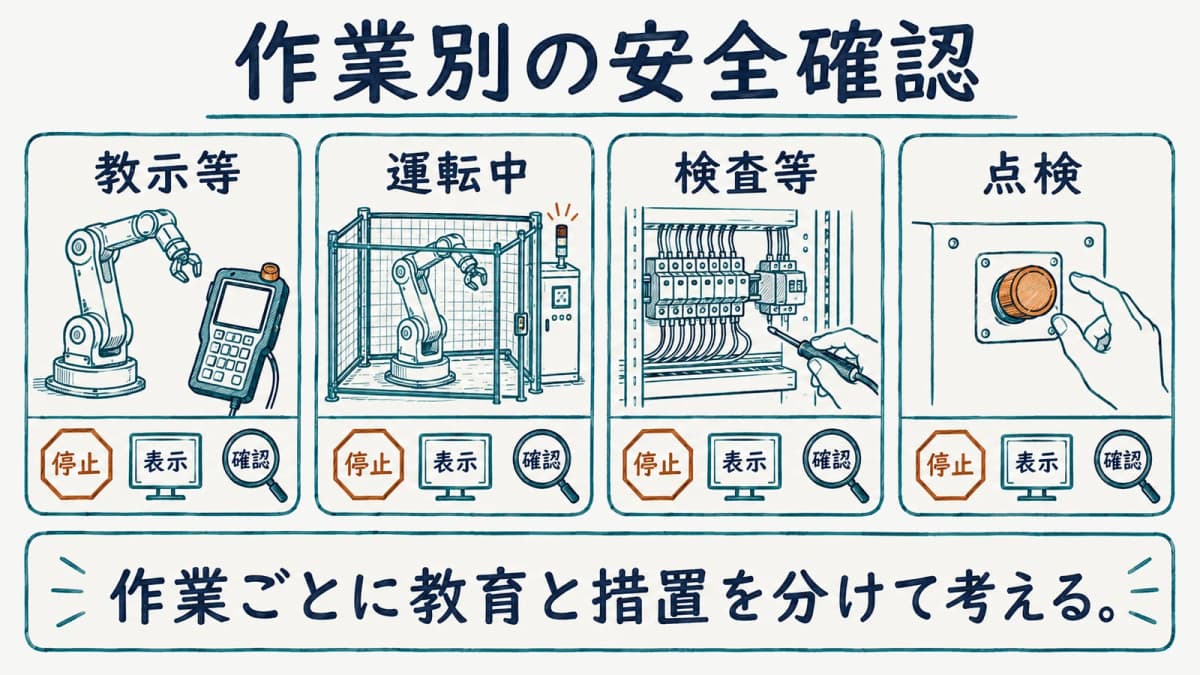
| 作業 | 特別教育の対象 | 主な確認事項 | 根拠 |
|---|---|---|---|
| 教示等 | 可動範囲内での設定・変更・確認など | 作業規程、直ちに停止できる措置、作業中表示 | 労働安全衛生規則第36条第31号、第150条の3 |
| 運転中 | 作業内容による | 接触により危険が生ずるおそれと、さく・囲い等の措置 | 労働安全衛生規則第150条の4 |
| 検査等 | 運転中に行う検査・修理・調整など | 原則の停止、施錠、表示。運転中なら代替措置 | 労働安全衛生規則第36条第32号、第150条の5 |
| 点検 | 教示等の開始前 | 外部電線、マニプレータ、制動装置・非常停止装置 | 労働安全衛生規則第151条 |
教示等で確認する特別教育と作業規程
教示等は、可動範囲内でマニプレータの動作の順序、位置、速度を設定、変更、確認する業務です。労働安全衛生規則第36条第31号は、駆動源を遮断して行うものをこの範囲から除きます。また、可動範囲内で教示等を行う人と共同して、可動範囲外で関連機器を操作する業務も対象に含まれます。職種名ではなく、実際の作業条件で見分けることが大切です。
労働安全衛生法第59条第3項に基づき、事業者は対象業務に就く労働者へ特別の教育を行います。安全衛生特別教育規程第18条では、教示等について学科7時間以上・実技3時間以上(合計10時間以上)の科目構成が定められています。可動範囲内で作業する際は、労働安全衛生規則第150条の3に沿って操作方法、手順、速度、合図、異常時や再起動時の措置を含む作業規程を確認します。これらは2026年9月5日に確認した労働安全衛生法、労働安全衛生規則、安全衛生特別教育規程に基づく整理です。
運転中に確認する接触による危険のおそれ
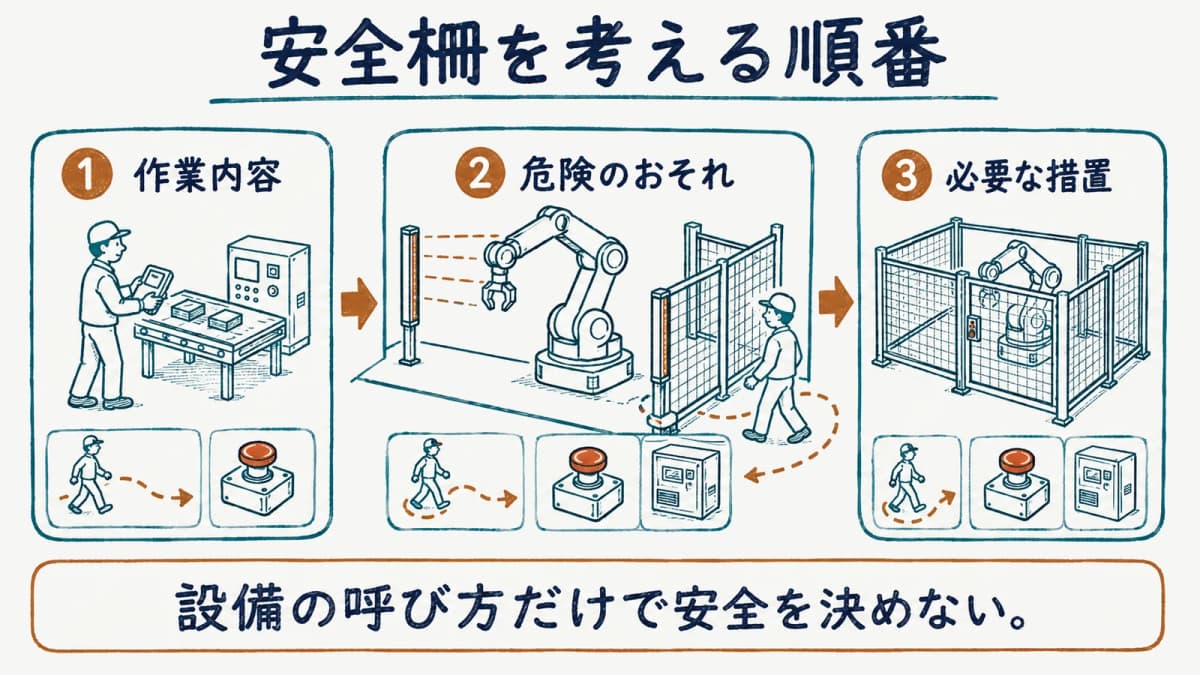
通常の運転では、労働安全衛生規則第150条の4が、接触により労働者に危険が生ずるおそれのあるとき、さく又は囲いを設ける等の必要な措置を求めています。ここで確認すべきなのは、ロボットが動くこと自体ではなく、人が接触、挟まれ、拘束されるおそれがどの場面で生じるかです。搬送設備や治具、周辺構造物との関係も含め、作業者の動線を具体的に追います。
さく又は囲い以外の措置として、通達は光線式安全装置、安全マット、ロープや鎖による区画と表示、監視人などを挙げています。いずれの方法でも、設備を設けたことだけで判断せず、運転中に人が可動範囲へ近づく状況、非常時に止められる状況、周知の方法を確かめます。労働安全衛生規則第150条の4と厚生労働省の協働作業に関する解説資料は、2026年9月5日に確認しています。
検査等と作業開始前点検で確認すること
検査等は、可動範囲内で行う検査、修理、調整、それらの結果確認のうち、産業用ロボットの運転中に行うものです。労働安全衛生規則第36条第32号では教示等と別の特別教育対象として整理され、両方の業務に就くなら作業ごとに教育を確認します。安全衛生特別教育規程第19条は、検査等について学科9時間以上・実技4時間以上(合計13時間以上)を定めています。
労働安全衛生規則第150条の5では、検査等は原則として運転を停止し、起動スイッチへの施錠や作業中表示などを行います。運転中に行わなければならない場合には、作業規程、直ちに停止できる措置、運転状態切替スイッチ等への表示という三つの措置を確認します。さらに第151条は、教示等の開始前に外部電線の損傷、マニプレータの作動、制動装置と非常停止装置の機能を点検し、異常時は補修等を行うよう定めています。これらは労働安全衛生規則と安全衛生特別教育規程を2026年9月5日に確認した内容です。
安全柵を検討するときの考え方
安全柵の検討は、製品の呼び方だけで結論を出すものではありません。労働安全衛生規則第150条の4の「接触により危険が生ずるおそれ」を起点に、運用と根拠資料を照らして確認します。
リスクアセスメントの位置づけと記録
労働安全衛生法第28条の2は、危険性又は有害性等を調査し、その結果に基づく措置を講ずるよう事業者が努めることを定めています。これは努力義務であり、すべての場面で同じ手続を法的義務として扱うものではありません。一方で、労働安全衛生規則第150条の4の運用において、接触による危険のおそれがなくなったと評価する方法を採るなら、調査に基づく措置と評価結果の記録・保管が前提になります。
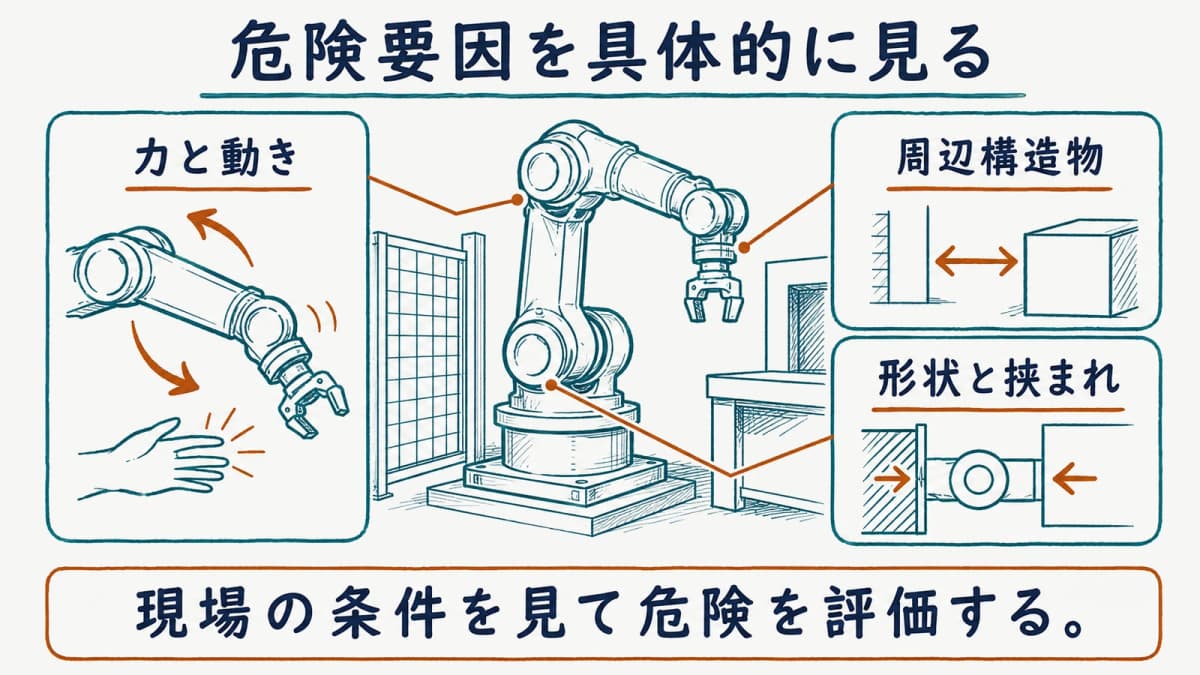
厚生労働省「機械の包括的な安全基準に関する指針」は、設備上の保護方策を優先し、残った危険を使用上の情報として扱う考え方を示しています。ロボットの力や運動エネルギー、周辺構造物に拘束される可能性、形状や関節間の挟まれなどを、作業場の状態に即して確認します。評価を担当する人は、結論だけでなく、どの作業と周辺条件を見たかを残すことで、設備変更や作業変更の際に見直しやすくなります。労働安全衛生法第28条の2、労働安全衛生規則第150条の4、同指針は2026年9月5日に確認しています。
ISO 10218-1:2011・ISO 10218-2:2011を使う場合の確認事項
2013年12月24日の通達改正では、ISO 10218-1:2011及びISO 10218-2:2011によりそれぞれ設計、製造、設置された産業用ロボットを、使用条件に基づいて適切に使用する方法が示されています。この方法では、設計者、製造者、設置者が技術ファイルと適合宣言書を作成していることも確認条件です。規格名だけを確認するのではなく、誰が設置の安全条件に責任を持ち、使用条件が現場運用に反映されているかを確認します。
通達が名指しするのはISO 10218-1:2011及びISO 10218-2:2011です。厚生労働省の協働作業に関する解説資料と「労働安全衛生規則の一部を改正する省令の施行等について(基発第339号・一部改正 基発1224第2号)」は、いずれも2026年9月5日に確認しています。最接近距離を500mm以上とすることは、危険のおそれがないと判断できる一例として示されたもので、すべての現場にそのまま当てはめる基準値ではありません。個別の設置条件は、所管窓口や安全の専門家にも確認します。
安全に関わる仕事で身につけたい視点
安全に関わる担当者には、設備知識だけでなく、作業内容を根拠とつないで共有する力が求められます。変更前後の作業を比べ、誰がどこに入り、何を操作し、どの条件が変わるかを言葉と図面で伝えます。
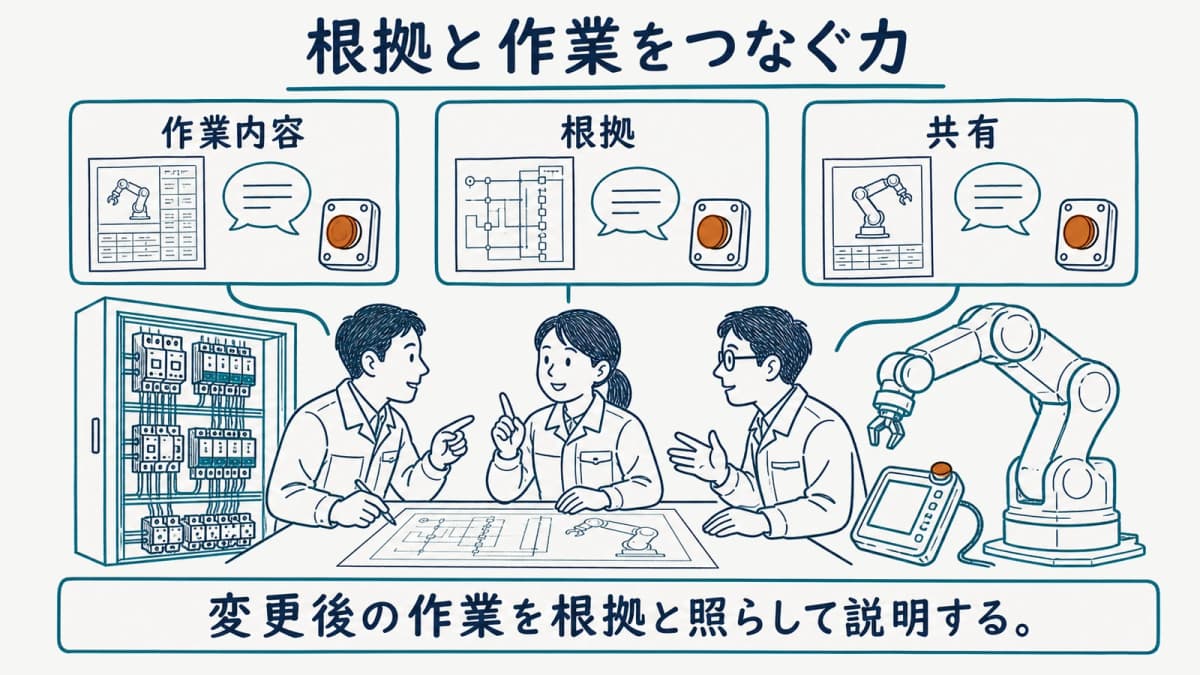
作業内容を根拠と照らして説明する力
安全確認では、「ティーチングをする」「点検をする」という呼び名だけでは足りません。可動範囲の内外、駆動源の状態、運転中か停止中か、共同作業者の有無を整理すると、労働安全衛生規則第36条、第150条の3から第151条のどこを確認するかが見えてきます。機械設計、電気設計、制御設計、現地調整の担当者が同じ前提を持てるよう、作業規程や図面の言葉をそろえることも実務の一部です。
担当範囲を広げたいときは、条文を暗記することより、作業の変化を根拠へ戻して説明する習慣をつくる方が役立ちます。例えば、プログラム変更後に動作範囲が変わるなら、作業者の動線、非常停止、表示、周辺設備との関係を確認項目へ戻します。結論を一人で決めるのではなく、変更に関わる人と確認の根拠を共有し、判断が必要な個別事案は所管窓口や専門家へ相談する姿勢を持ちます。
よくある質問
産業用ロボットの安全に関わる特別教育は、どの作業で必要ですか?
可動範囲内で行う教示等は労働安全衛生規則第36条第31号、運転中に行う検査等は同第32号の対象です。労働安全衛生法第59条第3項に基づき事業者が行う特別の教育であり、職種名ではなく実際の業務で確認します。労働安全衛生規則と労働安全衛生法は、2026年8月1日施行の改正まで反映した内容を2026年9月5日に確認しています。
リスクアセスメントは、労働安全衛生法上どのような位置づけですか?
労働安全衛生法第28条の2は、危険性又は有害性等の調査と結果に基づく措置を講ずるよう努めることを定める努力義務です。労働安全衛生規則第150条の4の運用で、接触による危険のおそれがないと評価する方法を採る場合は、調査と評価結果の記録・保管を確認します。労働安全衛生法と厚生労働省の協働作業に関する解説資料は2026年9月5日に確認しています。
安全柵は常に設ける必要がありますか?
労働安全衛生規則第150条の4は、運転時に接触により労働者に危険が生ずるおそれがあるとき、さく又は囲いを設ける等の措置を求めています。リスクアセスメントで危険のおそれがないと評価できる場合、またはISO 10218-1:2011及びISO 10218-2:2011に基づく設計、製造、設置と必要書類、適切な使用条件を確認する場合は、通達で示された考え方を検討します。労働安全衛生規則と厚生労働省の解説資料は2026年9月5日に確認しています。
通達に出てくる最接近距離の例は、どのように扱えばよいですか?
500mm以上の間隔は、危険のおそれがないと判断できる一例として2013年12月の厚生労働省解説資料に示されています。一律に安全を決める値ではなく、ロボットの力や形状、周辺構造物、拘束される可能性などを踏まえた評価の中で扱います。厚生労働省「産業用ロボットと人との協働作業が可能となる安全基準を明確化しました(労働安全衛生規則第150条の4関係)」は2026年9月5日に確認しています。
まとめ
産業用ロボットの安全は、可動範囲内で行う作業を分けて確認すると、教育、停止、表示、点検、さく又は囲い等の論点を整理できます。設備の名称や出力だけで判断せず、作業者の位置、運転状態、周辺設備、根拠条文を結び付けて考えることが重要です。設備や作業条件が変わる際は、変更後の作業を具体化し、必要に応じて所管窓口や専門家へ確認します。
関連する法令の整理は法令カテゴリで確認できます。記事内容の誤りの指摘・訂正依頼、法人からの取材・掲載に関する問い合わせはお問い合わせをご利用ください。
著者・監修
依田尚人YDAIコンサルティング株式会社 代表
依田尚人は YDAIコンサルティング株式会社 代表。FA・ロボット領域のスキル体系・工程別の役割・安全と法令について、公的統計・公的名簿・法令条文・各社公開情報を一次ソースまで確認する工程を標準として、本サイトの記事を設計・監修しています。
robot-career.comは、YDAIコンサルティング株式会社が運営する情報メディアです。掲載情報の収録基準・出典の考え方は情報の収録基準と運営方針をご覧ください。
掲載内容に誤りや古い情報を見つけられた場合は、お問い合わせフォームよりご連絡ください。内容を確認のうえ対応します。