FA・ロボット業界の職種別の役割|設計・ビジョン・据付・保守を整理
著者・監修: 依田尚人(YDAIコンサルティング株式会社 代表)
FA・ロボット業界の職種別の役割|設計・ビジョン・据付・保守を整理
FA・ロボット業界の職種は、同じ装置づくりに関わりながらも、機械、電気、制御、画像、現地調整、保守で担当する工程と成果物が異なります。職種名だけで違いを捉えるより、何をつくり、誰へ渡し、次の工程で何が確認されるかを見ると、役割のつながりを理解しやすくなります。案件や組織によって分業と兼任の範囲は変わるため、役割を一律に決めつけないことも大切です。
職種の違いは工程と成果物で捉える
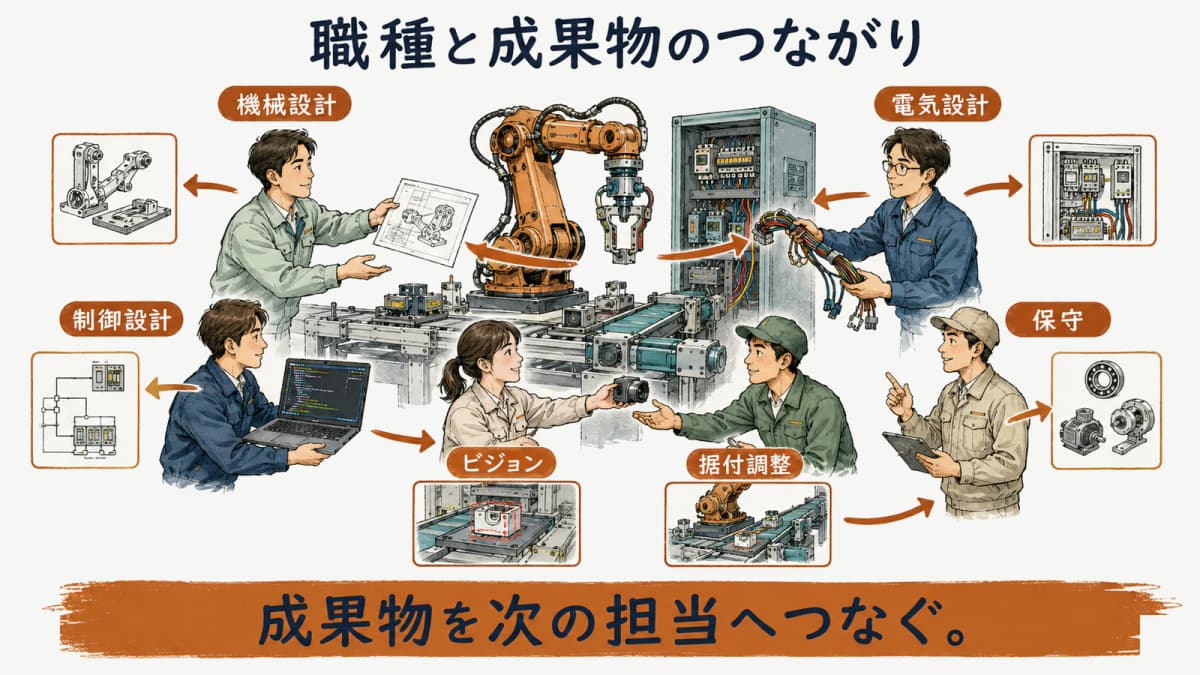
FA・ロボットの仕事は、構想から設計、製作、立上げ、保守まで、成果物を受け渡しながら進みます。職種ごとの役割は、担当する作業ではなく、次の人が使える状態で何を残すかで捉えると明確になります。
| 職種 | つくる成果物 | 受け渡し先の職種 |
|---|---|---|
| 機械設計 | 構想、機械図面、部品や動作の条件 | 電気設計、制御設計、据付調整 |
| 電気設計 | 回路図、盤内レイアウト、配線に関する情報 | 制御設計、製作、据付調整 |
| 制御設計 | 制御仕様、入出力の整理、プログラムに関する情報 | 電気設計、据付調整、保守 |
| ビジョン | 撮像・判定に関する条件、調整結果 | 機械設計、制御設計、据付調整 |
| 据付調整・保守 | 現地での確認結果、変更内容、引継ぎ情報 | 設計担当、保守担当、次の案件担当 |
引合から保守までの仕事の流れ
装置づくりは、要望や現場条件を整理する段階から始まり、構想、設計、製作、現地での据付・調整、引渡し後の保守へ進みます。それぞれの工程で、次の担当が判断や作業を続けられる情報を渡します。たとえば、機械の動きに関する条件は電気・制御の検討につながり、制御の確認結果は現地調整や保守で使われます。
工程を理解するには、ある職種が何をするかだけでなく、受け取った成果物をどう使うかを見る必要があります。ロボットSIerの仕事を参照すると、引合から立上げまでの工程と職種の分担をつなげて考えられます。成果物の受け渡しが見えると、職種間の連携が必要な理由も説明しやすくなります。
たとえば、機械図面の変更は、部品の配置だけでなく、センサーの位置、配線の経路、制御上の動作条件に影響することがあります。変更を受け取る側が何を確認するかまで含めて伝えれば、工程の途中で情報が途切れにくくなります。仕事の全体像は、個々の作業を並べるより、成果物が次にどう使われるかを追うことで見えてきます。
役割が重なる場面と分かれる場面
設計と現地調整、制御と保守のように、隣り合う役割は工程によって重なることがあります。小規模な案件では一人が複数の成果物をつくることもあり、大きな案件では専門の担当が分かれることもあります。どちらの場合でも、誰が最終的に確認し、次の担当へ何を渡すかを決めておくことが重要です。
役割の境界が曖昧なまま進むと、図面の修正、制御の変更、現地での確認が別々に残りやすくなります。担当を分ける目的は作業を細かく区切ることではなく、変更の理由と影響範囲を追えるようにすることです。案件の開始時に成果物と受け渡し先を並べれば、連携の起点を共有できます。
兼任する人がいる場合も、成果物を分けて考えると確認漏れを見つけやすくなります。たとえば設計と現地調整を同じ人が担っても、図面として残す情報と、現地で確認した結果は役割が異なります。誰が担うかにかかわらず、変更前の前提と確認後の状態を次の工程へ渡すことが重要です。
設計を担う職種の役割
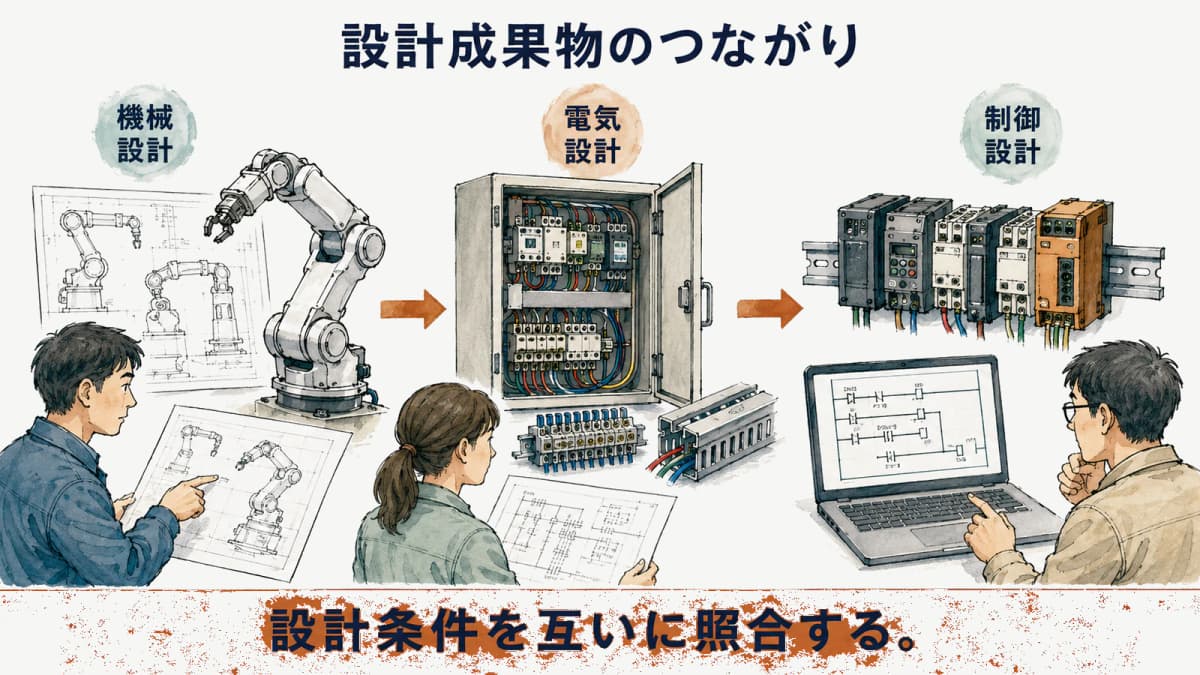
設計を担う職種は、装置の構造、電気の構成、動作の条件を別の成果物としてまとめ、相互に矛盾がないかを確認します。各設計は独立した仕事ではなく、現地で装置を動かし、保守するための前提をつくる役割です。
機械設計がつくるもの
機械設計は、装置の構成、部品の配置、ワークの流れ、動作のための空間を検討し、図面や仕様として残します。ロボットアーム、治具、コンベア、安全柵、作業者が近づく場所などの関係は、電気や制御の設計条件にもなります。機械の動きだけでなく、どこにセンサーを置き、どのような順序で動くかを他の担当と共有します。
成果物を渡す際には、組立てられるかだけでなく、据付け後に調整できるか、保守時に近づけるかも考えます。設計変更があれば、関連する電気図面や制御条件へ影響がないかを確認します。機械設計の役割は、形をつくることに加え、装置全体の条件を次の工程へ伝えることです。
機械の構成は、作業者が装置へ近づく場所や、周辺設備と接続する場所にも関係します。設計時の想定を図面や仕様に残し、現地で異なる条件が出た場合は、どの成果物を見直すかを関係者で決めます。こうした情報があれば、据付調整や保守の担当も、変更がどこまで影響するかを確認しやすくなります。
電気設計がつくるもの
電気設計は、装置を動かす電気回路、制御盤の構成、端子台や配線に関する情報をまとめます。センサー、モーター、操作機器、PLC、ロボット、周辺設備をどう接続するかを図面にし、製作や据付調整の担当が確認できる形にします。制御設計とは、入出力の割付けや動作条件を照合しながら進めます。
制御盤や配線に関する業務では、電気工作物の種類、電圧、設置・変更の工事か、製作段階か据付け段階かで、電気工事士法上の判断が変わります。制御盤の配線に資格が必要か不要かを一般化せず、個別の条件を確認してください。電気工事士法(e-Gov法令検索)第2条・第3条、確認日2026-09-05を踏まえ、迷う場合は所管窓口又は専門家へ相談します。
電気設計の成果物は、製作する側だけでなく、制御設計、据付調整、保守が同じ接続や信号を確認するためにも使われます。図面の記号、機器名、端子情報と現物の表示が対応していれば、異常時や変更時に確認する場所を絞れます。変更があれば、関連する入出力やプログラムの情報にもずれがないかを確認します。
制御設計がつくるもの
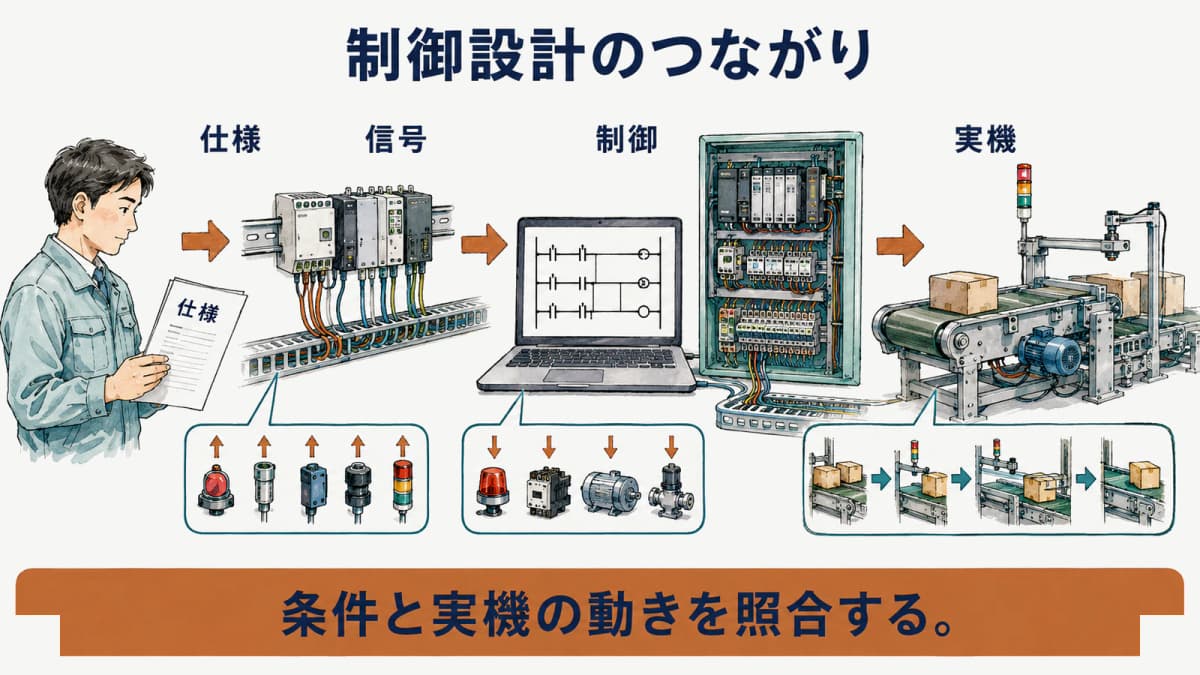
制御設計は、装置をどの条件で動かし、どの信号で止め、異常時にどう扱うかを、制御仕様や入出力の整理、プログラムに関する情報としてまとめます。機械の動作条件と電気回路の情報を受け取り、現地で確認できる状態へつなげます。単にプログラムを書く仕事ではなく、仕様と実機の動きが一致するように関係者と確認する役割です。
産業用ロボットに関わる場合は、教示等・検査等の作業区分と特別教育の対象も、担当する実際の作業で確認します。労働安全衛生規則(e-Gov法令検索)第36条第31号・第32号は、可動範囲内で行う教示等や運転中に行う検査等を対象業務として定めており、確認日は2026-09-05です。制御設計者という職種名だけで教育の要否を決めず、立上げ時に何を操作・確認するかを切り分けます。
制御の成果物を現地で使える形にするには、動作の開始条件、停止条件、異常時の扱い、周辺設備との受渡しを関係者と共有します。プログラムだけを納めて終えるのではなく、図面、操作画面、実機の動きと対応させることで、据付調整や保守の担当が確認を続けられます。変更した理由と確認結果を残すことも、制御設計の情報を次へ渡す一部です。
現地と運用を担う職種の役割
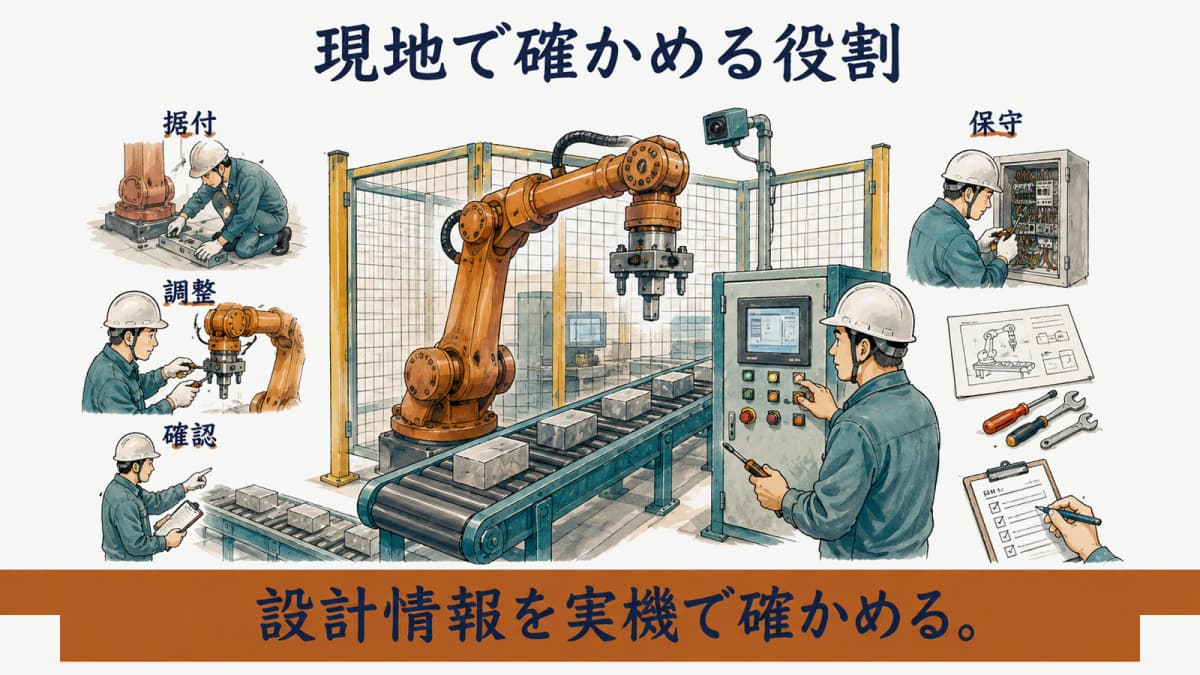
現地と運用を担う職種は、設計の成果物を装置の動きとして確かめ、使用時に必要な情報を残します。設備が図面どおりに組まれているかだけでなく、ワーク、周辺機器、作業者の操作を含めて確認する役割です。
ビジョン担当が担う確認と調整
ビジョン担当は、画像を使ってワークや位置、状態を確認する仕組みに関わり、撮像条件、判定条件、装置との連携を調整します。どのような画像を取得し、どの結果をPLCやロボットの動作へ渡すかを、機械・電気・制御の担当とすり合わせます。照明、ワークの向き、搬送の状態など、現地で変わる条件を確認することもあります。
ビジョンの役割は、画像の設定だけで完結しません。判定結果が装置の停止、排出、次工程への受渡しにどう影響するかを、制御の条件と対応させます。設計時の想定と現地の状態に差があれば、誰が何を変更し、どの動作を確認するかを記録し、次の担当へ渡します。
撮像や判定の条件は、ワークの位置、搬送の速さ、周辺の照明、設置後の環境によって確認が必要になることがあります。ビジョン担当は、結果を出すことだけでなく、その結果を装置がどう受け取るかまで見ます。現地で調整した内容を成果物として残せば、保守の担当も同じ前提で状態を確認できます。
据付調整・保守が担う立上げと運用
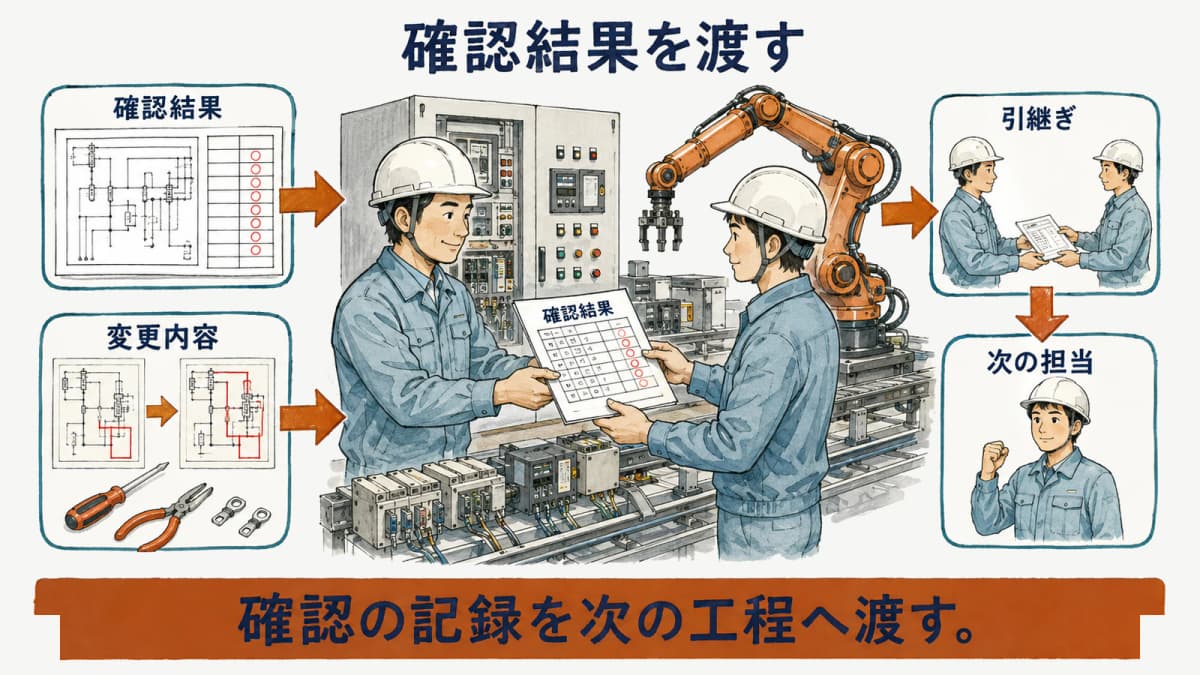
据付調整は、現地で装置を組み上げ、動作を確認し、設計どおりに工程へつながる状態に近づける仕事です。保守は、引渡し後に装置の状態を確認し、変更や点検の情報を整理して、安定した運用を支えます。両者とも、機械、電気、制御、ビジョンの情報を実機で照合する場面があります。
現地でロボットの教示、検査、修理、調整に関わる場合は、実際の作業がどの区分に当たるかを確認します。教育と作業の関係は、作業の名称ではなく、可動範囲、運転中かどうか、共同操作の有無で整理します。PLC・シーケンス制御エンジニアの仕事も参照し、現地でどの機器を操作・確認するかを具体化してください。
据付調整では、設計時の前提と現地の条件が異なることもあります。機械の位置、配線、制御の設定、画像の判定条件のどれが変わったかを分け、必要な担当へ確認を返します。保守では、変更履歴と確認結果を使って状態を追うため、現地で得た情報を読み取れる形で残すことが重要です。
分業と兼任を見分ける視点
分業と兼任の違いは、職種名の数ではなく、成果物のつながりと確認責任の置き方に表れます。案件ごとの体制を知るには、誰が何をつくるか、誰が現地で確認するか、変更情報を誰が残すかを質問します。
会社や案件で変わる役割を確認する
同じ「制御設計」「電気設計」という名称でも、構想段階から関わるか、詳細設計が中心か、現地調整まで担うかは異なります。一人が複数の役割を担う場合は、作業範囲が広いこと自体より、各成果物の確認と引継ぎが成立しているかを見ます。分業が細かい場合も、受け渡しの情報が不足すれば工程全体の確認が難しくなります。
職種を比較する際は、単に扱うソフトウェアや資格の有無で決めず、つくった成果物が次の工程でどう使われるかを確認します。PLCの処理を扱う役割なら、ラダーやSTなどの記述を読む場面もありますが、必要な範囲は設備と体制で変わります。ラダー言語とST言語も参照し、制御の成果物を保守へつなぐ視点を持ちます。
役割を確認する質問としては、構想から関わるか、設計成果物を何で残すか、現地でどこまで動作確認をするか、引渡し後の情報を誰が管理するかが有効です。答えを並べると、同じ職種名でも実際の担当範囲が異なることが分かります。職種の違いを理解することは、分担の優劣を決めるためではなく、必要な連携を考えるための土台です。
よくある質問
電気設計と制御設計は、何が違いますか?
電気設計は回路図、盤内レイアウト、配線に関する情報をつくり、制御設計は動作条件、入出力の整理、プログラムに関する情報をつくります。両者は独立せず、センサーや機器の接続と、どの条件で装置を動かすかを照合します。成果物と受け渡し先を並べると違いを整理できます。
機械設計と制御設計は、どのように連携しますか?
機械設計がまとめる構造、ワークの流れ、動作の条件は、制御設計が扱う入出力や動作順序の前提になります。制御設計の確認結果は、現地で機械の動きを調整する際にも使われます。構想、仕様、実機の動作を対応させ、変更時には双方の成果物を見直します。
ビジョン担当は、どの工程に関わりますか?
ビジョン担当は、画像を使った確認や判定に関する条件をつくり、設計、現地調整、立上げで機械・電気・制御の担当と連携します。関わる範囲は案件ごとの分担で変わるため、画像の結果をどの装置の動作へ渡すか、誰が現地で確認するかを具体的に確認します。
一人で複数の役割を担うことはありますか?
あります。会社や案件によって、機械、電気、制御、現地調整を一人が複数担う場合も、専門ごとに分業する場合もあります。職種名だけで判断せず、つくる成果物、受け渡し先、現地での確認範囲を確かめると、実際の役割を理解できます。
まとめ
FA・ロボット業界の職種は、機械、電気、制御、ビジョン、据付調整、保守がそれぞれ異なる成果物をつくり、次の工程へ渡すことで装置づくりを支えます。職種名よりも、何をつくり、誰が使い、どの時点で確認するかを見れば、分業と兼任の違いを具体的に捉えられます。仕事を理解するときは、工程と成果物のつながりから役割を整理しましょう。
FA・ロボットの仕事に関する記事は仕事カテゴリで確認できます。記事内容の誤りの指摘・訂正依頼、法人からの取材・掲載に関する問い合わせはお問い合わせをご利用ください。
出典
- 労働安全衛生規則(e-Gov法令検索)(laws.e-gov.go.jp)
- 電気工事士法(e-Gov法令検索)(laws.e-gov.go.jp)
著者・監修
依田尚人YDAIコンサルティング株式会社 代表
依田尚人は YDAIコンサルティング株式会社 代表。FA・ロボット領域のスキル体系・工程別の役割・安全と法令について、公的統計・公的名簿・法令条文・各社公開情報を一次ソースまで確認する工程を標準として、本サイトの記事を設計・監修しています。
robot-career.comは、YDAIコンサルティング株式会社が運営する情報メディアです。掲載情報の収録基準・出典の考え方は情報の収録基準と運営方針をご覧ください。
掲載内容に誤りや古い情報を見つけられた場合は、お問い合わせフォームよりご連絡ください。内容を確認のうえ対応します。