ロボットSIerのデバッグとは?複数設備をつなぐ確認の仕事
著者・監修 ・ YDAIコンサルティング株式会社 代表
目次
ロボットSIerのデバッグは、複数の設備や情報の接点を追い、連携動作の差を切り分ける仕事です。設備名ではなく、要素の間で受け渡す情報を見る視点を持つと、統合した確認の役割を整理できます。
「PLCの確認だけでは、機械・電気・周辺設備とのどこに原因候補があるかを説明しにくい」と感じることがあります。接点ごとに、渡す情報、期待する反応、実際に確認した結果を分けると、確認範囲を絞れます。
本記事では、連携動作の接点、担当領域ごとの確認、結果の共有、経験の整理を扱います。安全判断、復旧手順、保証には触れず、複数設備が受け渡す情報を確認する役割に絞ります。
本記事で分かること
- 連携動作で見る接点
- 確認範囲を分ける考え方
- 結果として残す記録
- 統合デバッグ経験の整理方法
結論:ロボットSIerのデバッグ(早見表)
ロボットSIerのデバッグとは、複数の要素が受け渡す情報を追って連携動作を確認する仕事です。PLC・シーケンス制御エンジニアの仕事と合わせると、PLC単体の確認との接点も整理できます。
| 接点 | 確認する情報 | 関係する工程 | 共有する結果 |
|---|---|---|---|
| 機械と制御 | 動作の条件 | 機構と制御 | 反応の状態 |
| 制御と電気 | 信号と接続 | 配線と制御 | 照合結果 |
| ロボットと周辺 | 受渡しの条件 | セルの連携 | 動作の結果 |
| 表示と動作 | 状態の情報 | 操作と確認 | 確認した範囲 |
ロボットシステムインテグレータのスキル読本[第一版](2026-10-11確認)は、導入提案、設計、組立などをロボットSIerの連続した業務として説明しています。統合デバッグでは、機械、電気、制御の接点ごとに現象と条件を確認します。
連携動作の接点を並べる
連携動作を確認するときは、機器名を並べるだけでなく、どの情報をどこへ渡すかを整理します。連携の確認は機器名より情報の受け渡しで区切ることが、接点を見つける方法です。
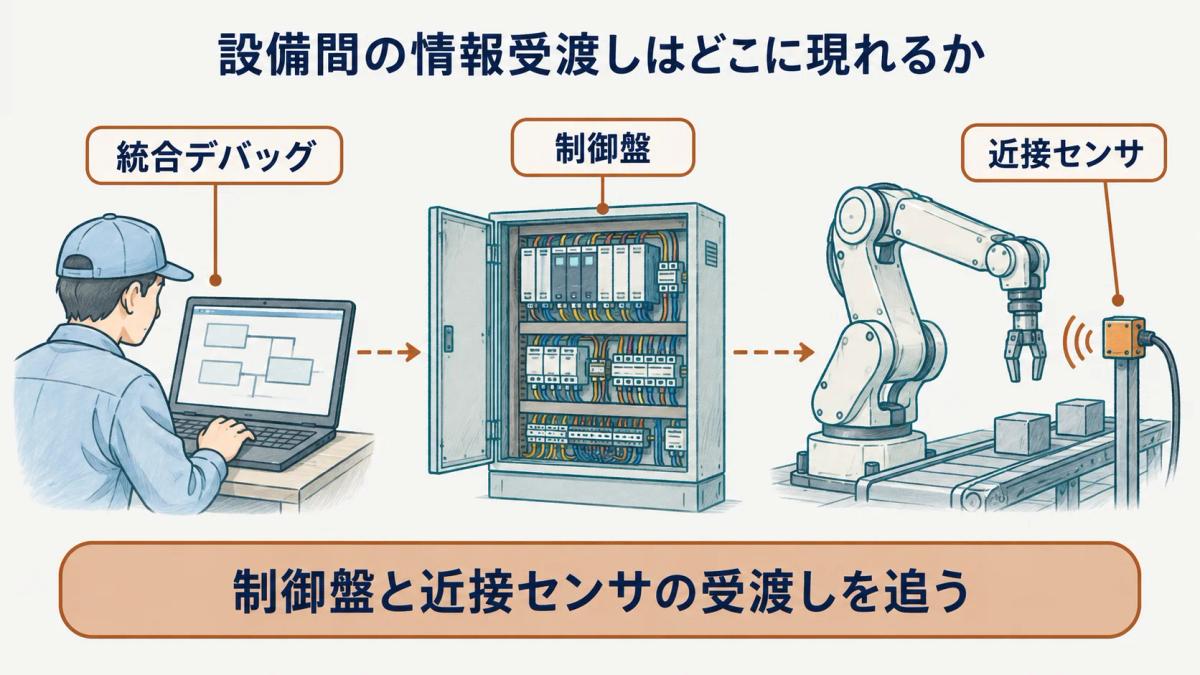
機械と制御の接点
機械と制御の接点では、機構の状態と制御側が扱う条件の関係を確認します。動かす対象、治具の位置、次の動作へ進む条件を分けて追うと、どの情報が接点になるかが見えます。機械側の状態だけでなく、制御側がその状態をどう受け取るかを確認します。
制御と周辺設備の接点
制御と周辺設備の接点では、センサ、コンベヤ、表示器などから受け取る情報と、出す条件を整理します。周辺設備が存在することと、連携する情報が正しく受け渡されることは別の確認です。起点、受け手、期待する反応を対応させて記録します。
| 接点 | 渡す情報 | 期待する反応 |
|---|---|---|
| 機械と制御 | 状態の条件 | 次の動作の判断 |
| 制御とセンサ | 検出した状態 | 入力の反映 |
| ロボットと治具 | 動作の条件 | 対象の受渡し |
原因候補を担当領域で分ける
確認した結果に差がある場合は、候補を担当領域ごとに分けます。候補は担当領域で分けると確認の順番を作りやすいことが、複数の要素を扱う際の整理につながります。
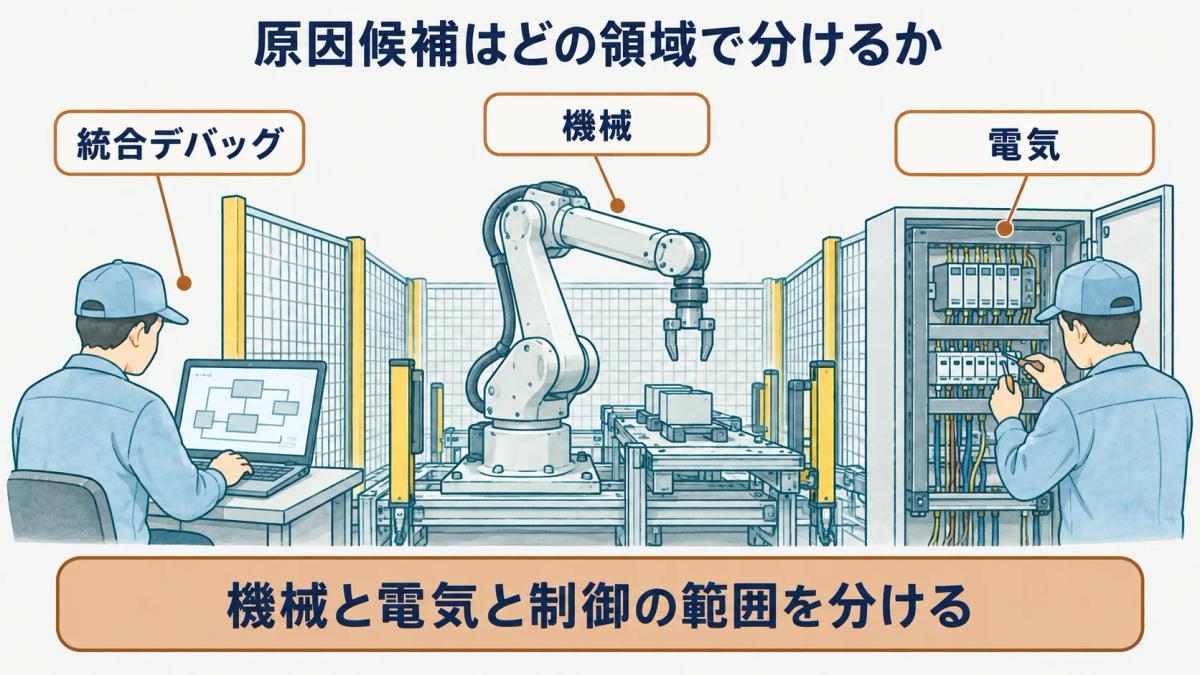
機械側へ確認する条件
機械側へ確認する条件には、対象物、治具、可動部の位置など、動きと直接関係する状態があります。どの状態を見たか、どの条件で動作を確認したかを分けて整理します。制御側の情報を推測で機械側の原因とせず、接点で確認できた事実から扱います。
電気・制御側へ確認する条件
電気・制御側へ確認する条件には、信号の状態、接続の関係、設定と動作順の対応などがあります。配線、入力、出力、表示を一つの原因候補にまとめず、どこで情報が変わるかを見ます。担当へ共有するときは、現象だけでなく確認した条件を添えます。
| 候補の領域 | 確認する事実 | 相談する相手 |
|---|---|---|
| 機械 | 対象と位置の状態 | 機械担当 |
| 電気 | 接続と信号の状態 | 電気担当 |
| 制御 | 条件と動作順 | 制御担当 |
確認結果を次の工程へ渡す
デバッグの結果は、現象の説明だけでなく、どの条件で確認したかと一緒に渡します。結果は現象だけでなく再現条件とセットで渡すことが、次の確認を行う担当との認識をそろえます。
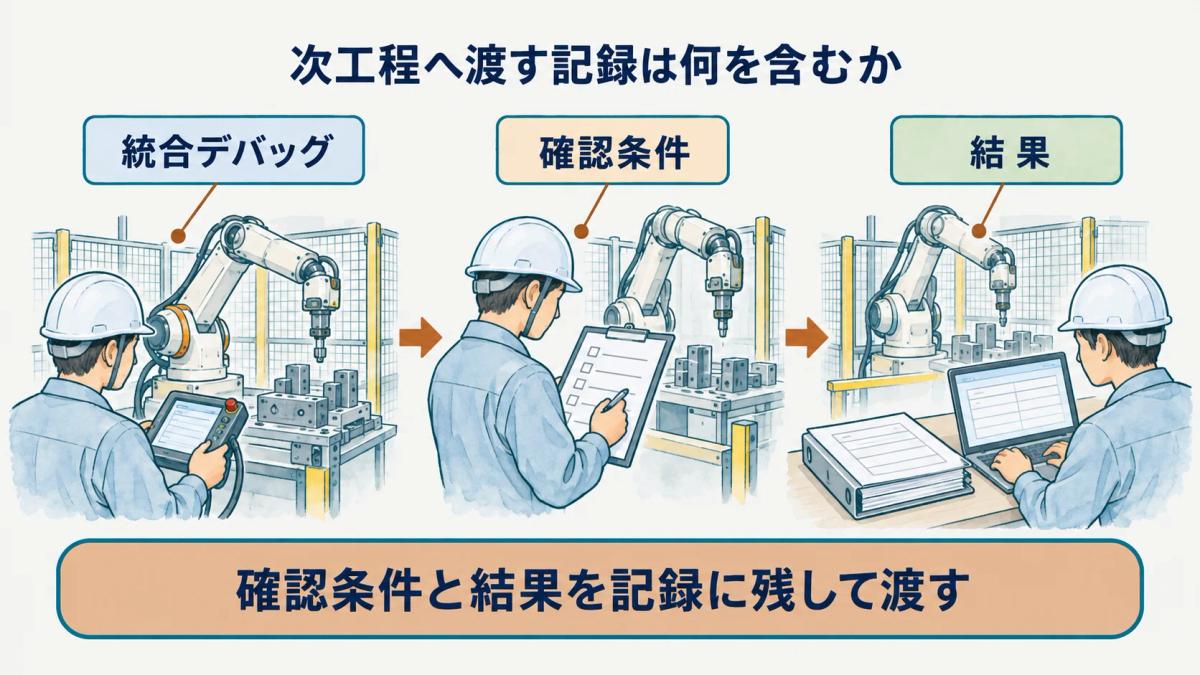
再現した条件を残す
結果を残すときは、どの機器、どの工程、どの状態で現象を確認したかを整理します。一時的に見えたことと、同じ条件で確認できたことは分けます。対象物、設定、周辺設備の状態など、確認に関係した前提を記録します。
修正後の連携を確認する
変更や修正があった後は、変更した箇所だけでなく、その箇所が関わる連携を確認します。前の結果と同じ条件で比べることで、何が変わったかを整理できます。確認できた範囲と、追加の確認が必要な範囲を分けて次の工程へ渡します。
| 記録する内容 | 受け手 | 次の確認 |
|---|---|---|
| 発生した状態 | 関係担当者 | 条件の照合 |
| 再現した条件 | 担当領域の担当 | 範囲の確認 |
| 修正後の結果 | 次の工程 | 連携の確認 |
統合デバッグ経験を説明する
統合デバッグの経験は、PLC単体の改修と、複数の設備が連携する確認を分けて書きます。統合デバッグ経験は確認した接点と連携相手で伝えることが、担当範囲を正しく示す方法です。
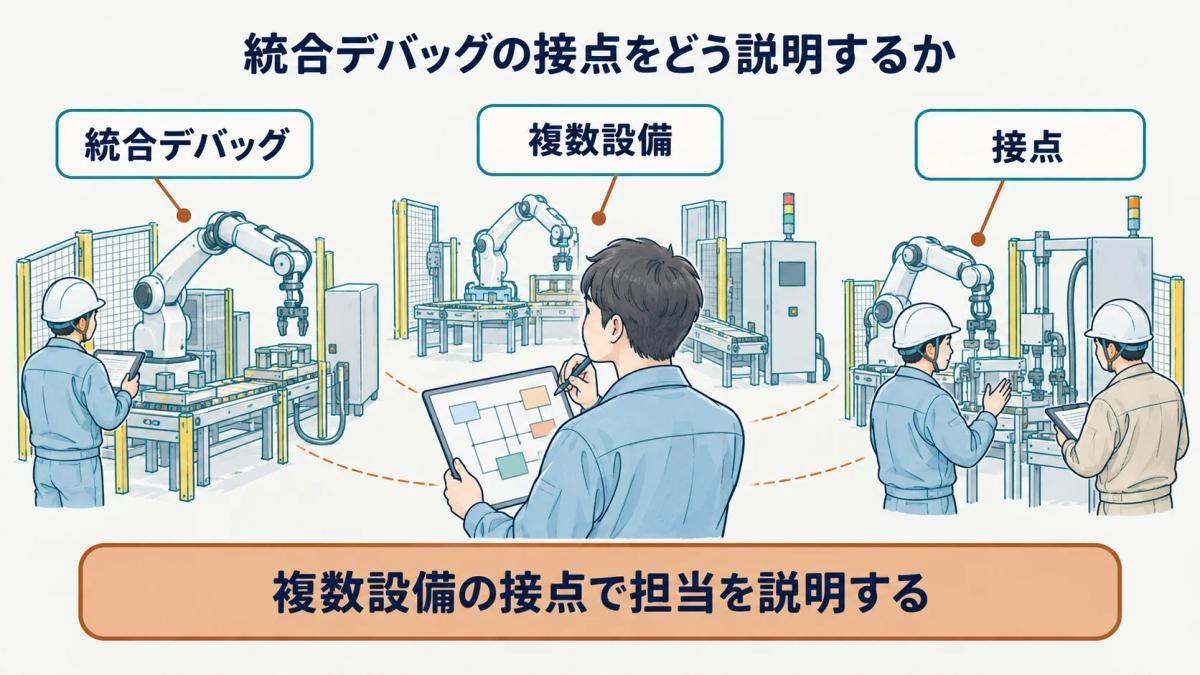
自分が追った接点
自分が追った接点は、ロボットと周辺設備、センサと制御、表示と動作など、実際に確認した関係で記します。どの情報を起点に見たか、どの結果まで確認したかを分けると、経験が具体的になります。全体の原因を決めたように表現せず、確認した事実に限定します。
協働した職種
統合した確認では、機械、電気、制御などの担当と協働することがあります。ロボットSIerのプロジェクトマネージャーとはも参照し、誰が何を判断したかと、自分が共有した情報を分けます。連携した相手と渡した結果を添えると、役割を説明できます。
| 担当場面 | 確認した接点 | 連携先 |
|---|---|---|
| 状態の確認 | 機械と制御 | 機械担当 |
| 信号の確認 | 電気と制御 | 電気担当 |
| 動作の確認 | ロボットと周辺 | 制御担当 |
ロボットSIerのデバッグでは、機械、電気、制御のどれか一つを見て終えるのではなく、設備が意図した順序でつながるかを確かめます。たとえば動作が止まる場合でも、原因候補は機械側の状態、入力信号、制御条件、出力先のいずれにもあり得ます。現象を起点に、どの工程の情報を確認するかを分けることが、複数の担当者で進めるときの土台になります。
確認の範囲を絞るためには、発生した場面、期待した動作、実際の結果を別々に記録します。記録が一つに混ざると、次の担当者が何を前提に確認を始めればよいか分かりにくくなります。対象設備、状態、確認した信号や動作を対応づけると、途中からでも同じ条件をたどれます。
修正や調整の後は、変更箇所の反応だけでなく、その前後の設備連携まで確認します。単体では動いていても、次の機器へ渡る条件が合わなければ、セル全体の動作としては完了しません。工程のどこまでを確認したかを示すと、デバッグ経験を解決件数ではなく担当範囲で説明できます。
引渡しに向けて残す情報は、原因の推測だけではありません。再現条件、変更した内容、確認できた結果、残った確認事項を分けることで、立上げ後の調整や保全の工程にも情報をつなげられます。
ロボットSIerのデバッグでは、設備が期待どおりに動かないという現象を、すぐに一つの機器の問題として扱いません。ロボット、PLC、センサ、周辺機器の間には情報の受け渡しがあり、どの接点で期待した状態と異なるかを順に確認する必要があります。
最初に、どの工程で、どの操作または条件のときに、何が期待と異なったかを短く記録します。次に、その工程に関係する入力、判定、出力、機械側の状態を分けて見れば、確認範囲を必要以上に広げずに済みます。現象を再現する条件と、再現しない条件を混同しないことも大切です。
複数の担当が関わる場合は、原因の推測だけを引き継ぐのではなく、確認済みの事実と未確認の項目を区別します。たとえば、見た信号、確認した機器の状態、次に確認する接点を対応づけると、機械、電気、制御の担当がそれぞれの範囲を確認しやすくなります。
経験としては、デバッグに参加したという表現にとどめず、どの接点を確認し、どの情報を整理し、誰へ結果を渡したかを示します。設備全体を一人で担ったように広げず、扱った工程と判断した範囲を具体的に書くことで、統合作業に関わる力を説明できます。
確認の記録は、処置を行った結果だけでなく、処置前にどの状態を確認したかも含めます。接点ごとの事実が残っていれば、後から別の条件で現象を確認する場合も、どこまでが既に確かめられた範囲かを共有できます。
デバッグで残す情報は、現象の説明と確認経路を分けることで、次に同じ設備を扱う人が条件を追いやすくなります。確認済みの事実を積み重ねる姿勢が、統合作業の精度を支えます。
確認範囲を残すことは、次の検証を安全に進める準備にもなります。
まとめ
ロボットSIerのデバッグは、複数の設備が受け渡す情報を追い、連携動作を確認する仕事です。接点、担当領域、再現条件を分けて整理すると、確認する範囲と協働した役割を明確に説明できます。
ロボットSIerの仕事とはと併せて、複数設備の工程理解は仕事理解カテゴリで続けて確認できます。
よくある質問
- Q. ロボットSIerのデバッグはPLCデバッグと何が違いますか?
- ロボットSIerのデバッグは、確認対象がPLCだけでなく、複数設備の接点まで広がる点に違いがあります。機械、電気、周辺設備との間でどの情報が受け渡されるかを確認します。
- Q. 連携デバッグでは何から確認しますか?
- 連携デバッグでは、受け渡す情報の接点から確認します。どの要素が起点で、どの状態が次の動作条件になるかを整理し、確認した結果と条件を対応させます。
- Q. デバッグ結果は誰に共有しますか?
- デバッグ結果は、関係する工程の担当者へ共有します。現象だけでなく、確認した条件、対象となる接点、確認できた範囲を添えると、次の確認に使いやすくなります。
出典
本記事の出典は に内容を確認しています。
- 1.ロボットシステムインテグレータのスキル読本[第一版](robo-navi.com)