ロボットセルの立ち上げとは?設備を稼働へつなぐ仕事の流れ
著者・監修 ・ YDAIコンサルティング株式会社 代表
目次
ロボットセルの立ち上げは、ロボットと周辺設備の構成を確認し、連携した動作を稼働へつなぐ工程です。機器を個別に見るだけでなく、接点を持つ構成として捉える視点が、立ち上げの仕事を理解する基礎になります。
「立ち上げという言葉だけでは、機械・電気・制御のどの確認を誰が担うのかが見えにくい」と感じることがあります。単体の確認と、複数の要素が連携する確認を分けると、工程ごとの役割を整理できます。
本記事では、セルの構成、連携動作、引渡し準備、担当範囲の伝え方を扱います。安全保証、検収条件、工期、費用には触れず、稼働へ渡すまでの確認と記録に範囲を絞ります。
本記事で分かること
- ロボットセルを構成する要素
- 単体確認と連携確認の違い
- 引渡し前に残す情報
- 立ち上げ経験を整理する方法
結論:ロボットセルの立ち上げ(早見表)
ロボットセルの立ち上げとは、構成要素の関係を確認し、連携動作を稼働へつなぐ工程です。ロボットSIerの仕事とはを読むと、セルの立ち上げが業務全体のどこに位置付くかも整理できます。
| 確認段階 | 主な対象 | 確認する関係 | 次へ渡す記録 |
|---|---|---|---|
| 構成確認 | ロボットと周辺設備 | 接続する相手 | 構成の状態 |
| 単体確認 | 各機器 | 個別の状態 | 確認結果 |
| 連携確認 | セル全体 | 情報と動作 | 条件と結果 |
| 引渡し準備 | 関係資料 | 残る事項 | 記録の範囲 |
ロボットシステムインテグレータのスキル読本[第一版](2026-10-11確認)は、ロボットを用いた機械システムの導入提案から設計・組立までを一連の業務として扱っています。セルの立ち上げでは、構成、信号、動作を段階別に確認します。
セルを構成する要素を確認する
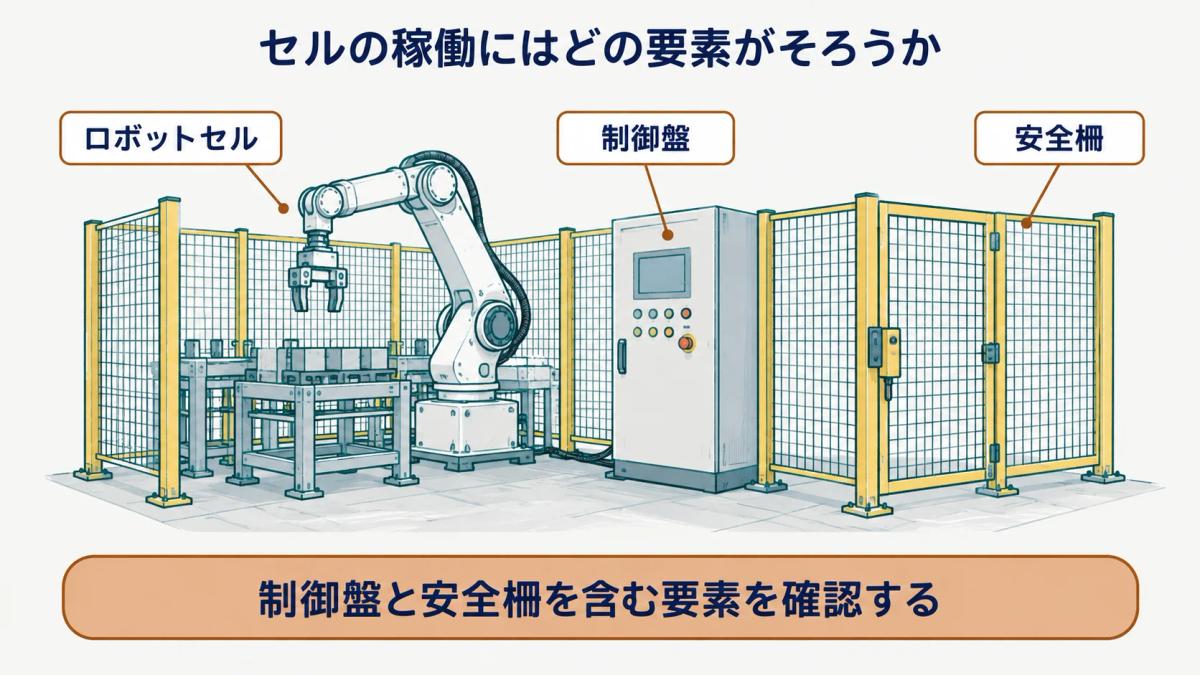
ロボットセルは、ロボットアームだけで完結せず、制御盤、センサ、治具、搬送など複数の要素で構成されます。セルは機器の集合ではなく接点を持つ構成として確認することが、最初の整理になります。
構成要素を並べる
最初に、セルの中に何があり、それぞれが何を担うかを並べます。ロボット、制御盤、センサ、治具、コンベヤなどを、部品名だけでなく工程での役割と対応させます。対象物がどのように動くかも合わせて整理すると、確認対象の境目が見えます。
接点を確認する
接点は、機器同士が情報や動きを受け渡す場所です。ロボットと治具、制御とセンサ、コンベヤと次工程のように、どの要素がどこと関係するかを確認します。機器の存在を確認することと、接点で必要な情報を確認することは分けて扱います。
| 要素 | 役割 | 接続する相手 |
|---|---|---|
| ロボット | 対象物を動かす | 治具と制御 |
| 制御盤 | 条件を扱う | 機器とセンサ |
| センサ | 状態を伝える | 制御側 |
| 搬送設備 | 対象物を運ぶ | ロボットと工程 |
セルを構成する要素を並べるときは、ロボット、制御盤、センサ、治具、搬送設備が、どの対象物とどの情報を受け渡すかを整理します。機器の一覧だけで終えず、接点で何が起点になり、次にどの動作の条件になるかを対応させると、確認すべき関係が見えてきます。
連携動作を工程で追う
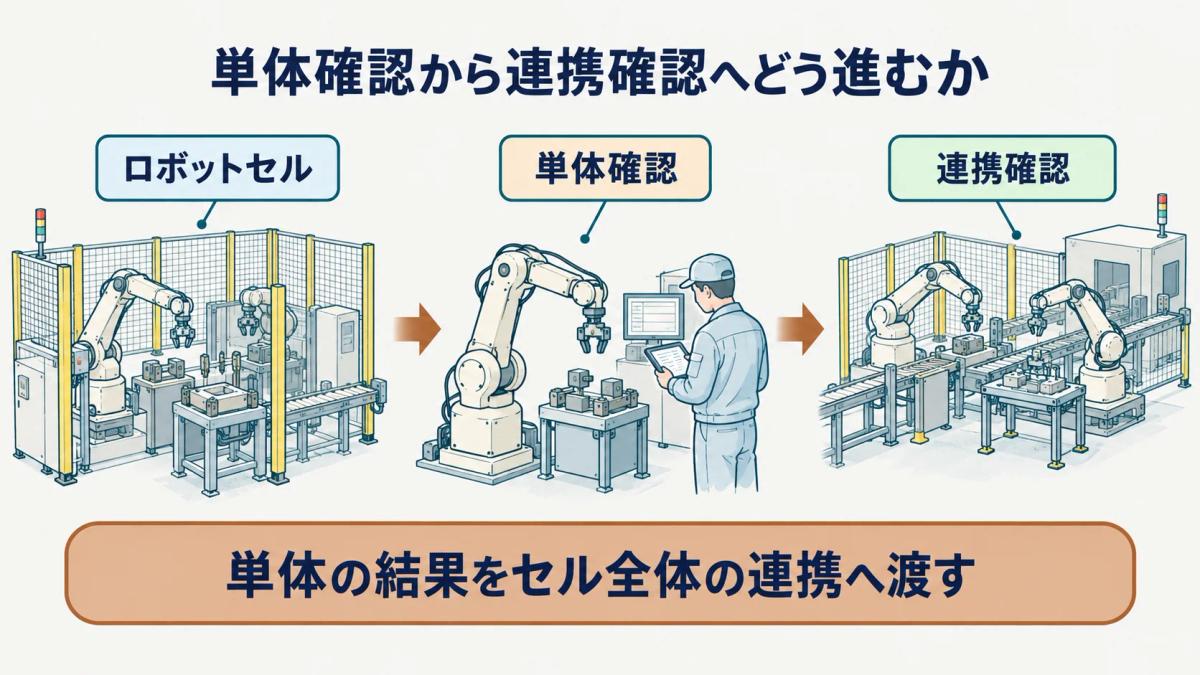
立ち上げでは、各要素の状態を確認したうえで、セルとしての動作を追います。連携確認は単体の結果を前提に次の関係を確かめることが、確認範囲を整理する方法です。
単体で確認すること
単体の確認では、各機器が想定した状態にあるかを、その機器の範囲で確かめます。ロボットの状態、センサの反応、治具の位置など、確認する対象を一つずつ分けます。単体で得た結果を、連携した動作の結果と同じものとして扱わないことが重要です。
連携して確認すること
連携の確認では、一つの要素の状態が次の要素の動作条件へ渡る関係を見ます。たとえばセンサの状態が制御側へ伝わり、その条件でロボットが動くという連なりです。どの情報を受け渡すか、どの結果を確認したかを対応させて記録します。
| 確認段階 | 対象範囲 | 確認の目的 |
|---|---|---|
| 単体確認 | 一つの機器 | 状態の把握 |
| 接点確認 | 二つの要素 | 受渡しの確認 |
| 連携確認 | セル全体 | 工程のつながり |
単体の確認では一つの機器の状態を、連携の確認では複数の要素が受け渡す情報と動作を見ます。単体で得た結果を前提にしながら、どの条件で次の要素が動くかを追うと、セル全体の工程で確認する範囲を分けられます。
引渡し前に残す情報を決める
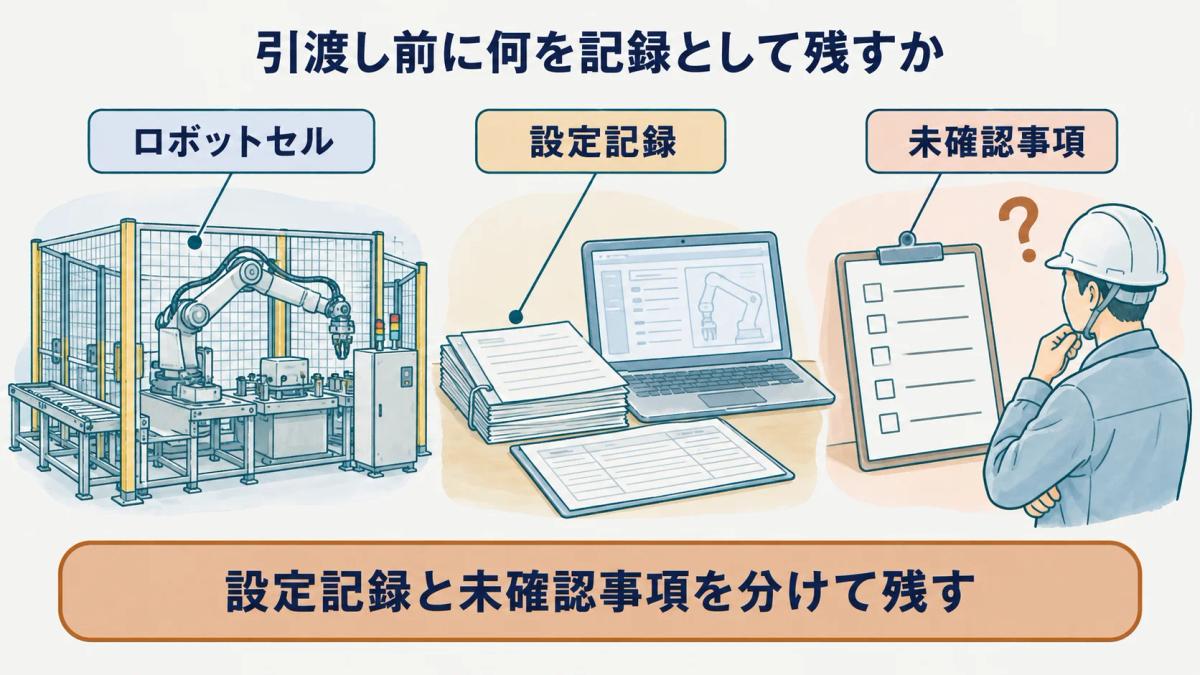
引渡し準備では、動作結果だけでなく、どの条件で確認したかも残します。引渡し準備では確定した情報と確認が残る情報を分けることが、次の工程での認識をそろえます。
設定と変更を整理する
設定や変更がある場合は、何をどの条件で扱ったかを整理します。変更前後の状態、関係する機器、確認した結果を分けて残すと、後から情報をたどれます。動作ができたという結果だけではなく、その結果に関係する前提を共有します。
未確認事項を区別する
確認できた範囲と、追加で確認が必要な範囲は別に記録します。未確認事項を曖昧に残すのではなく、どの機器、どの接点、どの条件に関わるかを示します。確定した情報に混ぜないことで、次に誰が何を確認するかを整理できます。
| 情報の状態 | 残す内容 | 受け手 |
|---|---|---|
| 確認済み | 条件と結果 | 関係担当者 |
| 変更あり | 変更した内容 | 次の工程 |
| 未確認 | 範囲と理由 | 確認する担当 |
引渡し前には、設定や変更の内容、確認した条件、残る確認事項を別に記録します。動作したという結果だけではなく、どの構成や前提で確認したかを残すと、次の工程の担当が確認できた範囲と追加で見る範囲を判断しやすくなります。
立上げ経験を工程単位で伝える
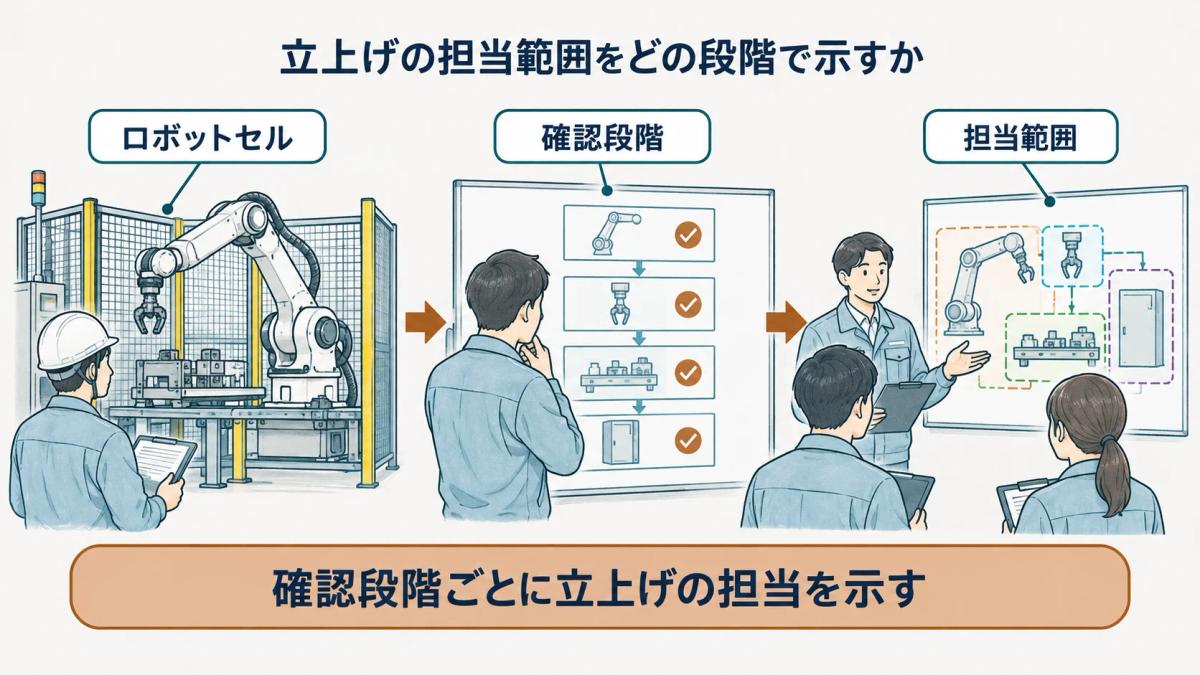
立ち上げ経験は、現地で関わった事実だけでは担当範囲が分かりません。立上げ経験は担当した段階と連携した接点で説明することが、役割を正確に伝える方法です。
担当した確認段階
担当した段階は、構成の確認、単体の確認、連携の確認、記録の整理などに分けます。自分が判断した範囲と、指定された条件で確認した範囲も別にします。どの機器や接点を対象にしたかを添えると、経験の内容が明確になります。
他職種と連携した接点
立ち上げでは、機械、電気、制御などの担当と情報を共有する場面があります。FA・ロボット業界の職種別の役割を参照し、他の担当が担った判断まで自分の経験として広げないことが大切です。自分が渡した情報と受け取った結果を整理して書きます。
| 担当工程 | 確認対象 | 連携先 |
|---|---|---|
| 構成確認 | 機器と接点 | 機械・電気 |
| 連携確認 | 情報と動作 | 制御 |
| 記録整理 | 条件と結果 | 関係担当者 |
立ち上げ経験は、構成確認、単体確認、連携確認、記録整理のどの段階を担当したかで整理できます。対象となる機器、確認した接点、協働した担当、引き継いだ情報を添えることで、現地に関わった事実だけでは伝わりにくい役割を具体化できます。
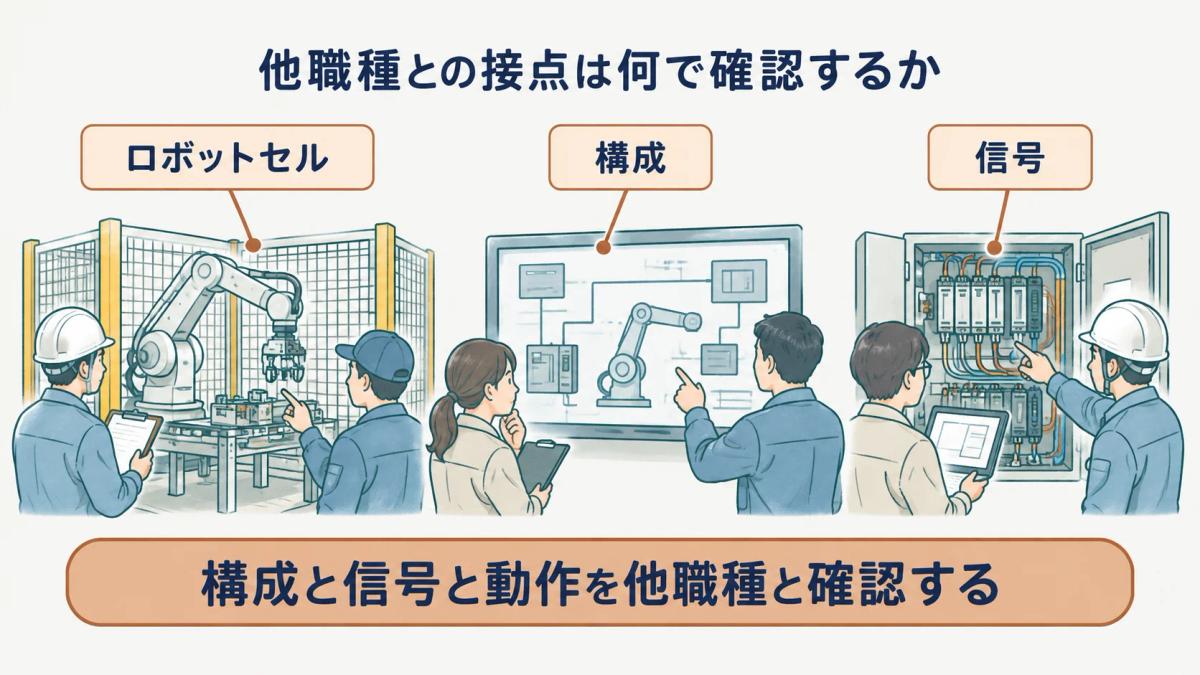
ロボットセルの立ち上げでは、設備を組み合わせた後に、構成情報、信号の受け渡し、動作結果を順に確認します。ロボットだけでなく、制御盤、周辺機器、安全柵、治具などの関係を前提にすると、確認する範囲を一つの機器に閉じずに整理できます。どの構成で何を照合したかを残すことが、引渡し前の説明にもつながります。
工程を進める際は、設備側で確認する内容と、関係者へ共有する内容を分けます。動作の結果、変更した条件、次に確認する項目を同じ記録に混ぜず、受け渡し先ごとに整理すると、立ち上げの担当範囲が伝わります。
稼働へつなぐ段階では、確認済みの項目と追加の確認が必要な項目を区別します。すべてを一度に確定させようとせず、対象、条件、結果の順に並べることで、現地での判断を後からたどりやすくなります。
ロボットセルを立ち上げるときは、機器がそろっているかという構成の確認、機器の間で情報が渡るかという信号の確認、意図した順序で動くかという動作の確認を分けます。ロボット、制御盤、周辺機器、安全柵、治具は互いに関係するため、一つの確認結果だけからセル全体を判断しません。
確認する順序を決める際は、各機器の単体状態を確かめた後に、受け渡す信号と連携動作を追います。どの条件を満たしたときに次の機器へ情報が渡るかを整理すると、停止した場合も、どの接点を見直すべきかを分けやすくなります。
引渡しに向けた記録では、構成情報、確認した動作、未確認または追加確認の項目を一つに混ぜません。確認の対象、期待した結果、実際に見た結果を対応づけると、立ち上げに関わった範囲をほかの担当者へ説明しやすくなります。
セル全体の確認では、問題がなかったという結論だけではなく、どの構成で、どの信号と動作を確認したかを残します。確認範囲を明らかにすれば、設備を変更した際にも、再確認が必要な接点を整理しやすくなります。
まとめ
ロボットセルの立ち上げは、機器の構成と接点を確認し、単体から連携へと動作を確かめて稼働へ渡す工程です。条件と結果を分けて記録すると、工程の役割と自分が担当した範囲を整理できます。
ロボットSIerのプロジェクトマネージャーとはと併せて、ロボットSIerの工程は仕事理解カテゴリで確認できます。
よくある質問
- Q. ロボットセルの立ち上げでは何を確認しますか?
- ロボットセルの立ち上げでは、構成する機器と、それらが受け渡す情報や連携動作を確認します。単体の状態、接点の状態、セル全体の工程を分けると、確認する範囲を整理できます。
- Q. 単体確認と連携確認はどう違いますか?
- 単体確認は一つの機器の状態を確認することで、連携確認は複数の要素が情報や動きを受け渡す関係を確認することです。単体での結果を前提にしながら、セル全体の流れを見ます。
- Q. 立ち上げの仕事は誰が担当しますか?
- 立ち上げの仕事には、工程により複数の職種が関わります。構成、電気、制御、動作の各情報を担当範囲で分け、接点で結果を共有しながら確認を進めます。
出典
本記事の出典は に内容を確認しています。
- 1.ロボットシステムインテグレータのスキル読本[第一版](robo-navi.com)